2024年,中国拥有滩涂和水深15 m以下的浅海面积超过1.4×10⁵ km2。海水养殖面积2.1×10⁶ hm2,贝类养殖产量达1.6×10⁷ t。近年来,贝类养殖面积呈现上涨趋势,随着养殖面积的增大及从业人员的减少,贝类的采收问题越发凸显[1-4]。浅海贝类采收作为贝类养殖生产的重要环节,其采收效率与质量直接影响贝类的经济价值。
国外在贝类采收技术研发方面起步较早,已开发出水力、拖网、旋齿等多种设备,并对采收性能和生态影响进行了系统研究[5-9]。国内相关研究起步较晚,但也研制出拖网式、水力式、潜桨式等设备[10],这些设备大部分属于拖曳式采收设备。国外较早开展了对水下拖曳体的系统研究,从Dessureault[11]设计的可控深度拖曳体“BATFISH”起,研究人员便开始探索通过流体动力优化实现水下拖曳体的深度与姿态控制。随后,Koterayama等[12]对拖曳体的俯仰与横滚控制系统进行了数值研究,提出了基于动态响应特性的控制方法。在此基础上,Schuch等[13]提出两级拖曳系统结构模型,以提升拖曳体的稳定性与抗干扰能力;Minowa等[14-15]则进一步将可动翼面与高增益观测器结合,提出鲁棒运动控制方法,实现了拖曳体在复杂流场中的姿态自稳与轨迹跟踪。加藤直三[16]的研究则扩展了拖曳体在垂直与水平两个方向的可控运动能力,为多自由度可控拖曳系统的设计提供了理论参考。在国内,诸多学者系统研究了水下拖曳系统的建模、控制及试验验证,涵盖了拖曳体流体动力特性、缆绳耦合效应及控制算法优化等多个方面[17-21],设计了具有可调下压翼的拖曳体结构,并通过水池试验验证了其在拖曳状态下实现快速轨迹调整与姿态稳定的能力;同时,构建了包含缆绳非线性力学特性的双体系统模型,分析了波浪与船体尾流干扰下的动态响应规律,并通过数值仿真验证了模型的预测精度。周宇超[22]研发了浅海底播菲律宾蛤仔链齿-犁协同采收设备,并通过安装倾角传感器对作业姿态进行监测,研究表明,由于海底工况复杂,设备的作业姿态受到地形、地貌及水流流速等因素的影响,在作业过程中设备发生失衡现象,进而影响了贝类的采收效率。尽管现有设备在水下作业中具有一定的稳定性,但在自主稳定性和精确控制系统方面仍存在明显不足。如在复杂海况下,现有设备往往难以实现持续的姿态自稳,尤其是在强流环境或地形起伏较大的区域,设备发生倾斜或失稳的概率高达70%[22],导致作业效率降低;此外,现有控制系统的反应速度较慢[17-22],仅依靠拖曳绳索或滑模控制调控平衡,时间一般长达几十秒甚至数分钟,不能有效应对水下动态扰动,且对于快速变化的环境条件,控制算法的鲁棒性较差,超调20%、30%乃至更大的情况经常出现。因此,现有设备在稳定性控制和动态响应性能方面的提升空间仍然较大,需要通过更加精确的控制策略与优化设计,提升其在不稳定环境下的工作效率与可靠性。
针对上述问题,本文设计一种桨翼式姿态控制方案。该方案优选桨翼翼型与优化安装方式,提高升阻比和设备的水动力效率,同时增强稳定性,满足浅海作业环境下的动力学要求。基于桨翼升力的调节,设计控制系统用于实现俯仰与横滚稳定控制,有效抑制水下作业中设备姿态的波动,提高了设备在复杂海况中的稳定性。通过在典型扰动和1~2 kn前进速度下进行的流体仿真,本系统评估了水动力参数与姿态控制性能,进一步验证了桨翼设计对设备稳定性提升的影响。本文结合桨翼设计与姿态控制,提出一种新的高效稳定控制方案,不仅在保证作业效率的基础上显著提高设备的姿态稳定性,还为水下拖曳设备的姿态控制提供可行的技术路径。本研究中通过在设计与仿真中充分结合桨翼升力控制与姿态稳定,确保设备在复杂水域中能够实现稳定作业,进而提升设备的整体采收能力。
1 整机结构与工作原理
1.1 结构设计
本研究针对浅海贝类采收设备缺乏有效的水下姿态平衡控制结构,提出了利用桨翼调控实现稳定运行的控制方案。本研究设计的桨翼式浅海贝类采收设备整体采用拖曳式布局,由采收机体、桨翼系统、连接架构与折叠机构组成(图1)。设备通过牵引缆与船体相连。桨翼对称布置于设备重心两侧,并采用可折叠展开机构;作业状态下桨翼展开以提供升力与俯仰/横滚调节力矩;非作业或起吊状态下,桨翼可绕转轴折叠收拢(图1(b)),以减小占用空间。桨翼角度可调,便于后续攻角控制试验。结构主体采用耐腐蚀铝合金与不锈钢材料,具备良好的抗海水腐蚀性能,能够满足海上长期作业需求。
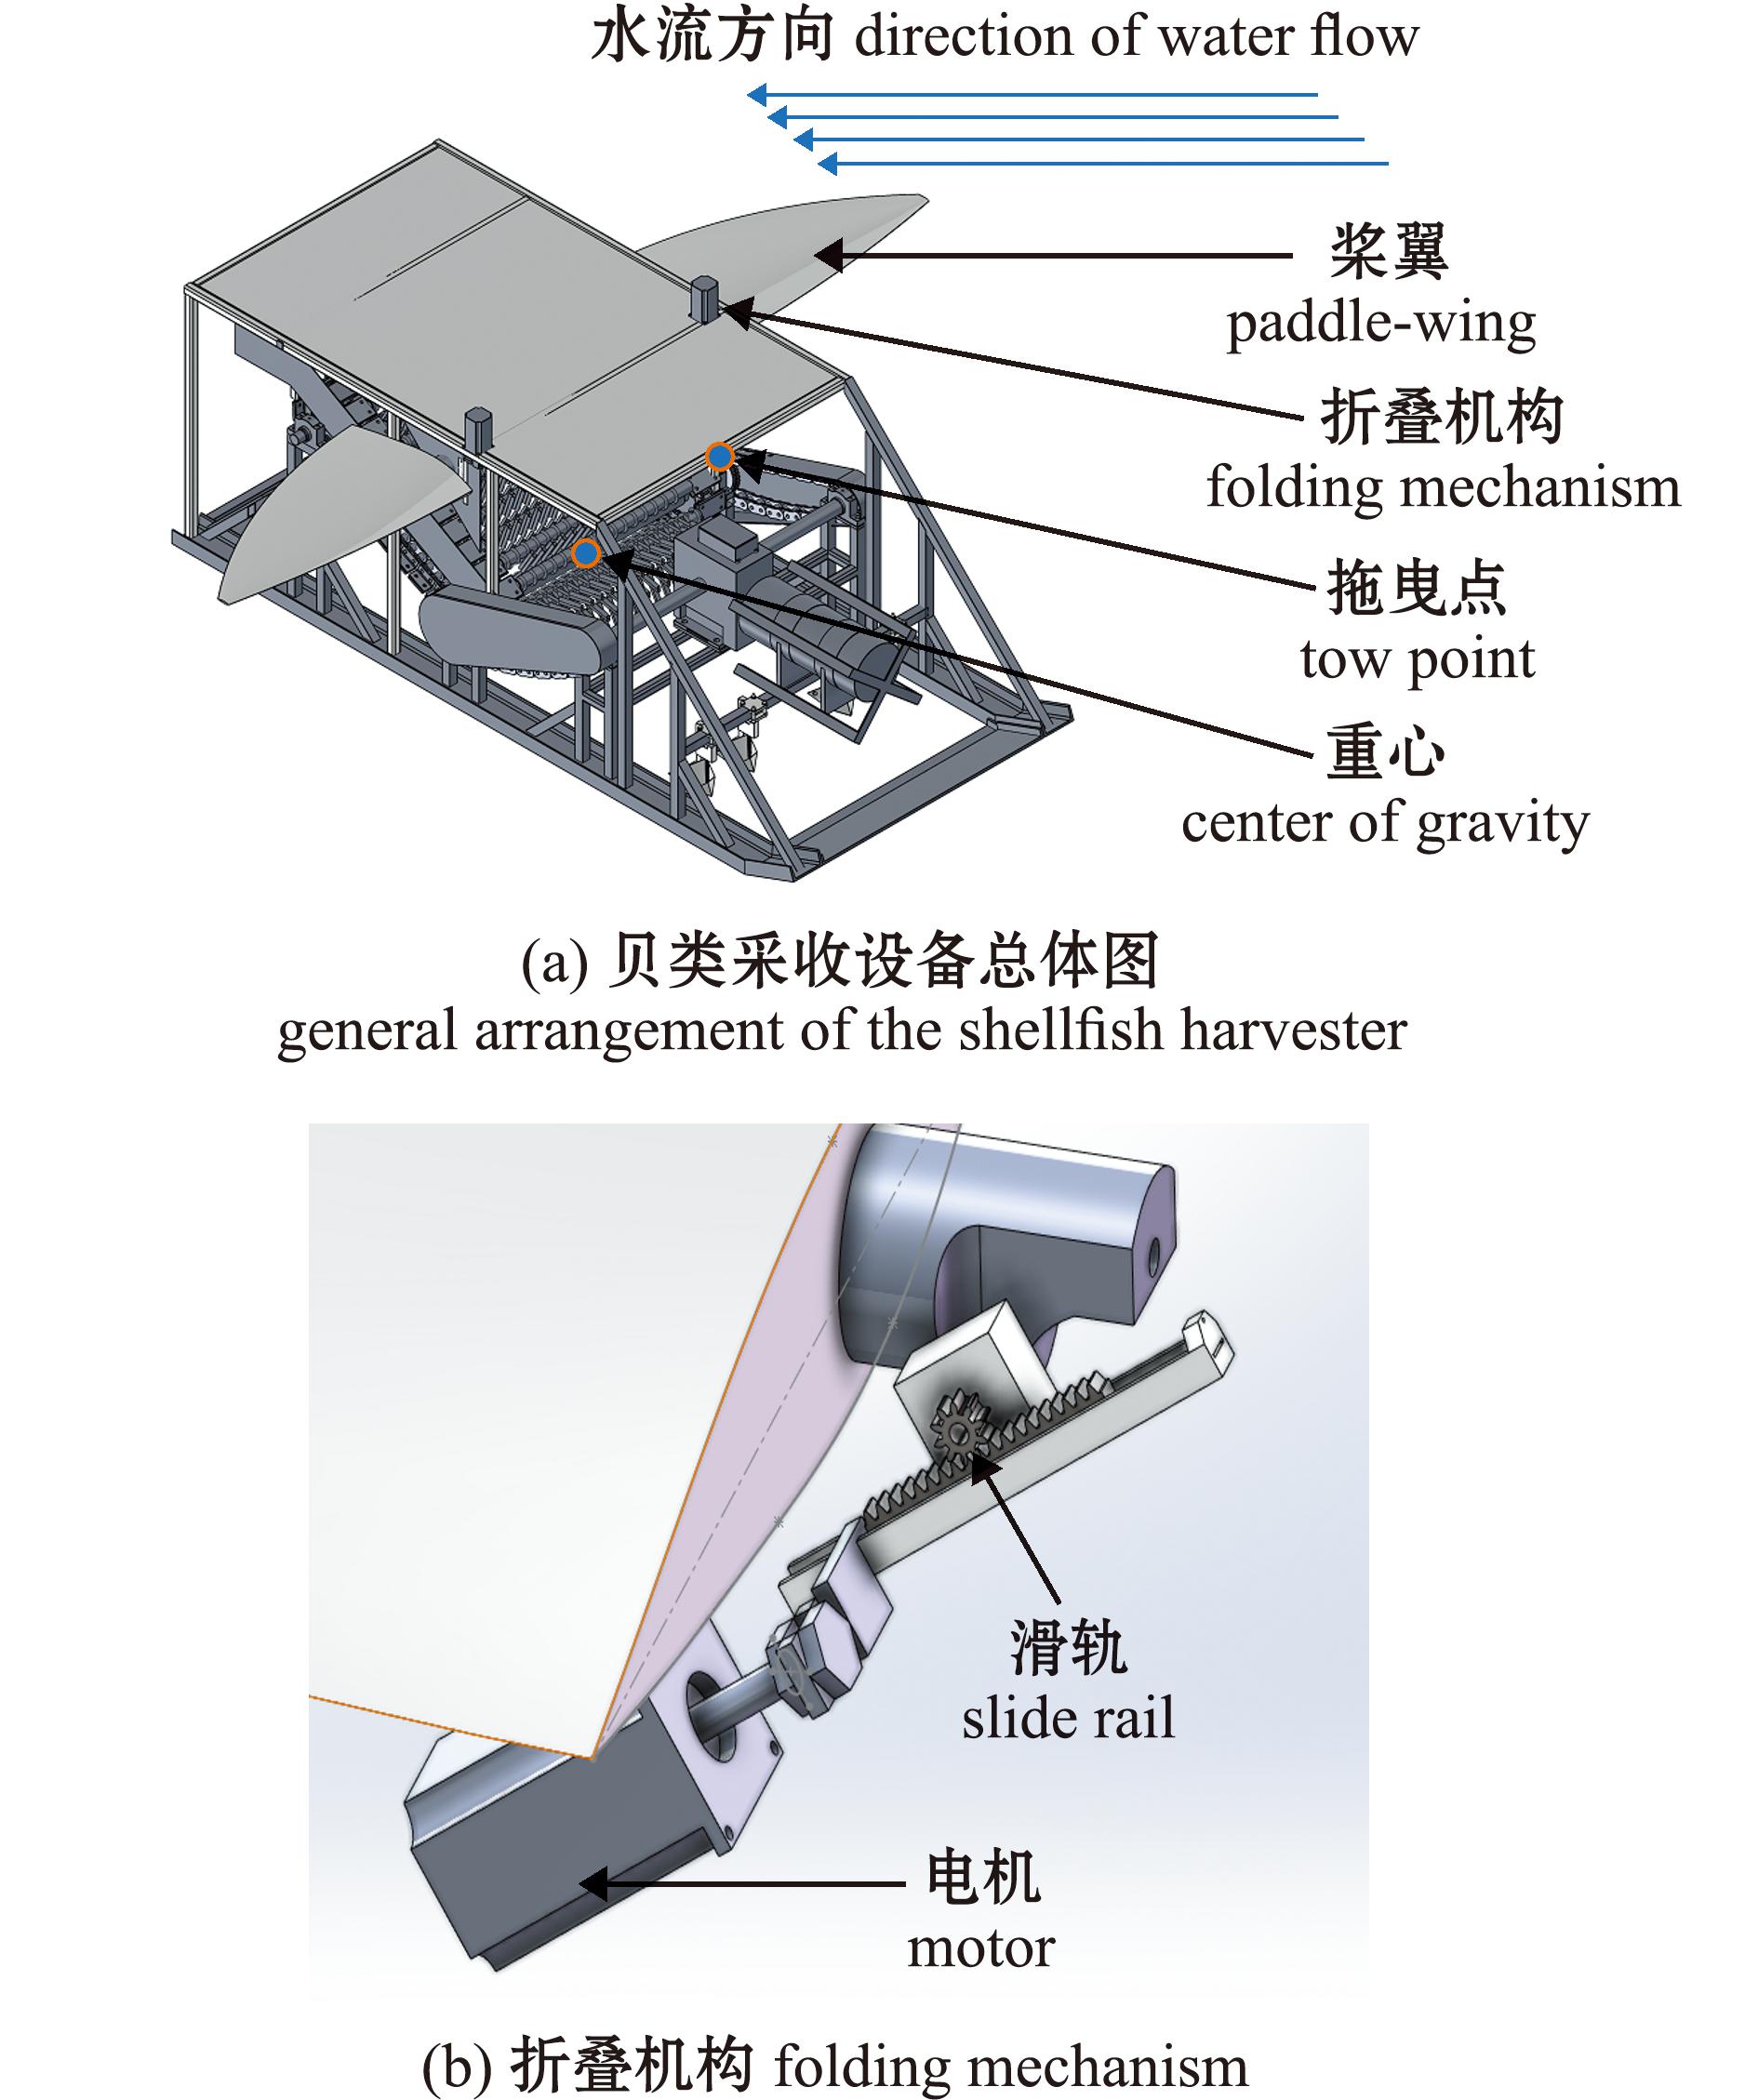
图1 桨翼式浅海贝类采收设备总体结构示意图
Fig.1 Overall structural schematic of shallow-sea shellfish harvest with paddle-wing
1.2 控制系统
设备控制系统采用STM32嵌入式单片机作为核心控制器,并由上位机完成模糊自适应PID算法的运算与参数整定。所有传感器信号通过CAN总线实时传输,控制指令以闭环方式执行(图2)。为实现姿态监测与桨翼控制,系统集成了多传感器融合模块和执行控制单元[23](表1)。在设备重心处布置三轴惯性测量单元(IMU),用于实时测量俯仰角、翻滚角及加速度;在桨翼两侧布置超声测距传感器,用于测量设备与海底间距。控制执行系统由防水电机驱动桨翼转轴实现展开/折叠,并通过舵机调节桨翼攻角,实现俯仰与横滚姿态控制。
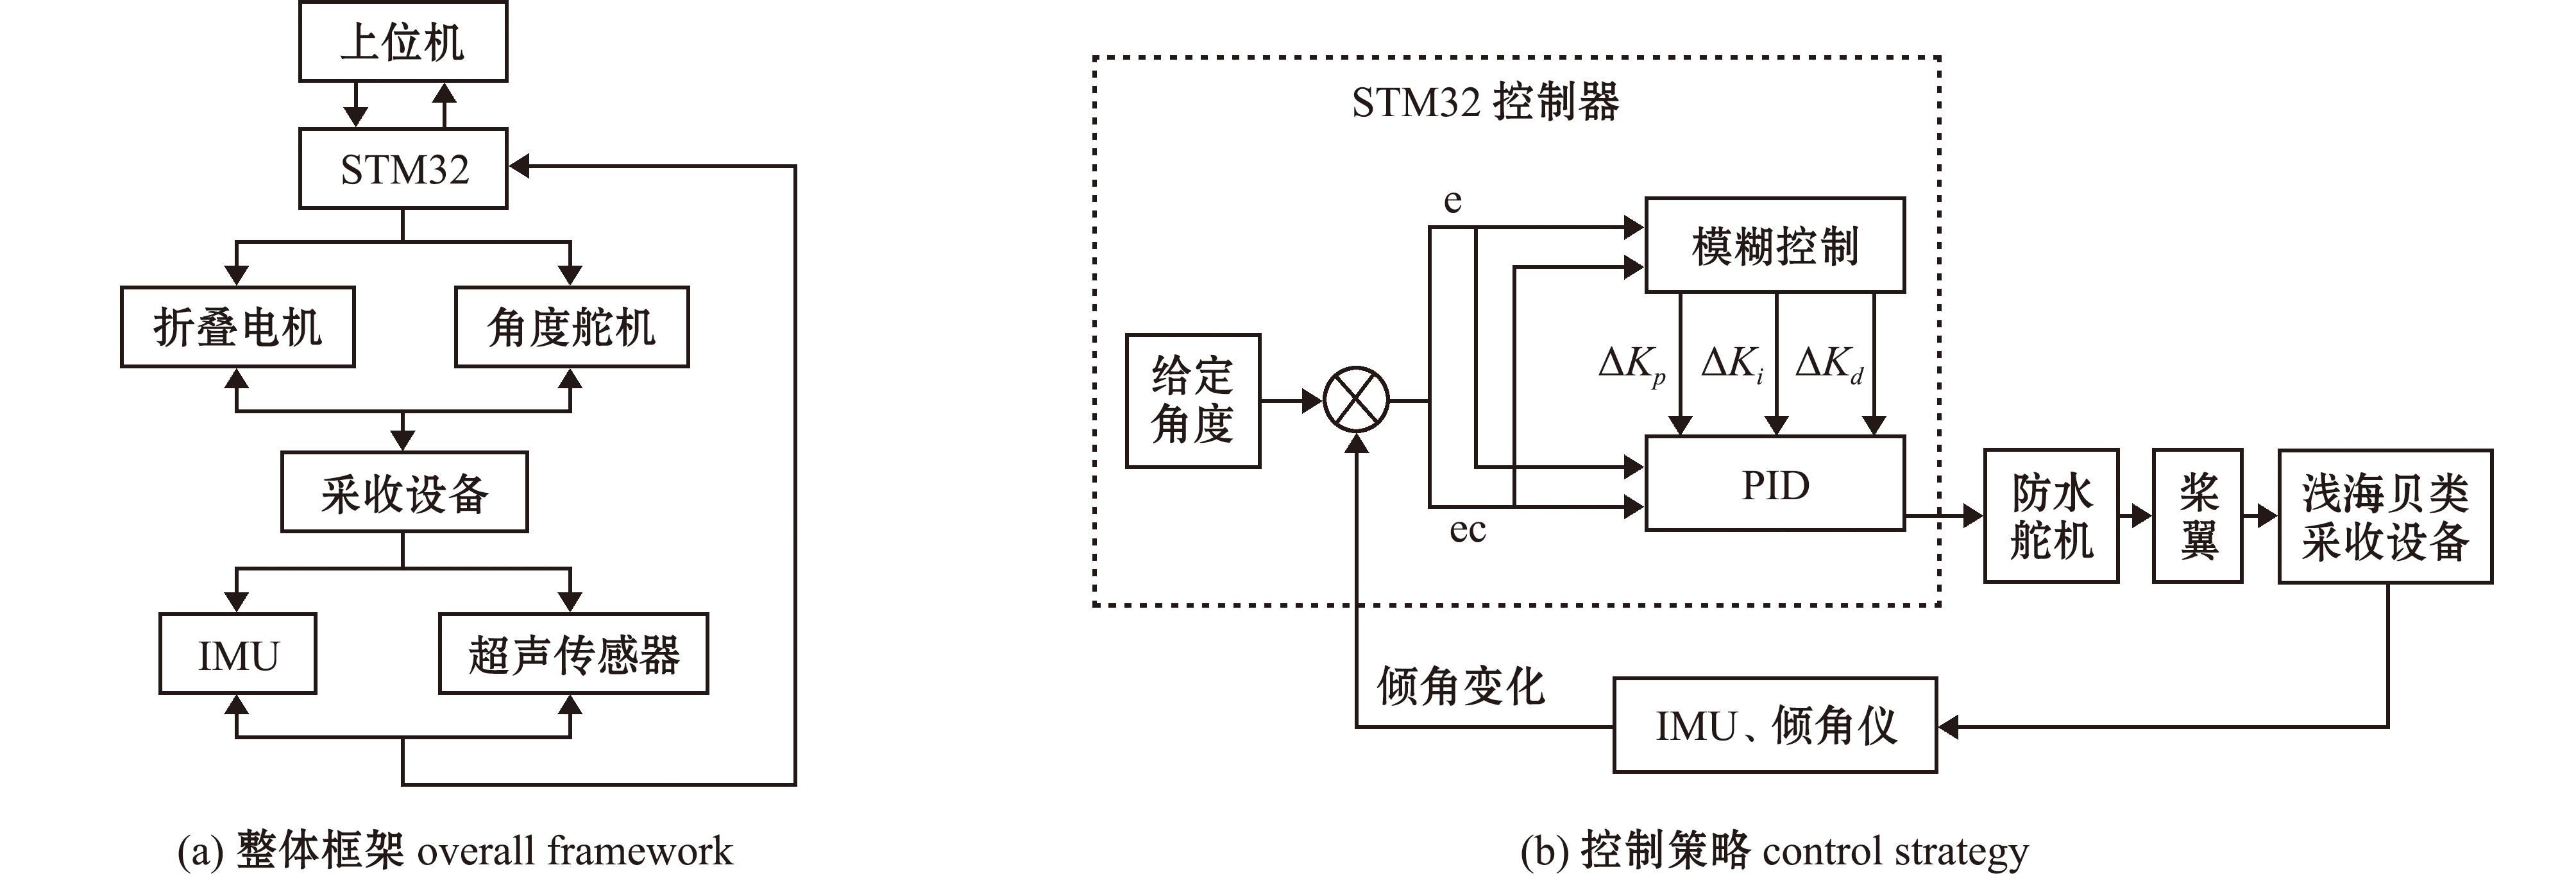
图2 系统框架
Fig.2 System framework
表1 设备主要传感器与执行单元参数
Tab.1 Parameters of main sensors and actuators
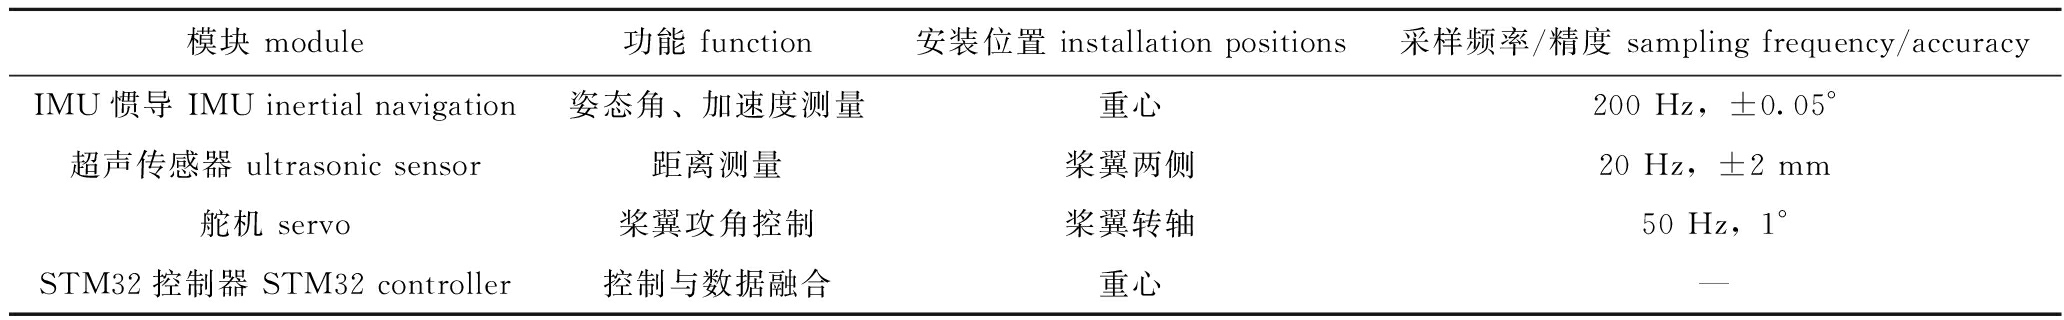
模块 module功能 function安装位置 installation positions采样频率/精度 sampling frequency/accuracyIMU惯导 IMU inertial navigation姿态角、加速度测量重心200 Hz,±0.05°超声传感器 ultrasonic sensor距离测量桨翼两侧20 Hz,±2 mm舵机 servo桨翼攻角控制桨翼转轴50 Hz,1°STM32控制器 STM32 controller控制与数据融合重心—
2 建模分析
2.1 桨翼建模
浅海贝类采收设备在海水中运动时,会受到海流和自身运动共同作用产生的水动力。总体水动力(R)可分为两部分:作用在桨翼上的水动力(Rw)与作用在主体结构上的水动力(Ro)。桨翼所受的水动力(Rw)主要由两个分力组成:一是平行于相对流体流速方向的阻力分量,二是垂直于流速方向的升力分量(图3)。主体结构所受水动力的分解形式与桨翼类似。设备在海水中运动时,各部件受力存在流固耦合与方向交叉效应,在动力学分析中,通常将桨翼及主体所受的水动力进一步分解到设备坐标系的纵向、横向和垂向3个分量,以建立完整的受力与运动方程。
R=Rw+Ro,
(1)
Ro=Rox+Roy,
(2)
Rw=Rwx+Rwy+Rwz。
(3)
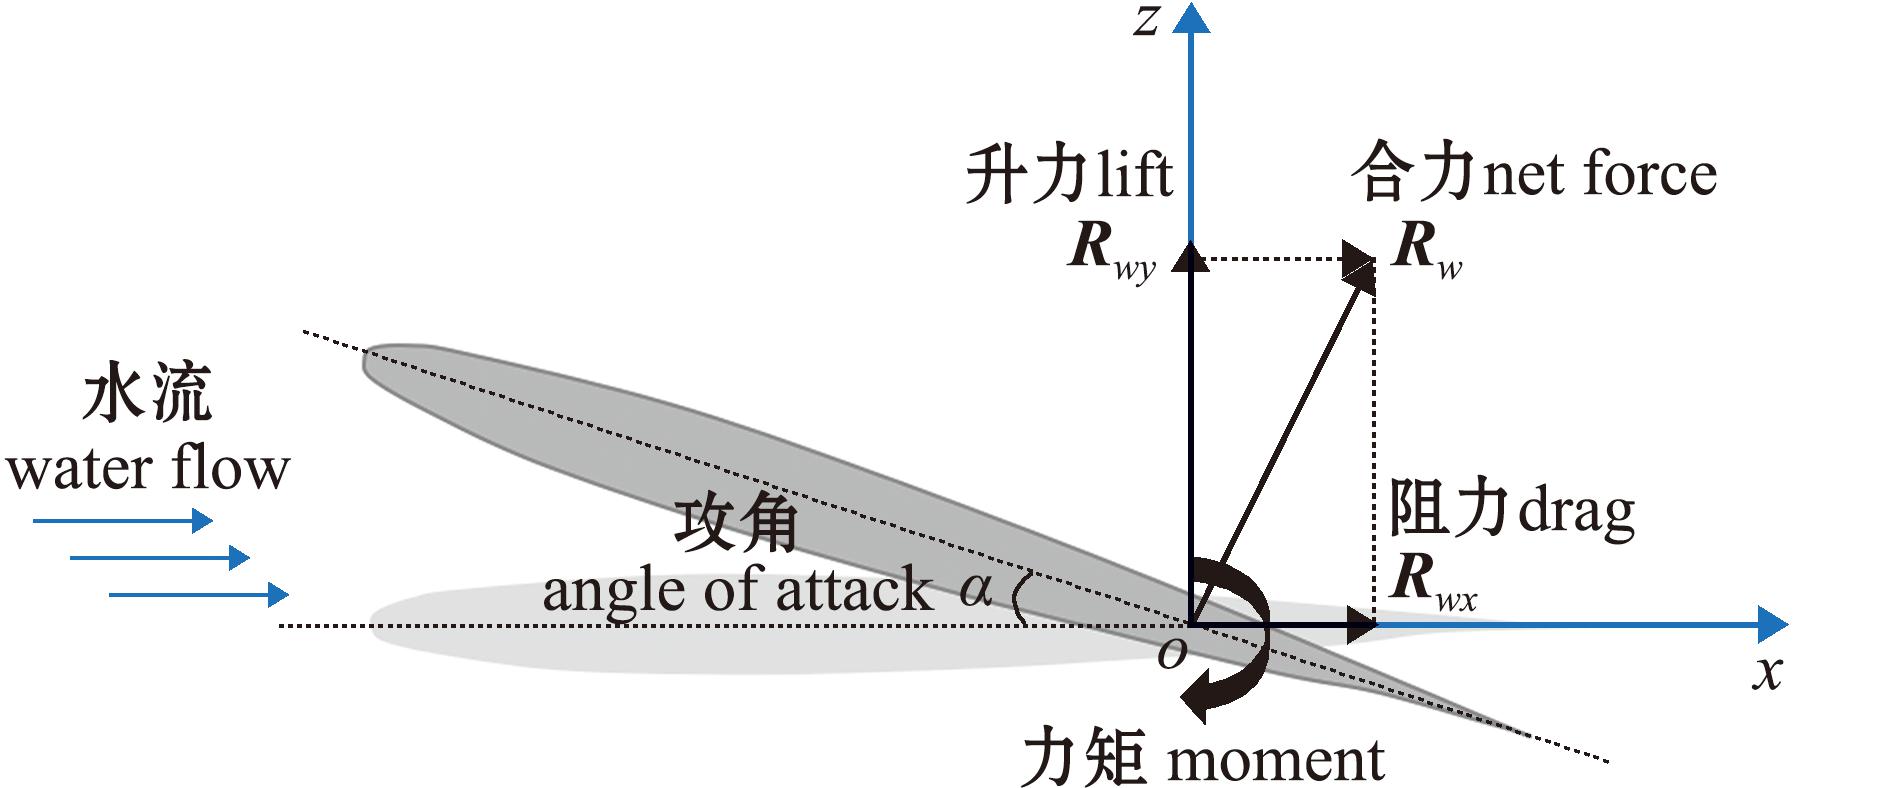
图3 桨翼横切面受力
Fig.3 Force analysis of the wing
图4中G为重力(N);T为拖曳力(N);Ff为设备触底前进阻力(N);FF为浮力(N);o-xyz为坐标系。
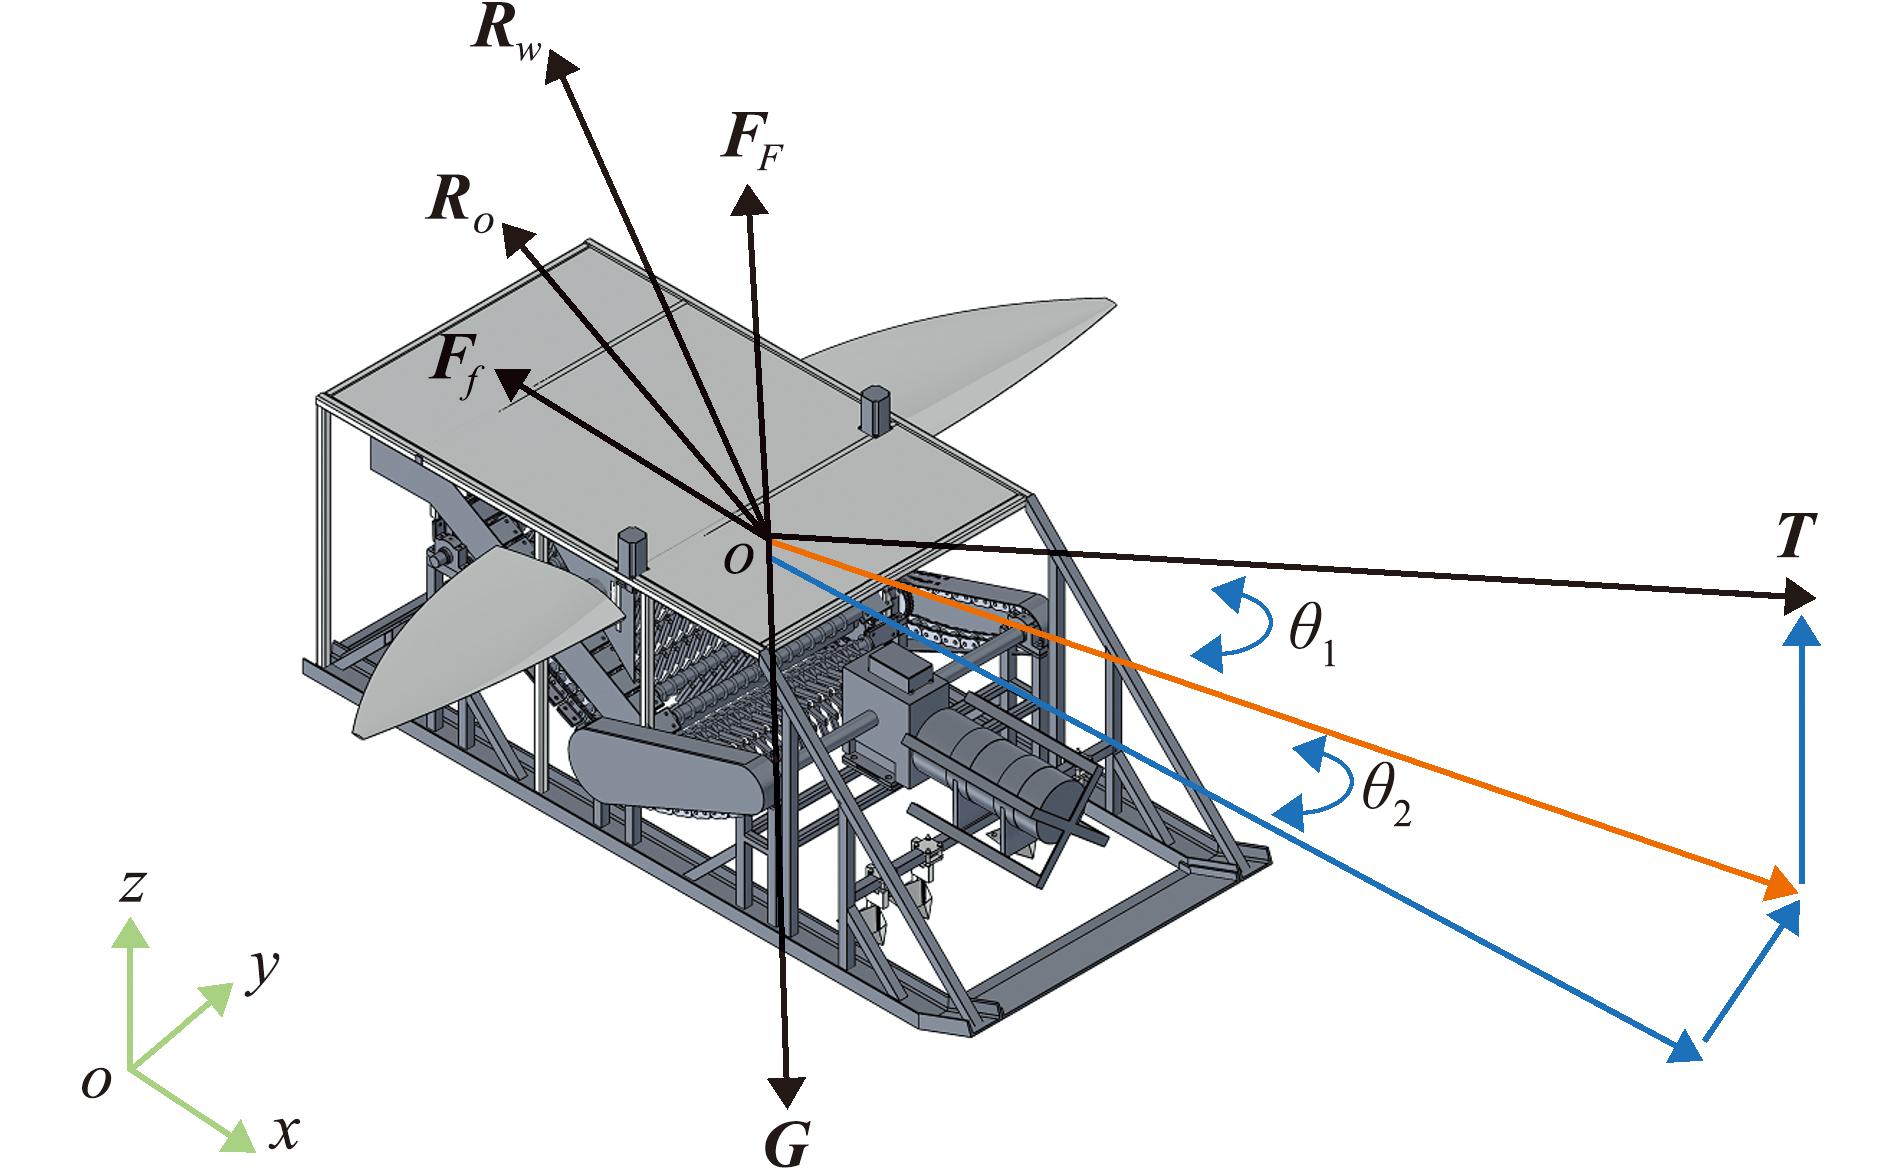
图4 设备受力示意
Fig.4 Schematic diagram of forces acting on the shellfish harvester
浅海贝类采收设备本身在水下受力Fη可以表示为
Fη=FF+G+R+T+Ff。
(4)
在稳态条件下,设备x和z方向加速度应为0,满足平衡方程为
Tcosθ1cosθ2+Rwx+Rox+Ff=0,
(5)
Tsinθ1+Rcy+Rwz+FF+G=0。
(6)
在设备稳定时理想情况下y加速度为0,因此不进行分析。
2.2 牵引速度工况与攻角变化策略
通过调节桨翼攻角,可实现对拖曳体俯仰姿态调控[24]。在动态过程中,桨翼攻角与系统瞬态水动力响应之间存在耦合效应。为揭示桨翼在姿态调节中的力学特征,本文在恒定攻角条件下进行自由拖航分析的基础上,进一步研究了不同拖航速度下桨翼以正弦规律摆动时的动态响应。桨翼攻角设定范围为±30°,周期为20 s,前进速度分别取0.514、0.771、1.028 m/s,覆盖采收作业的典型速度范围。
3 流体力学仿真
3.1 翼型仿真
3.1.1 结构参数仿真 本研究中采用SolidWorks建立桨翼三维模型并导入ANSYS Fluent 2022 R2进行数值分析。计算域设置为桨翼前缘5倍翼弦长、尾缘10倍翼弦长、上下与左右边界8倍翼展,边界框对角线为8 062.3 mm,以减弱边界效应。为降低计算量,本研究在保持桨翼局部水动力特征的前提下对模型进行了必要的几何简化,从图5可见,仅保留桨翼主体形状参数,而省略其他机构结构,从而提高网格生成与求解效率。采用标准k-ε湍流模型,入口湍动能和耗散率分别设为0.2、1 m2/s2,来流速度取0.514、0.771、1.028 m/s,对应典型低速拖曳条件。取0.771 m/s作为网格独立性验证工况,通过4组网格(尺度分别为30、50、70、 90 mm,对应网格数量约495、150、74、47万)进行了网格无关性验证。结果表明,当网格尺寸从50 mm细化至30 mm时,升力与阻力系数的变化均小于3%。因此,基于计算精度与效率的综合考量,最终选用50 mm的网格方案。在4类桨翼(流线型、纺锤型、船桨型、仿海龟型)及不同安装位置条件下计算升力、阻力、升阻比及压力/速度分布,以比较水动力性能。标准k-ε模型已在低速拖曳体研究中得到验证,并与文献[25~32]的典型翼型趋势保持一致。另外,假设仿真采用刚体桨翼,忽略自由面效应与缆绳干扰,并假设均匀来流。
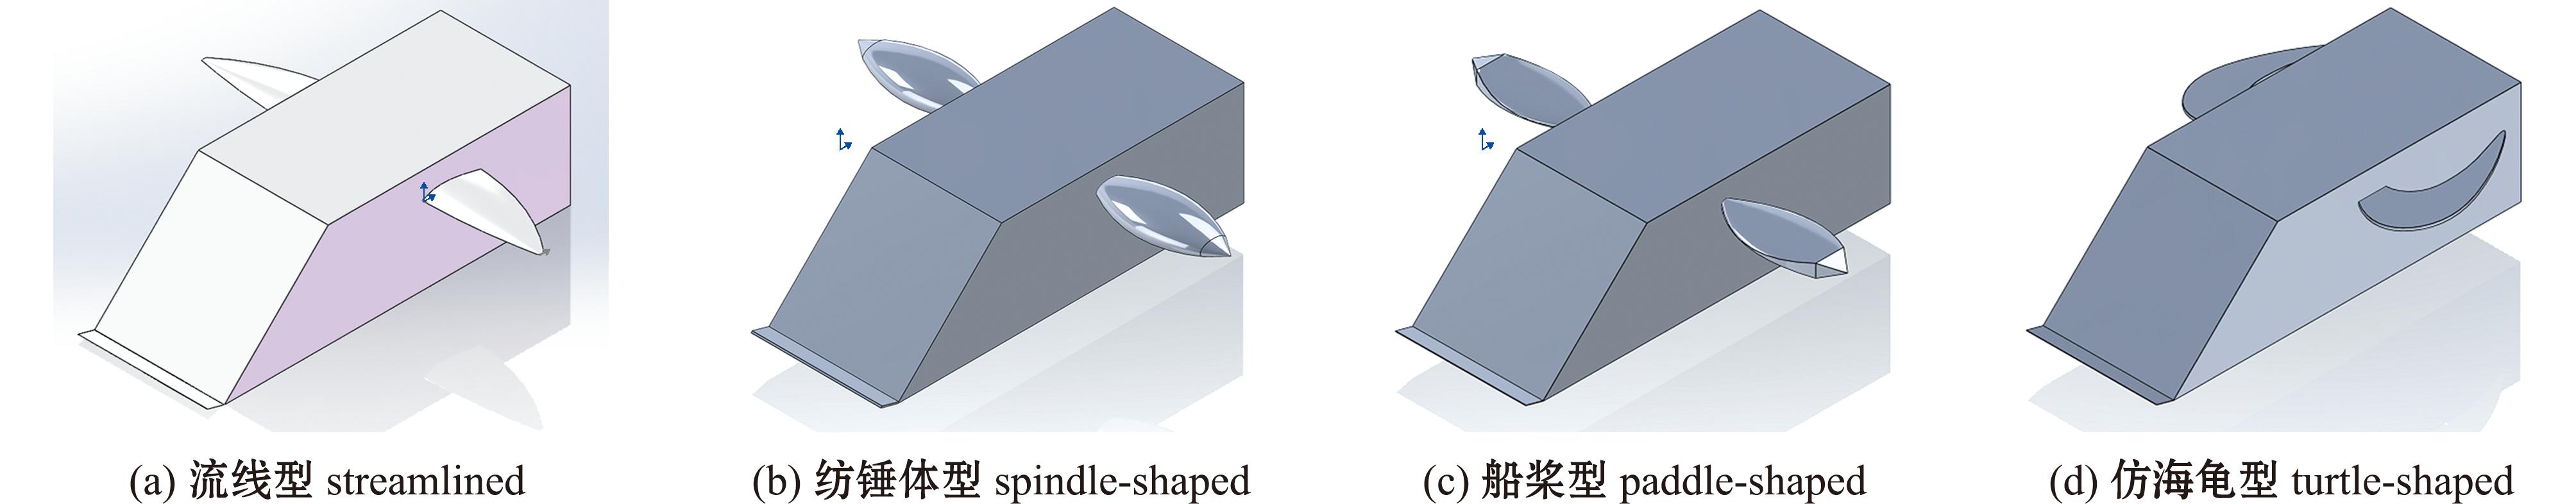
图5 桨翼的形状设计
Fig.5 Paddle-Wing shape design
3.1.2 翼型对比结果 设定攻角0°得到4种类型桨翼的升力阻力图。评价指标选用升力、阻力、升阻比、关键表面压力/速度迹线。图中迭代步长为0.01 s。升阻比为升力与阻力的比值。
从图6可见,稳定后,不同翼型在升力与阻力表现上存在差异。升阻比结果对比如图7所示,流线型翼在初期的升阻比峰值约为11.3,虽不及仿海龟型或纺锤体型翼的极值高,但其稳定性能较为优异(图6(a))。在迭代步数超过60后,升阻比趋于稳定,保持在5.2~6.1区间内波动。该阶段升力维持在足以支撑设备姿态调整的水平,阻力较低,整体水动力效率较高。纺锤体型翼(图6(b))在初期表现突出,其升力迅速增加、阻力相对较小,使升阻比在第11步达到峰值约48.5,为4种翼型中最高。然而,随着流场逐渐稳定,升阻比迅速衰减,在步数超过40时下降至不足4,最终稳定在3.2~3.5区间,表明其高效特性仅在短暂阶段内体现,后期维持能力较差。船桨型翼(图6(c))的升力与升阻比整体处于较低水平,其峰值约为9.4,稳定后维持在2.5~3.0区间。该翼型在运动过程中可产生一定升力,但由于阻力较大且升力增长有限,其整体水动力效率偏低。仿海龟型翼(图6(d))由于表面积较大,在初期可产生较高升力,使升阻比在第9步达到峰值约33.2,有利于设备在初始阶段的姿态调整与稳定。然而,进入稳定阶段后,其升阻比显著下降,最终仅维持在2.0左右,显示其升力效率明显降低(图7)。
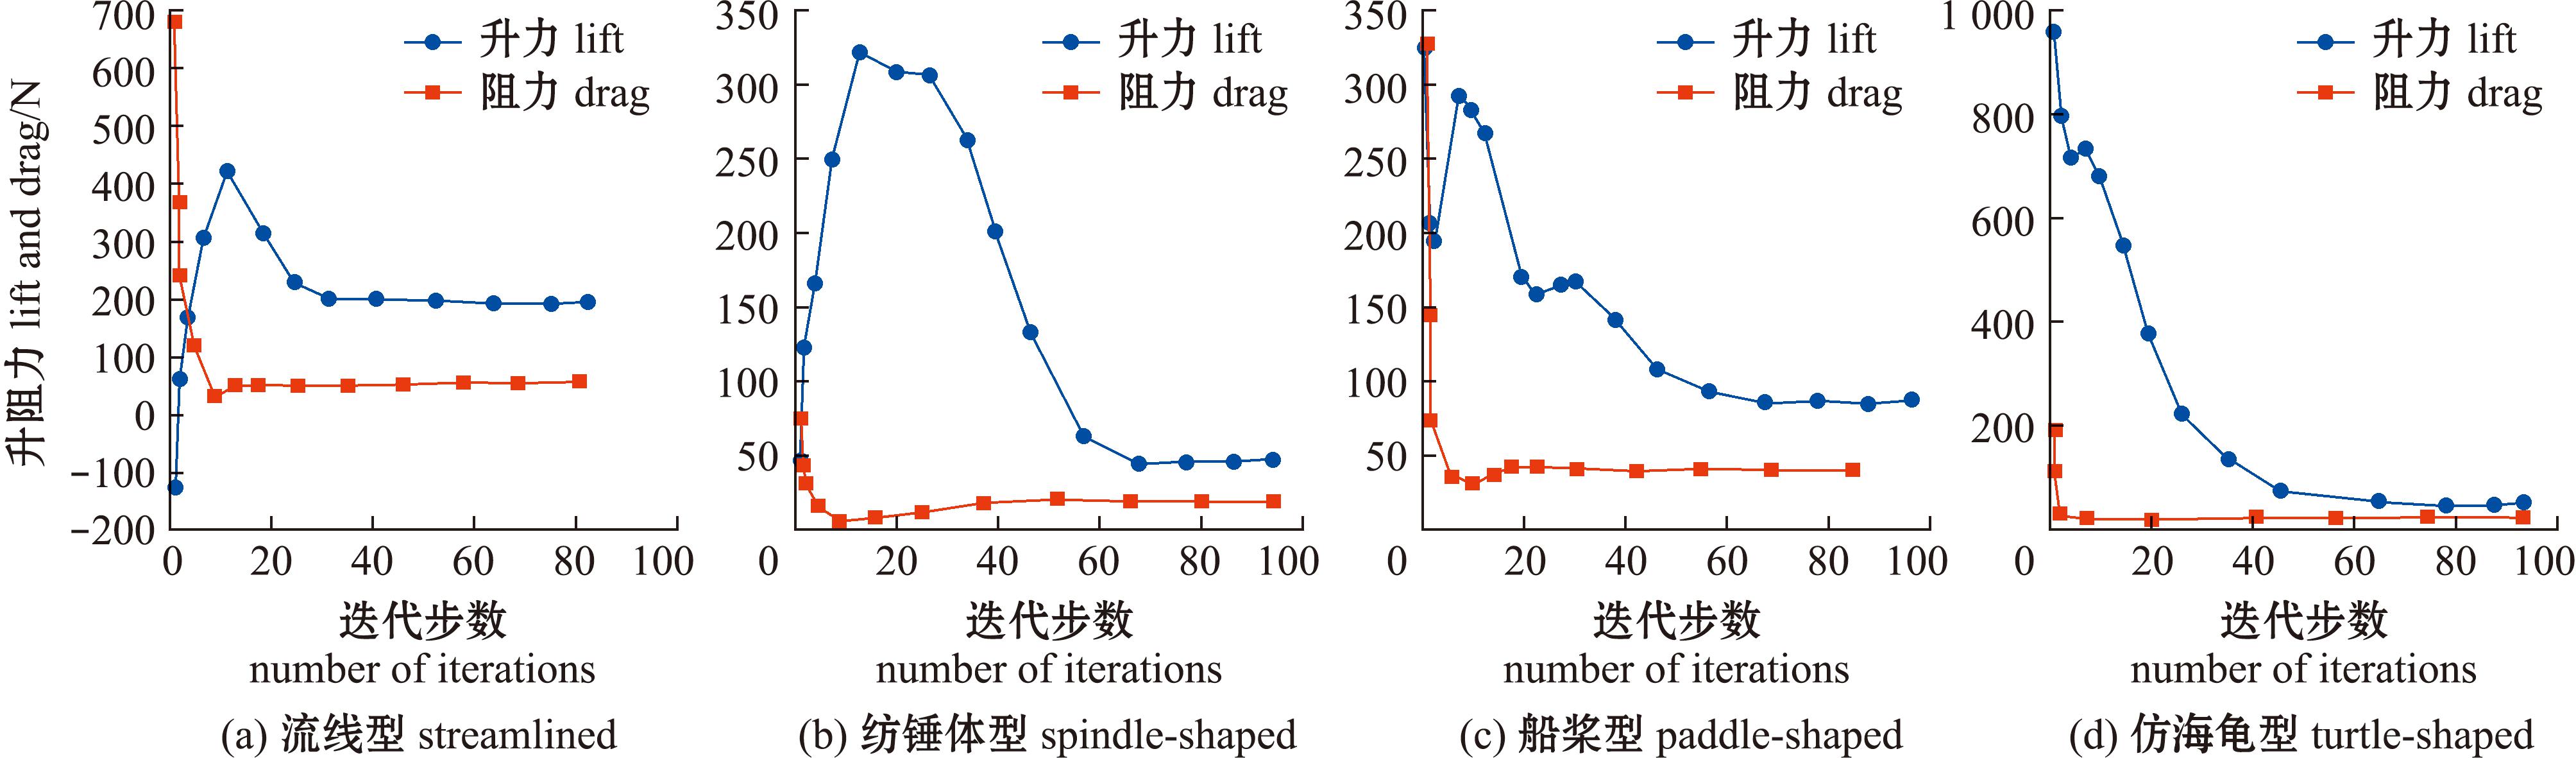
图6 4种翼型升阻力对比
Fig.6 Comparison of lift and drag among four types of airfoils
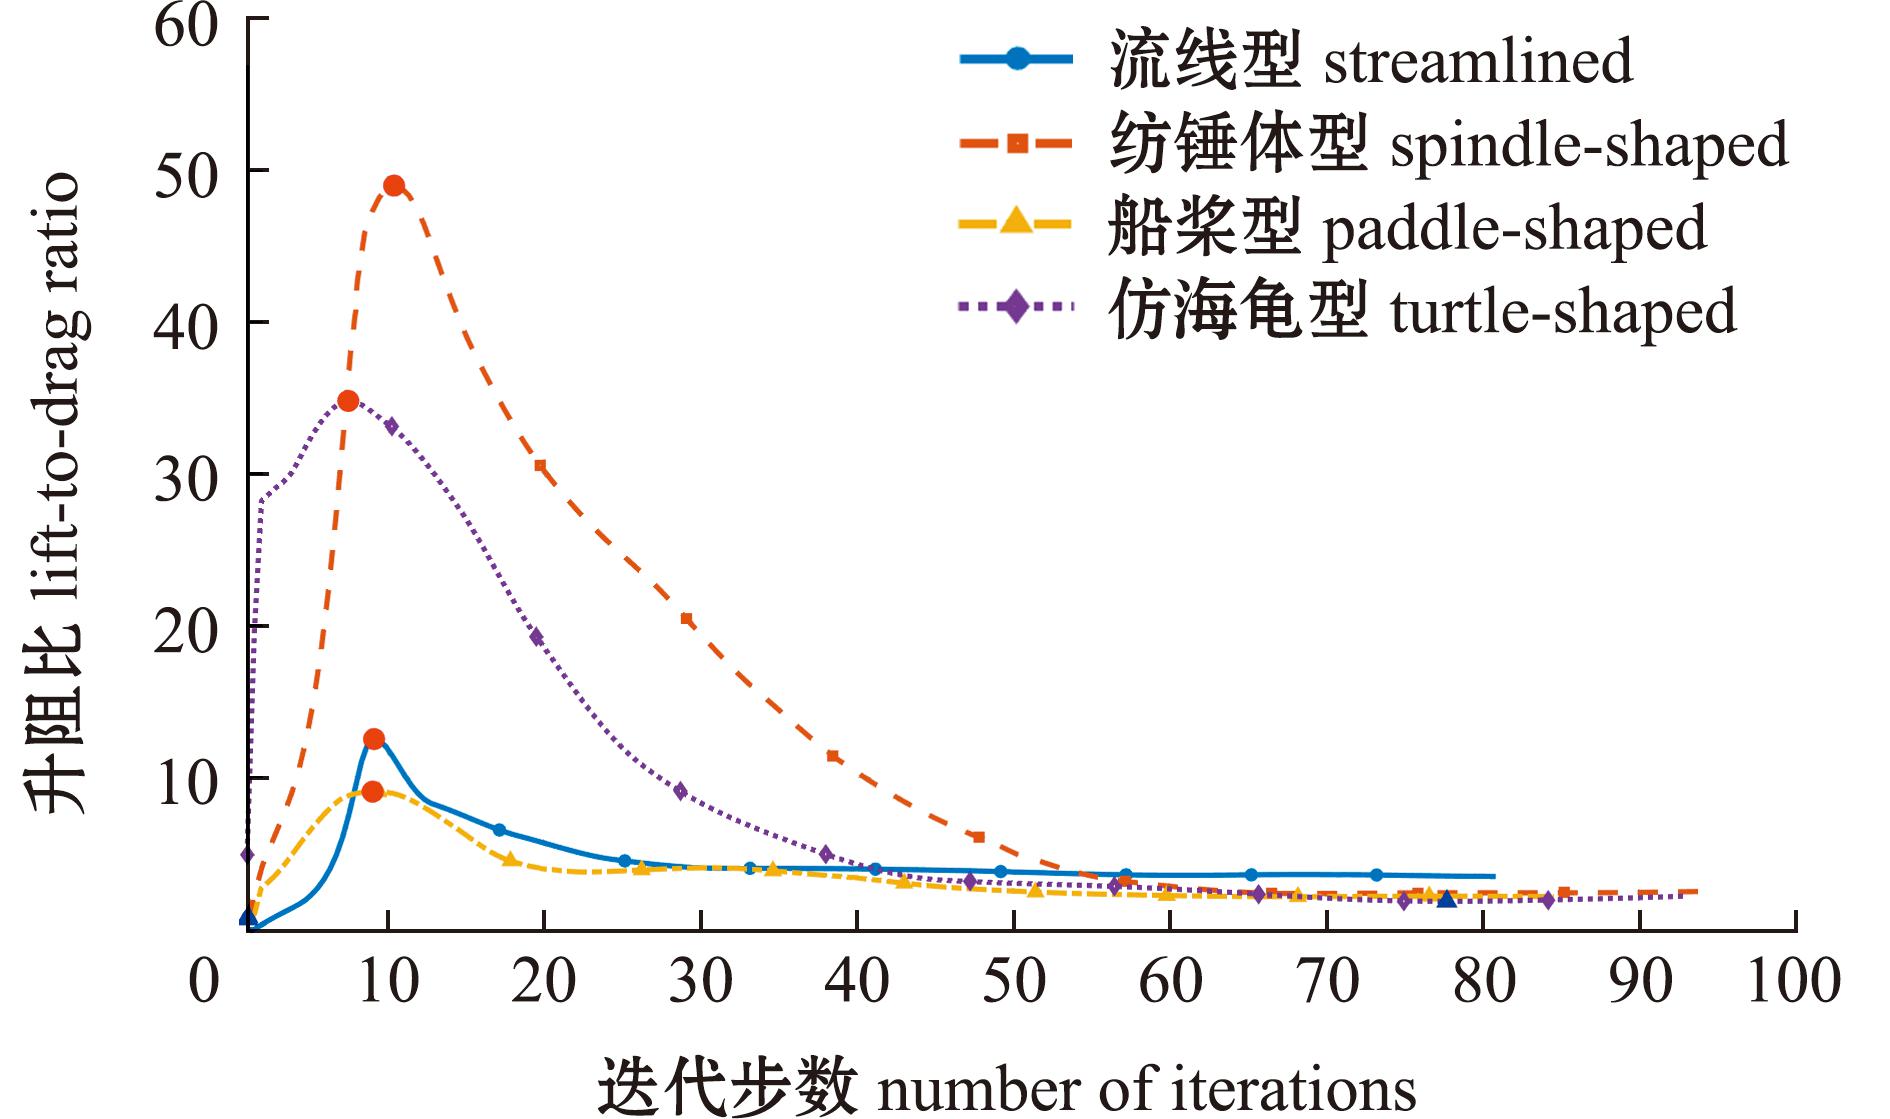
图7 4种翼型升阻比对比
Fig.7 Comparison of lift-to-drag ratio among four types of airfoils
综合对比可见,流线型翼在稳定阶段的升阻比最高且变化最为平稳(5.2~6.1),其升力与阻力匹配关系最优,水动力性能稳定可靠。因此,在兼顾姿态控制需求与能量利用效率的前提下,确定流线型翼为后续桨翼设计的最优方案(图8)。
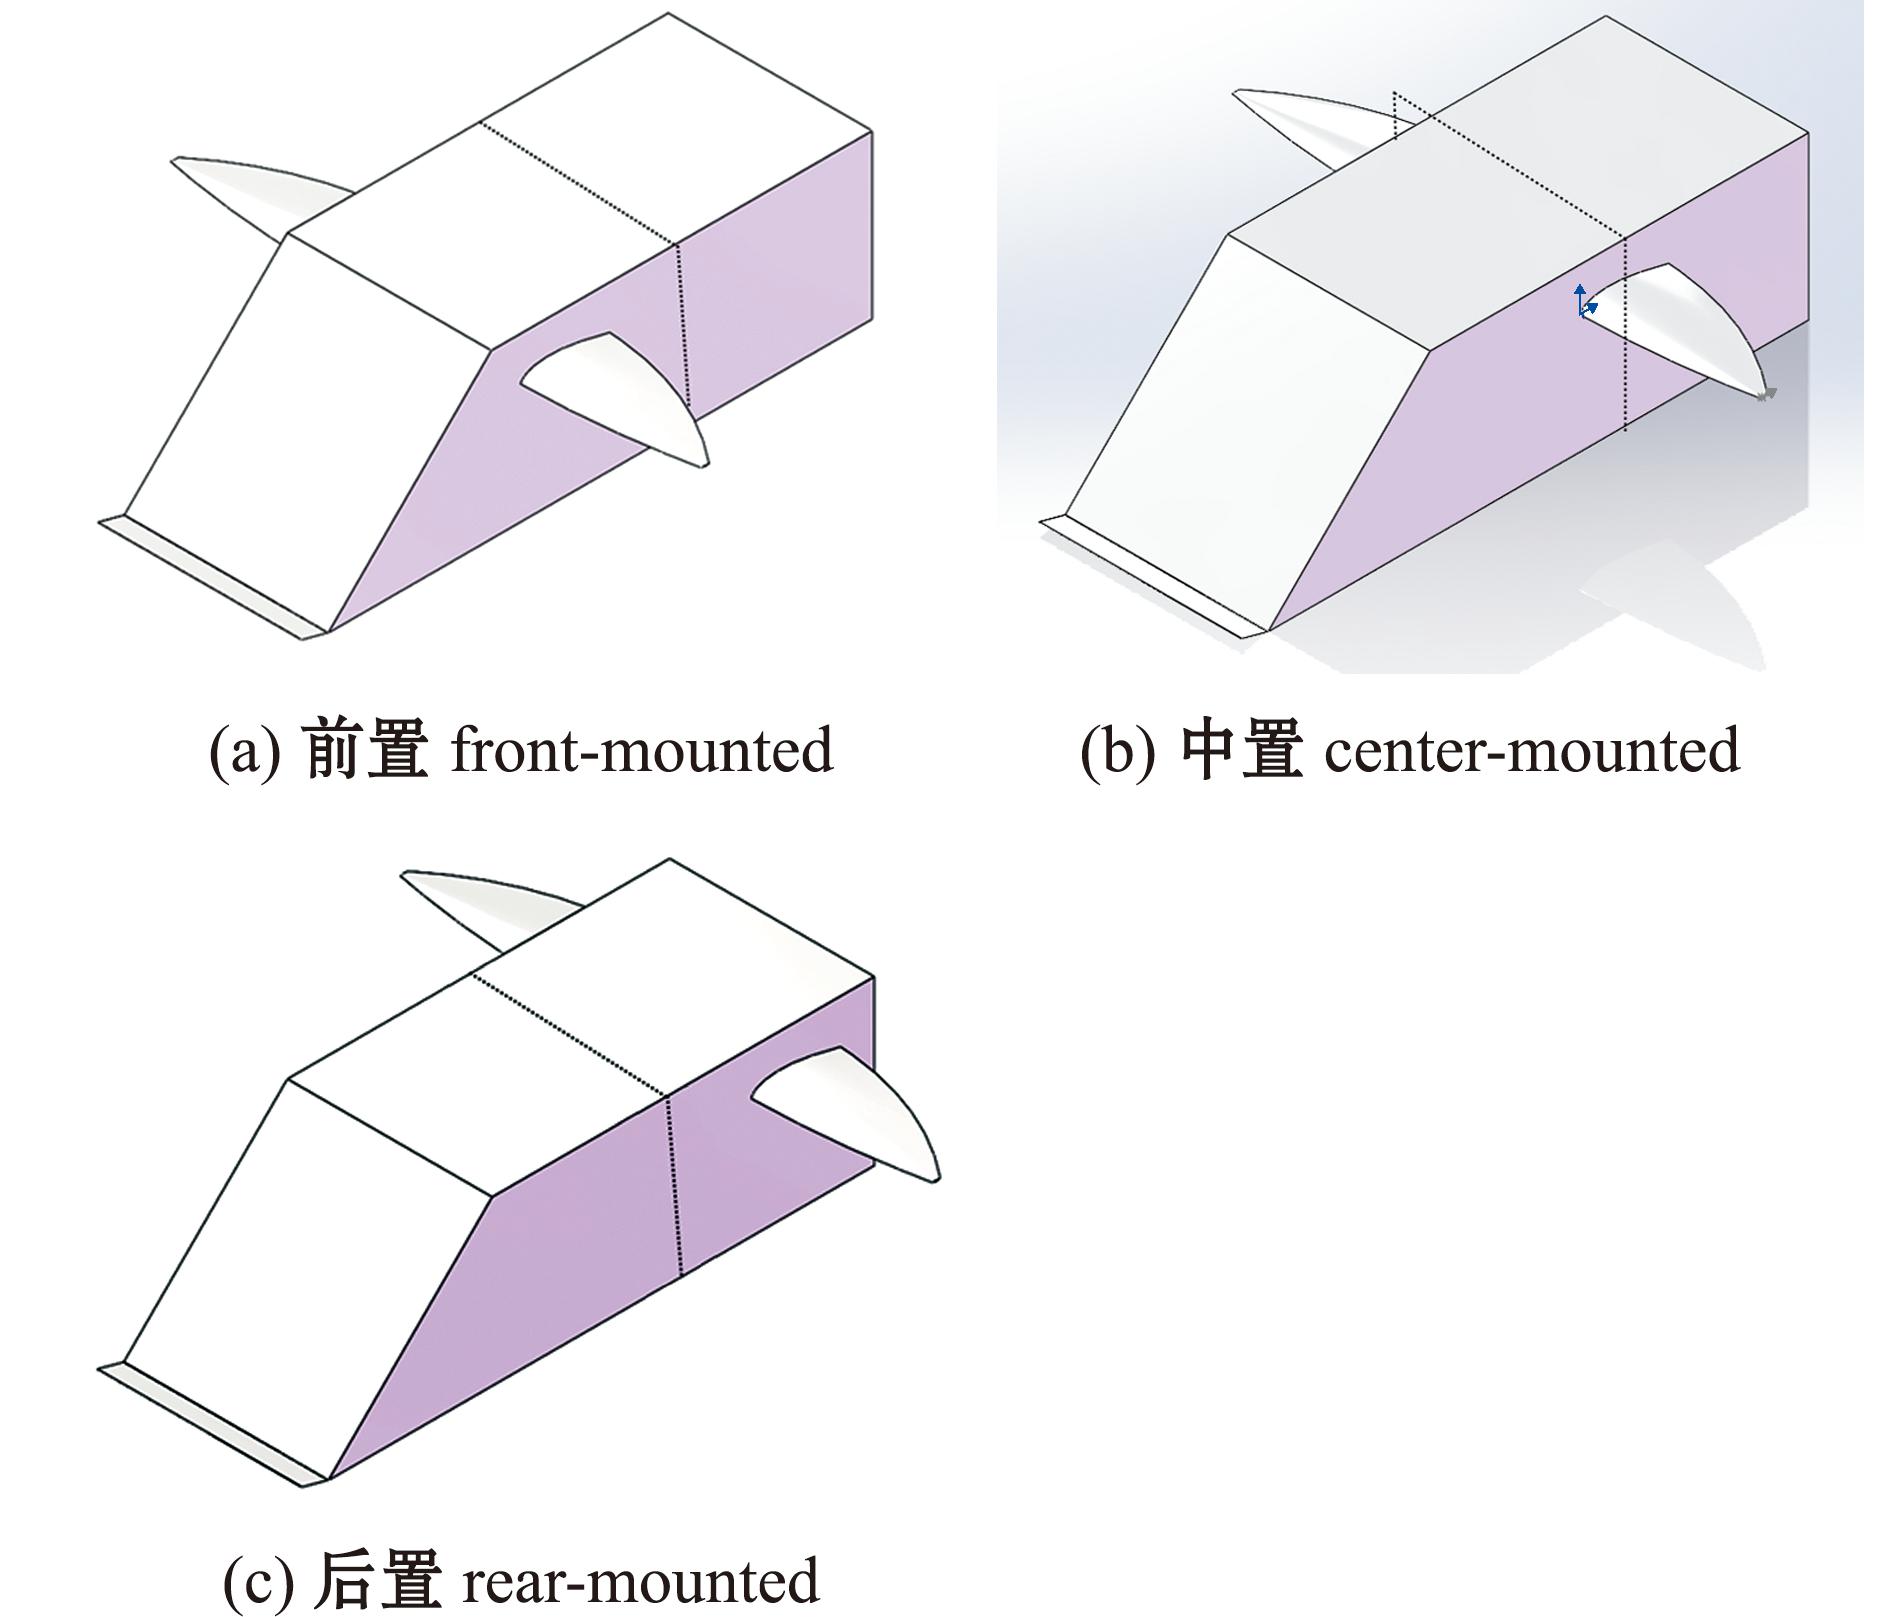
图8 位置桨翼的安装
Fig.8 layout of wing mounted
3.2 桨翼运行参数优化
3.2.1 仿真模型建立 在安装位置方面,以中置安装位置为中线,中线前0.3 m为前置,中线后0.3 m为后置。仿真对比分析三者的区别。建模与仿真方法同“3.1.1节”。
3.2.2 结果分析 在相同攻角条件下,仿真结果表明,桨翼后置工况的升阻比高于中置工况,且显著高于前置工况(图9);证明后置布置在稳定性与水动力效率方面更具优势。
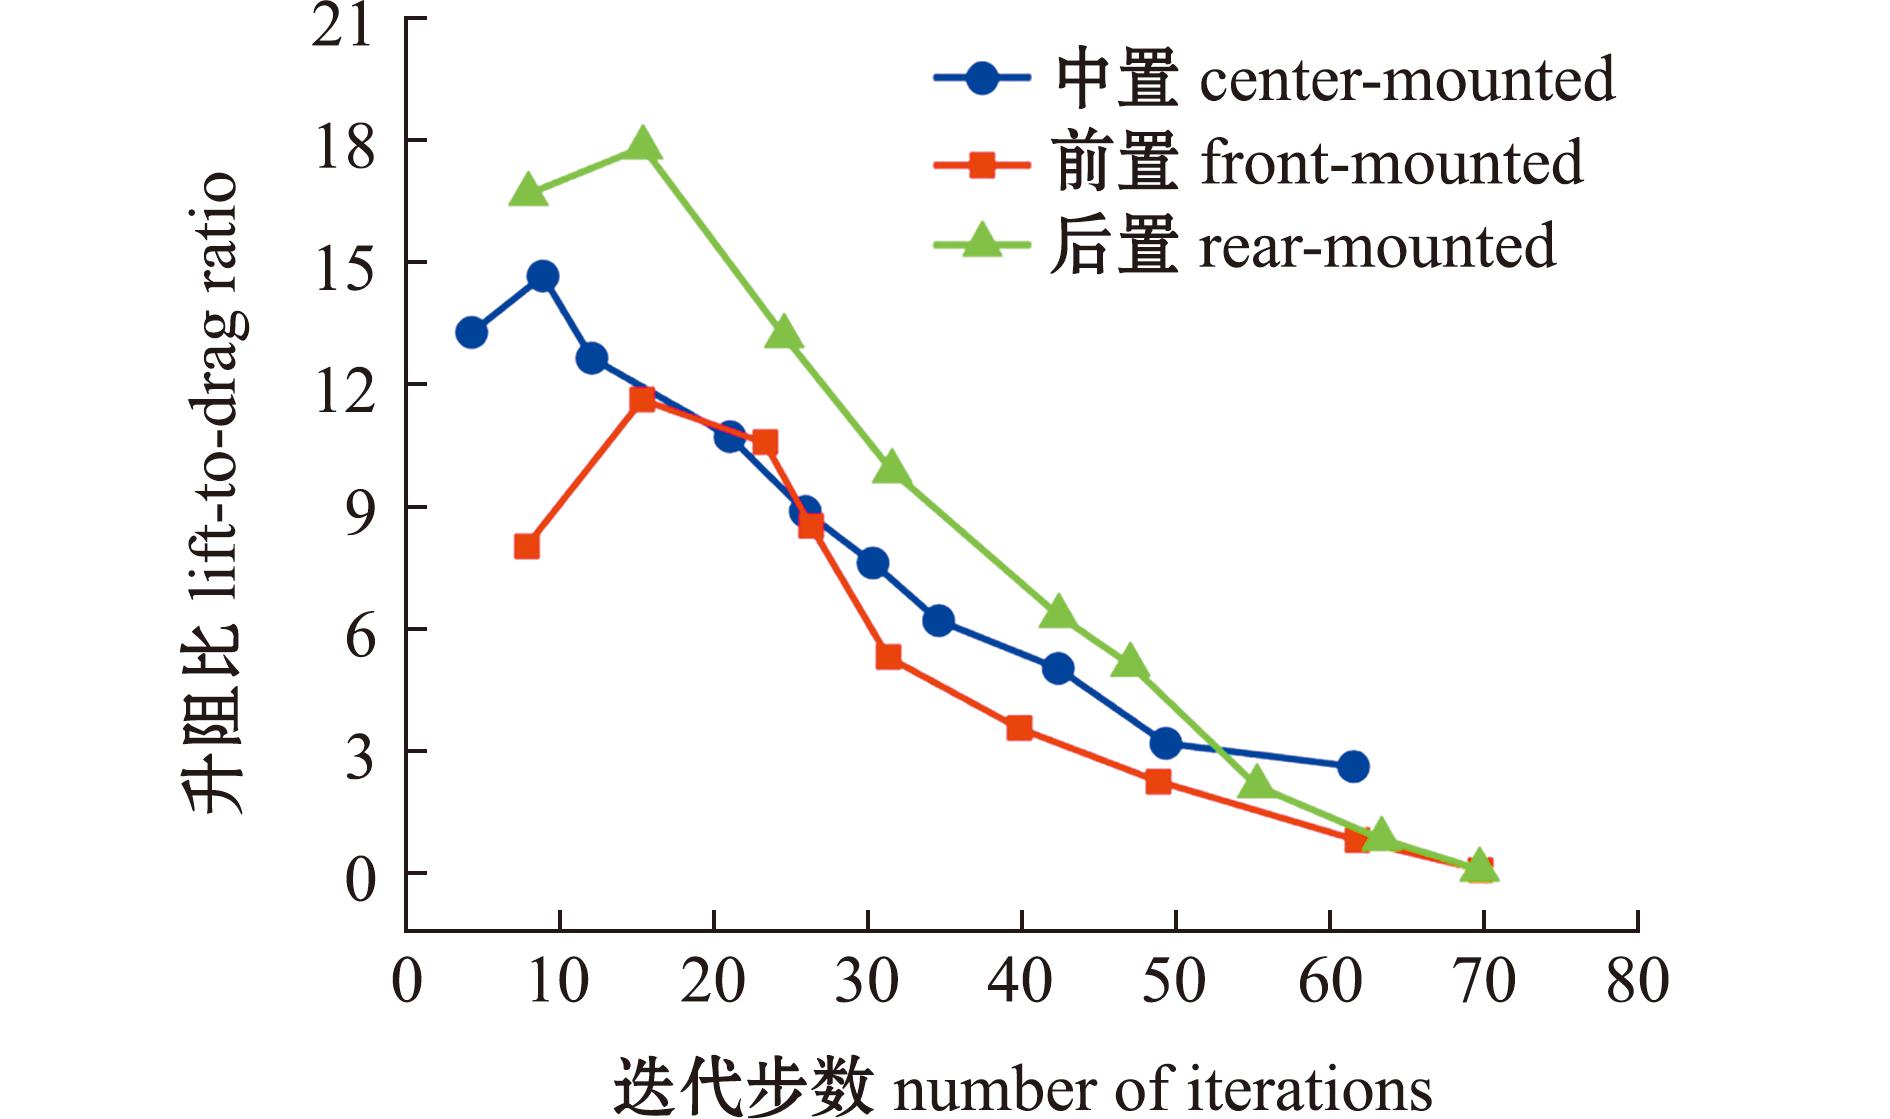
图9 在桨翼安装位置不同时的升阻比对比
Fig.9 Comparison of lift-to-drag ratios at different wing-mounted positions
此时进一步考虑攻角的影响时,发现桨翼升力对攻角变化极为敏感。攻角变化规律为
α=30sin(2π/20)t。
(7)
式中:α为桨翼的攻角(°)。
从图10可见,在一个完整的桨翼摆动周期内(以桨翼自平衡位置0°逆时针偏转为起点),浅海贝类采收设备整体所受瞬时升力呈现出明显的周期性变化规律。当桨翼偏转角由0°增大时,桨翼升力随之上升;由于流体动力响应存在一定滞后,桨翼到达最大正偏转角附近时升力仍持续增加,并在桨翼回摆至平衡位置过程中达到极大值。随后,桨翼继续反向偏转(由+30°向-30°过渡),迎流攻角逐渐减小,升力由正值减小并反向增长,在-30°附近出现负升力极大值;同样地,随着拖航速度升高,该负升力峰值的绝对值也随之增加。桨翼回到平衡位置后,攻角减小,升力逐步恢复至接近初始状态。在一定范围内,拖曳体的迎流攻角与迎流截面积分别与其所受升力和阻力成正相关,因此拖曳体升力与阻力均表现出与桨翼摆动近似同步的周期性变化。从动力学传递关系来看,该过程可简化表示为:桨翼偏转角→桨翼升力变化→浅海贝类采收设备纵倾角变化→浅海贝类采收设备迎流攻角变化→浅海贝类采收设备升力与阻力变化。由此可见,拖曳体的升力和阻力可视为对桨翼偏转角周期信号的响应输出。
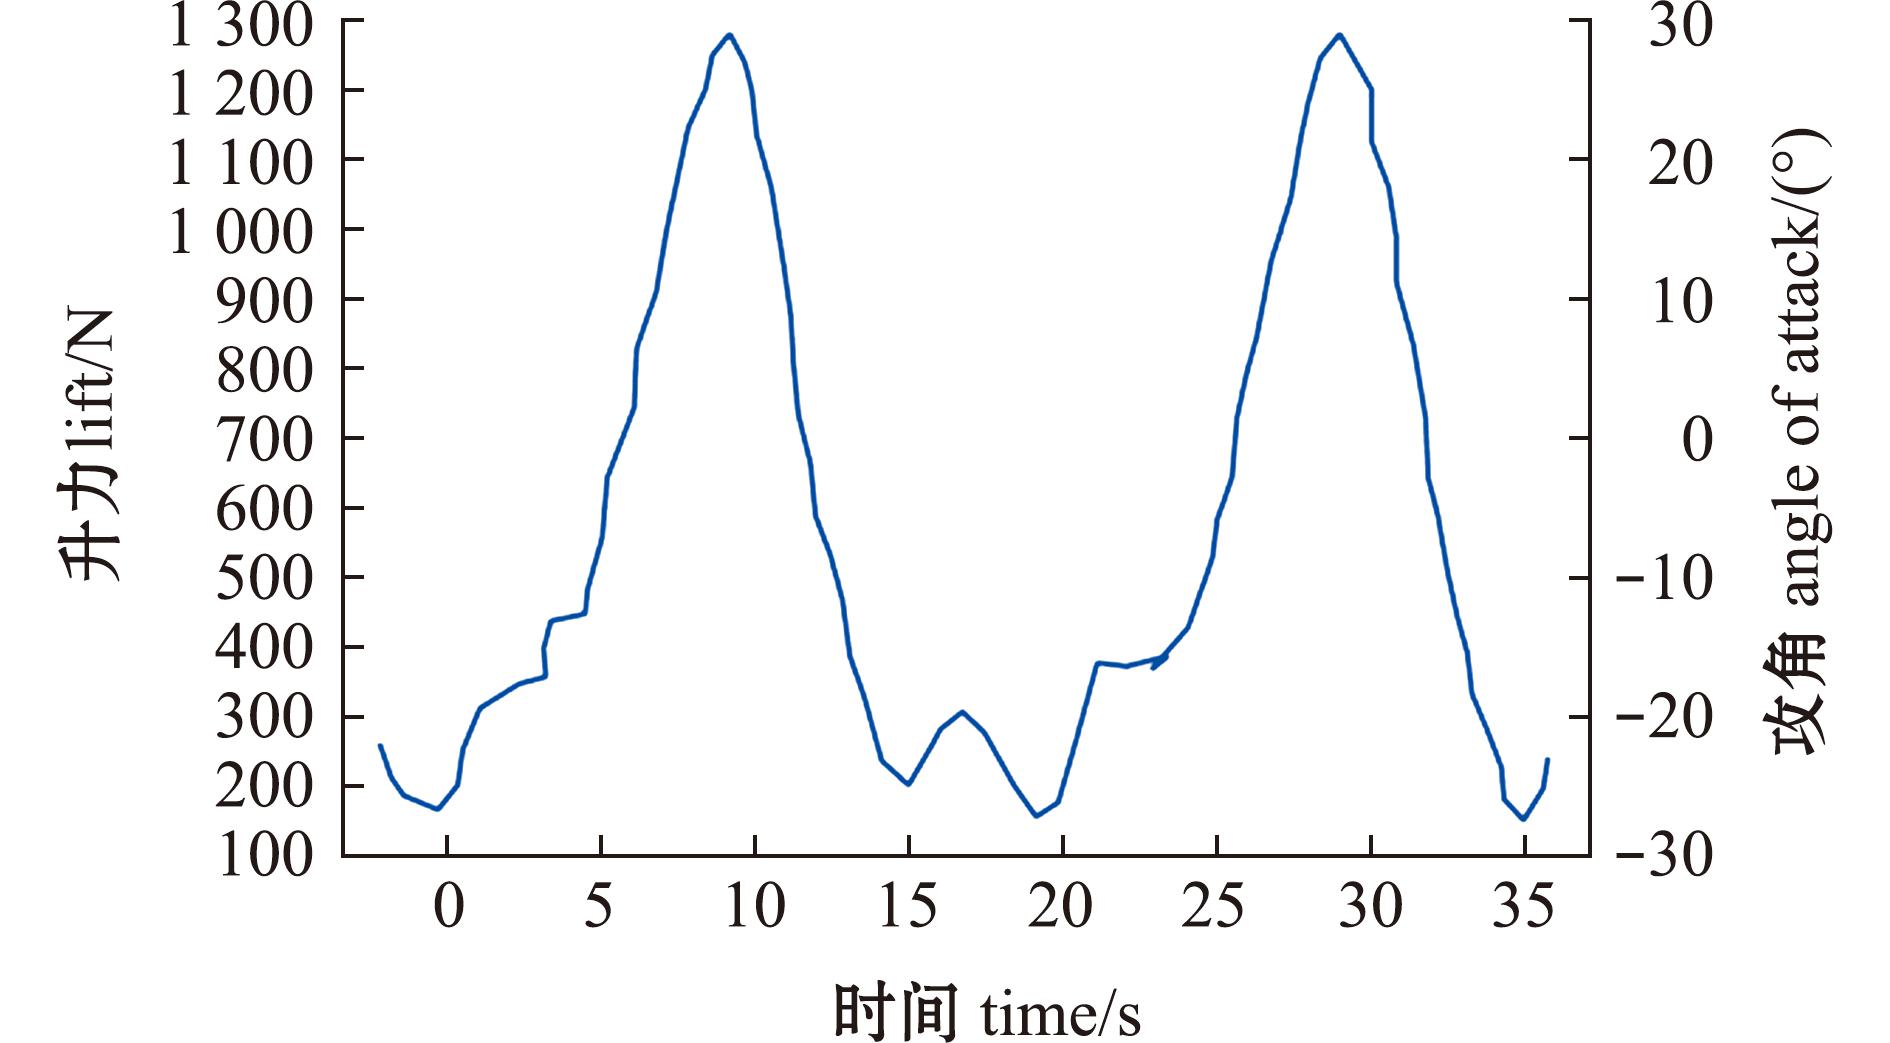
图10 浅海贝类采收设备所受瞬时升力
Fig.10 Instantaneous lift acting on the shallow-sea shellfish harvester
同时,仿真对比了不同前进速度下设备的流场分布规律。
从图11~13可见,随着拖航速度的提高,桨翼所受升力幅值随之增大,相应地在拖曳体重心处产生的纵倾力矩亦呈同步增强趋势。从流场分布可见(图12(b)),桨翼迎流面和翼尖区域承受较高的冲击压力,速度迹线(图13(b))显示该区域流速梯度最为显著。值得注意的是,升力变化并非随流速线性放大,而是受到非定常分离与脱涡动力过程的支配:在较高来流速度下,流体对桨翼偏转的响应存在明显滞后,使回摆阶段出现“动态升力”峰值滞后现象,即升力峰值滞后于最大攻角出现。这与动态失速涡在翼面发展、脱落的经典物理过程高度吻合。
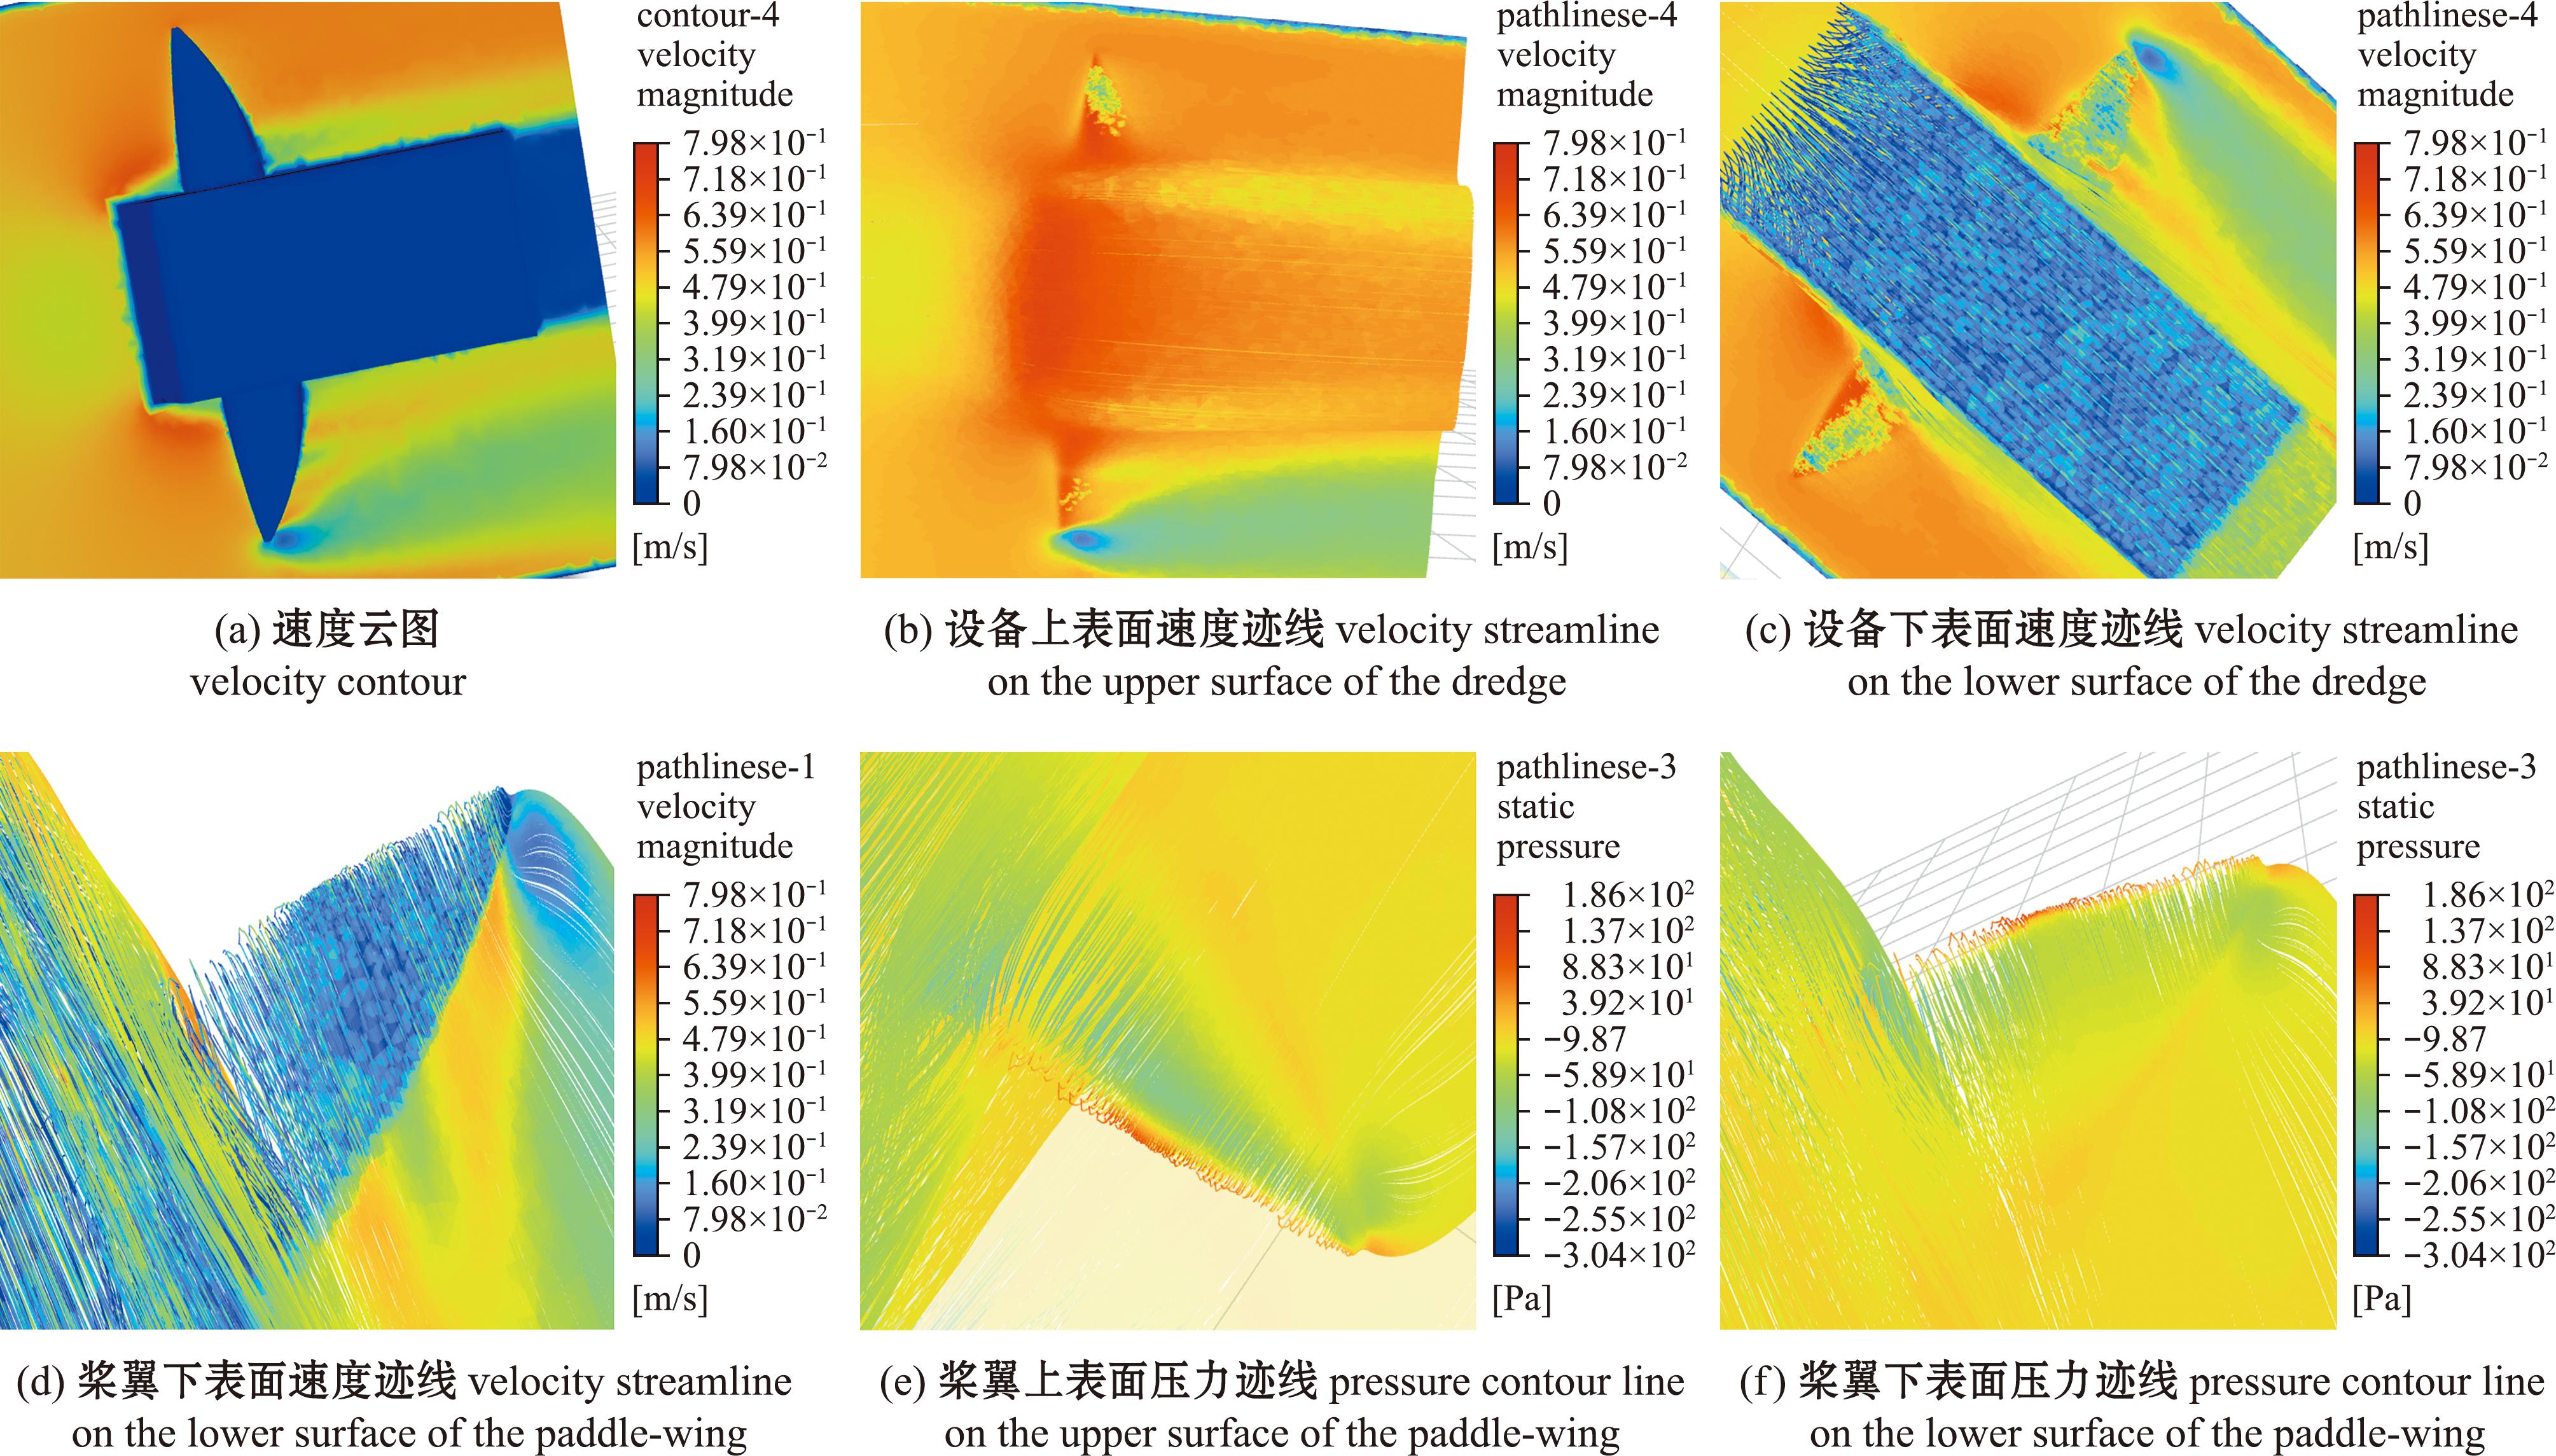
图11 1 kn迹线与云图
Fig.11 Streamlines and contour plots at 1-knot flow velocity
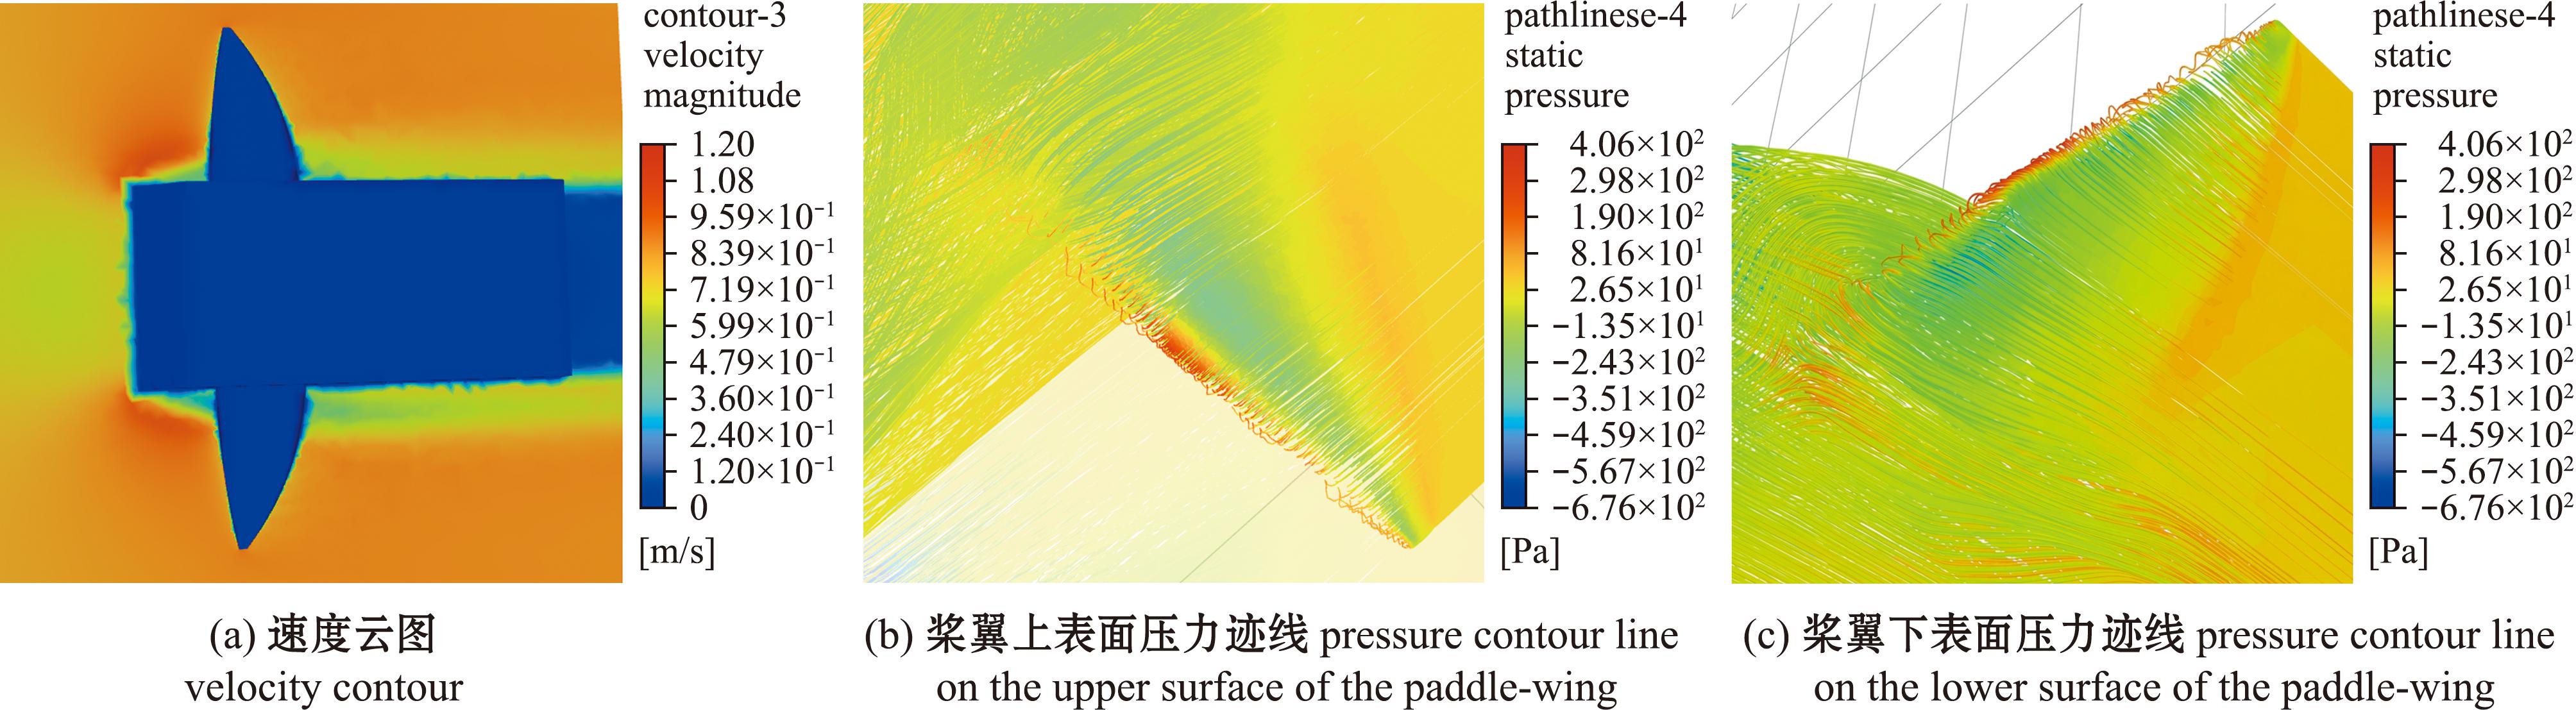
图12 1.5 kn迹线与云图
Fig.12 Streamlines and contour plots at 1.5-knot flow velocity
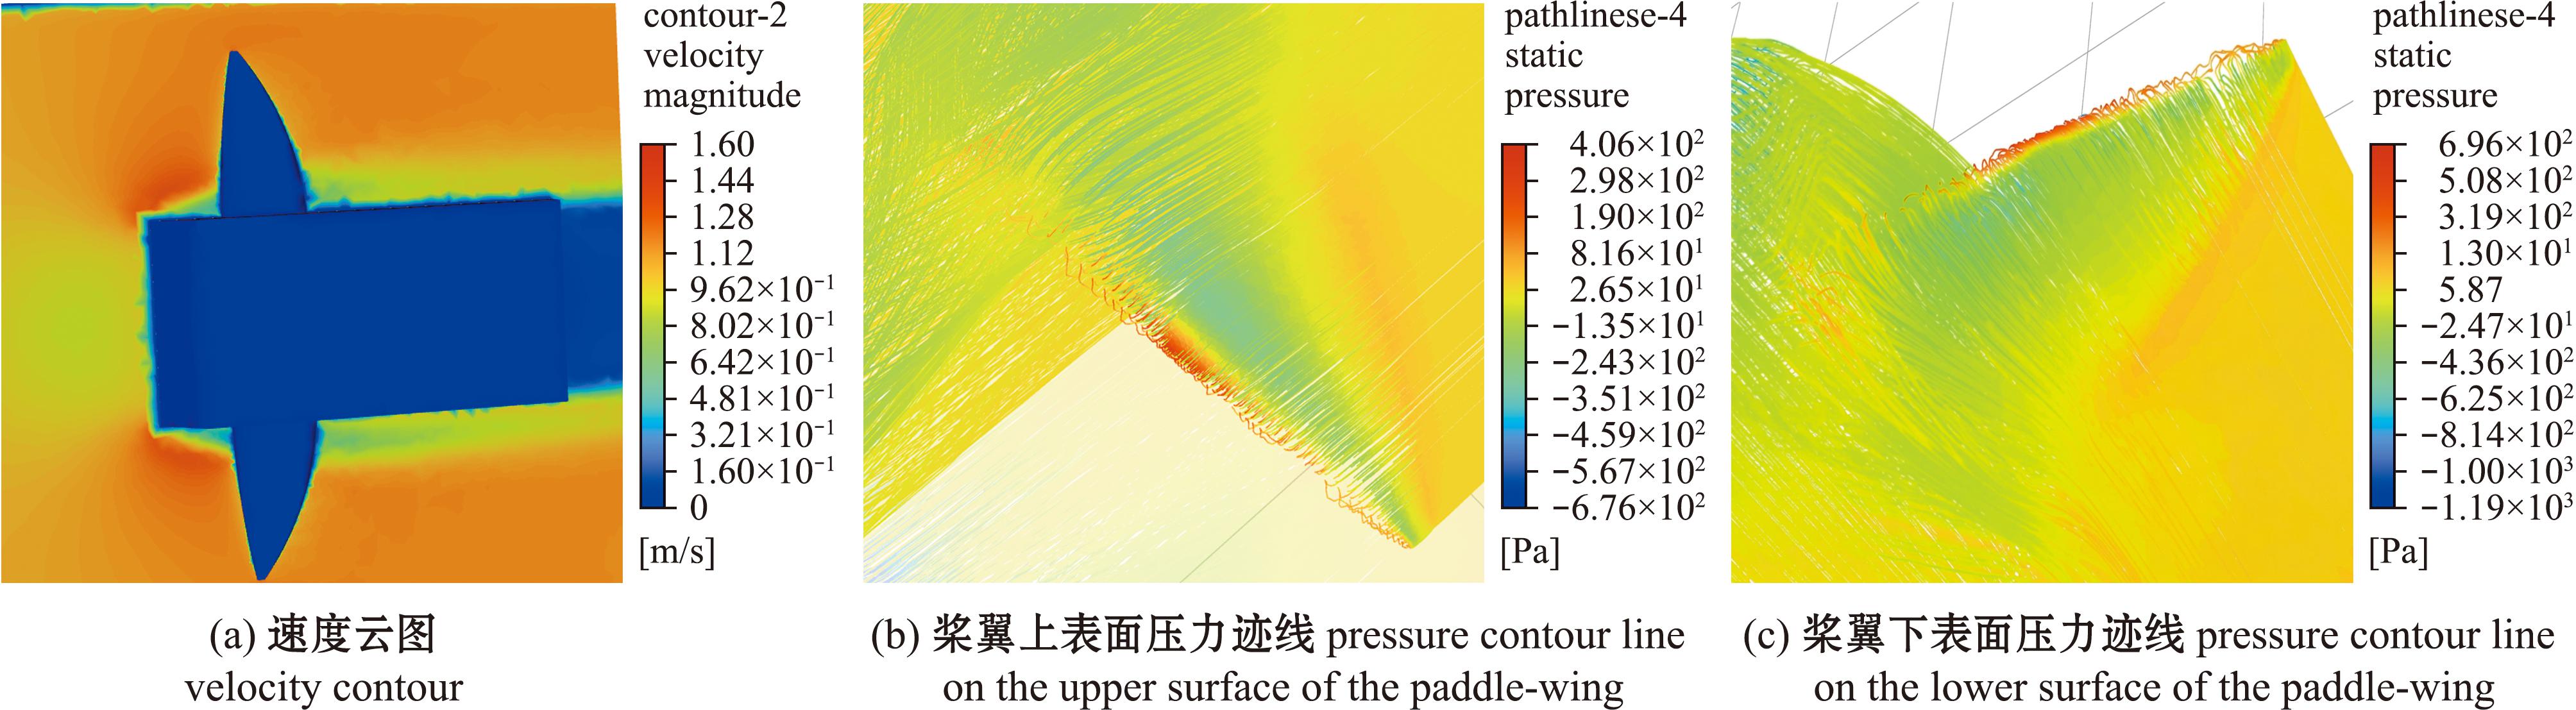
图13 2 kn迹线与云图
Fig.13 Streamlines and contour plots at 2-knot flow velocity
从压力系数分布可观察到,在桨翼前缘附近存在明显的分离点迁移现象。随着速度增大,分离点向翼后缘移动,导致分离区扩大、再附着延迟,并在回摆过程中形成典型的周期性脱涡结构(von Kármán涡街)。该涡结构的形成不仅加剧了桨翼上下表面的压力差,也进一步放大了瞬时升力。翼尖区域的三维诱导效应同样显著:由于翼尖两侧的压力差,流体发生绕流并卷起形成稳定的翼尖涡。涡核内的压力急剧下降,而高速旋转的剪切层则使局部动压显著提升,二者共同构成了一个强非线性、高能耗的涡流系统。压力云图与速度矢量分布均显示,升力峰值区与脱涡结构空间位置高度吻合,表明升力增强由分离点迁移、剪切层不稳定性和脱涡共振共同驱动。
从流固耦合结果进一步分析可知,周期性分离-再附着行为使桨翼升力呈周期性脉动,其主频与拖曳体的俯仰固有频率相近,导致拖曳体纵倾角的振荡幅值同步增大,这表明可能存在潜在的频率耦合机制。分离点前移时升力快速上升,使拖曳体产生瞬态俯仰变化;而当涡旋脱落时升力骤降,又诱发反向姿态响应。随着来流速度升高,这种由脱涡驱动的姿态耦合更加显著,使系统动能与势能的交换速率提高,从而降低整体姿态稳定性并增加结构受力集中风险。综上所述,桨翼表面的分离点位置、脱涡结构及其诱导的非定常升力脉动对拖曳体姿态稳定性具有关键影响,本研究揭示的由流速调控的涡-体耦合机理,为下一代高稳定性拖曳系统的桨翼几何设计、攻角控制及阻尼配置提供了理论依据与设计准则。
Design-Expert软件的Box-Behnken试验设计进一步揭示了各因素的交互规律。因素编码见表2,对每组试验进行仿真,结果见表3。
表2 仿真试验因素编码
Tab.2 Simulation test factors and coding
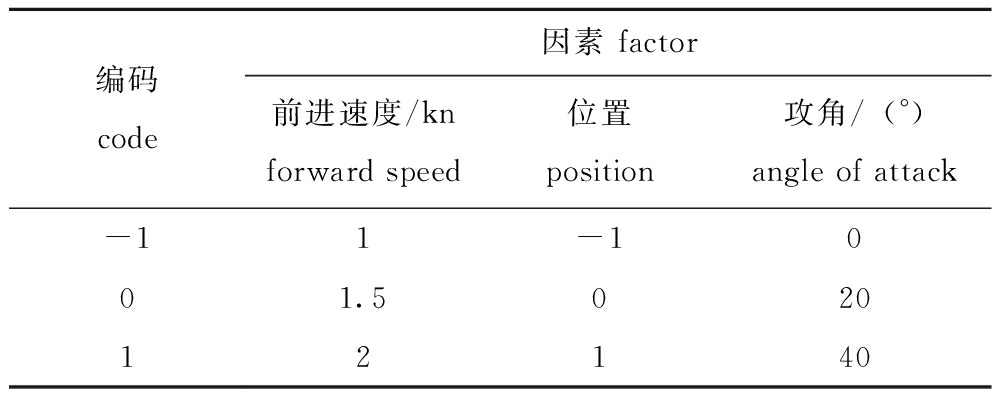
编码code因素 factor前进速度/knforward speed位置position攻角/(°)angle of attack-11-1001.502012140
表3 桨翼升力试验
Tab.3 Paddle-wing lift test results
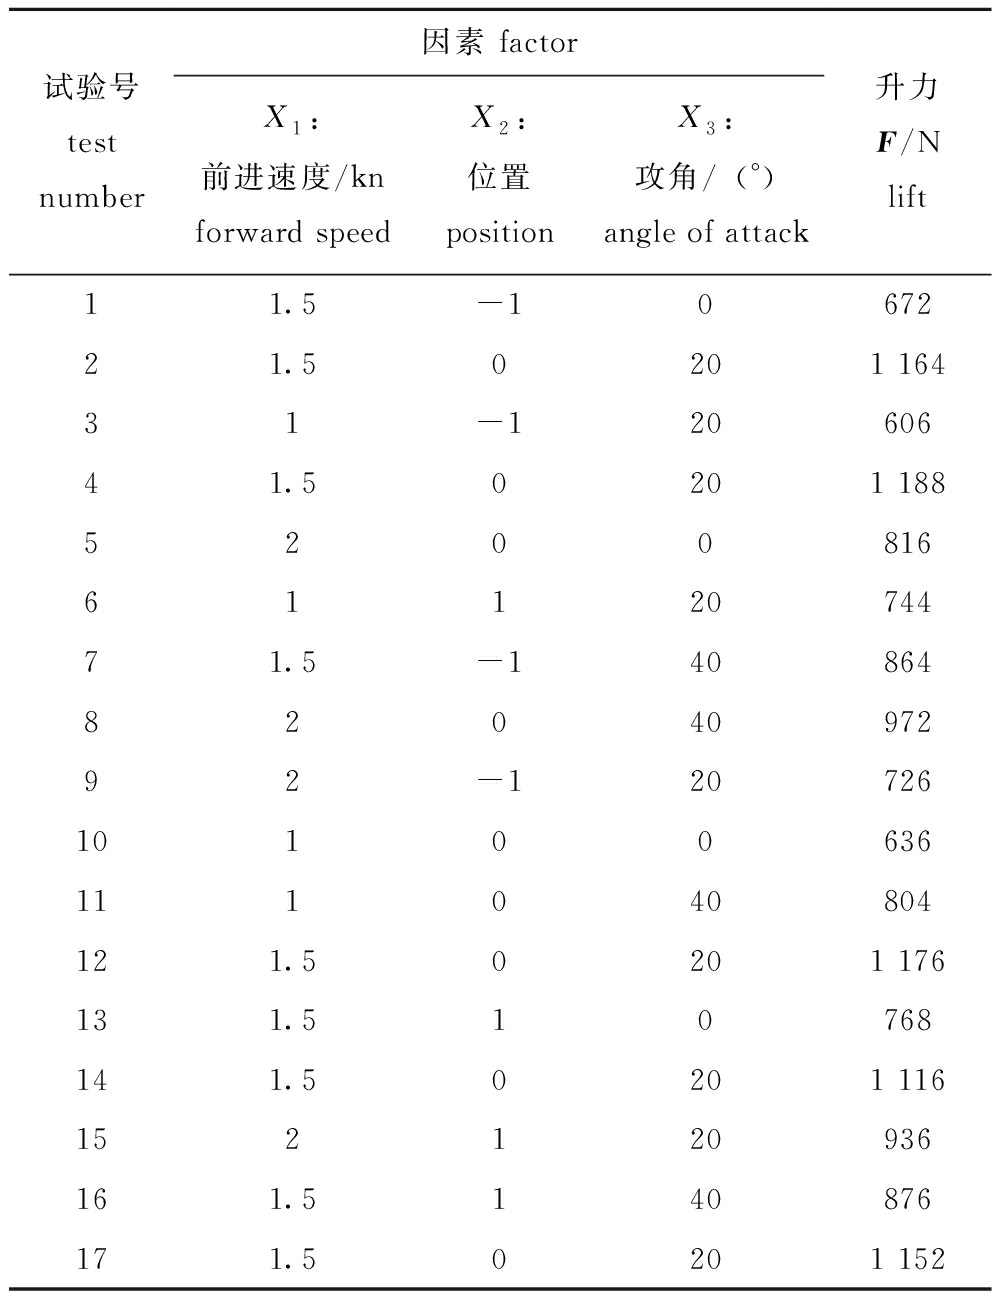
试验号testnumber因素 factorX1:前进速度/knforward speedX2:位置positionX3:攻角/(°)angle of attack升力F/Nlift11.5-1067221.50201 16431-12060641.50201 18852008166112074471.5-1408648204097292-12072610100636111040804121.50201 176131.510768141.50201 116152120936161.5140876171.50201 152
对表4进行回归拟合分析,建立多项式为
F=1 159.2+82.5X1+57X2+78X3+18X1X2-
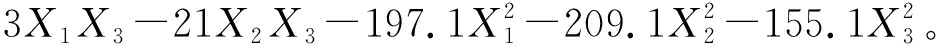
(8)
表4 方差分析
Tab.4 Analysis of variance
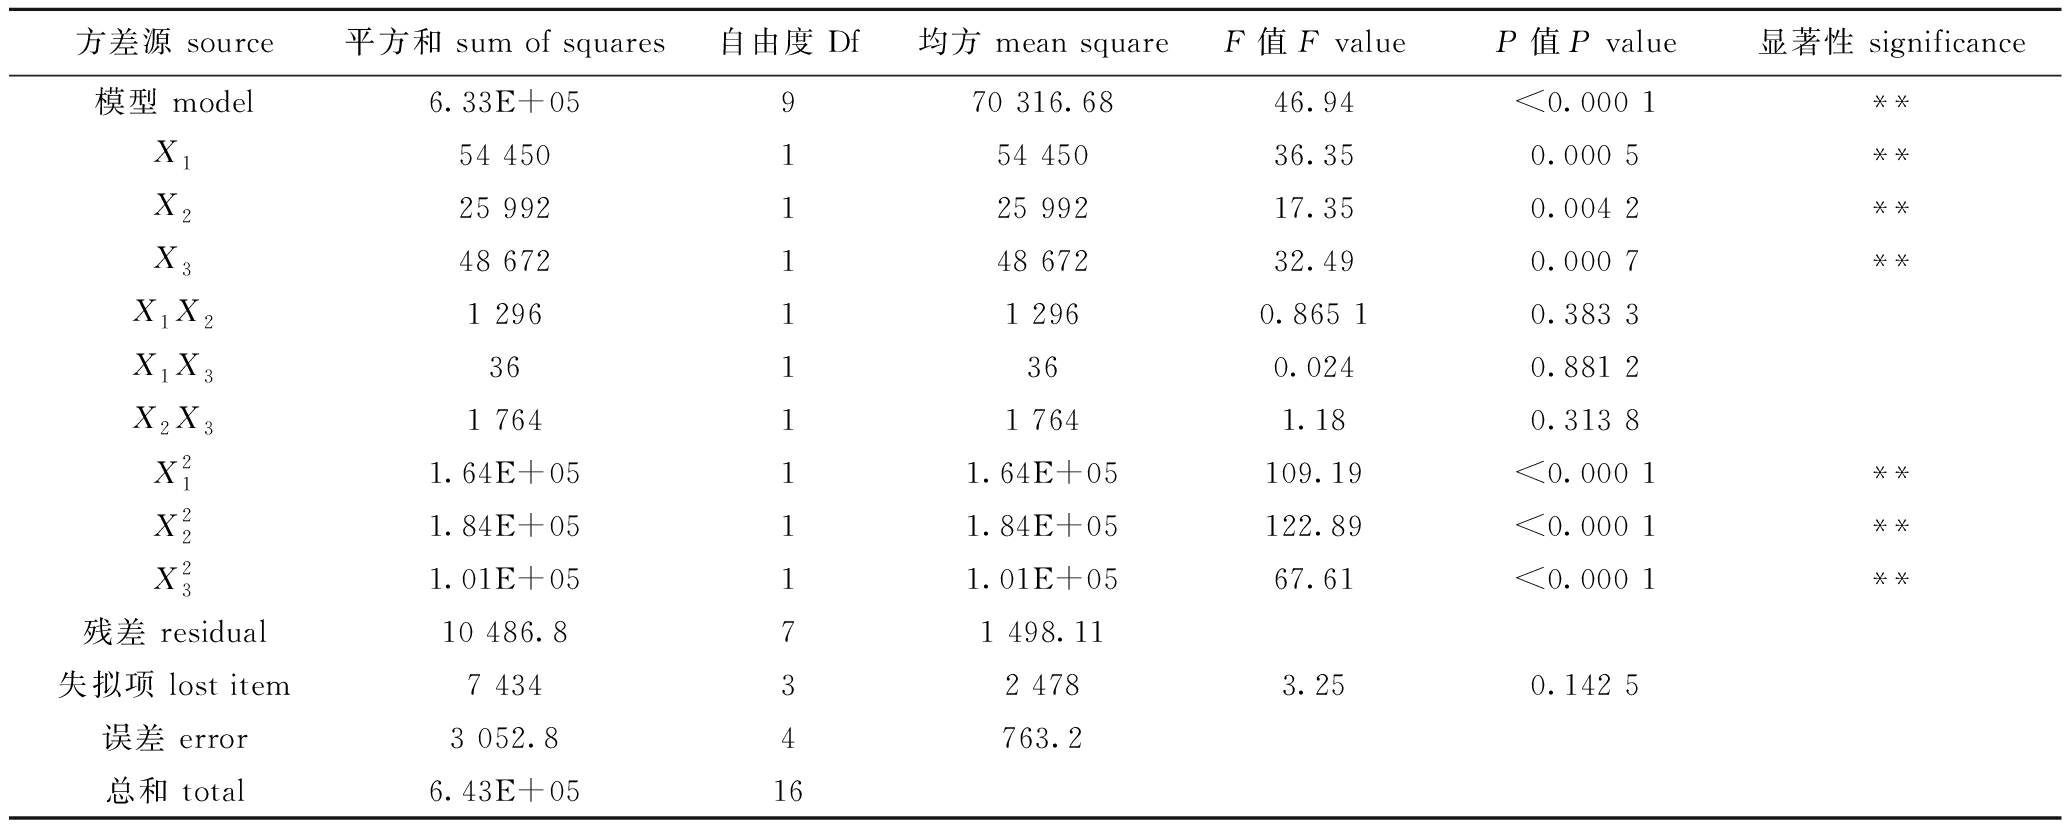
方差源 source平方和 sum of squares自由度 Df均方 mean squareF值 F valueP值P value显著性 significance模型 model6.33E+05970 316.6846.94<0.000 1**X154 450154 45036.350.000 5**X225 992125 99217.350.004 2**X348 672148 67232.490.000 7**X1X21 29611 2960.865 10.383 3X1X3361360.0240.881 2X2X31 76411 7641.180.313 8X211.64E+0511.64E+05109.19<0.000 1**X221.84E+0511.84E+05122.89<0.000 1**X231.01E+0511.01E+0567.61<0.000 1**残差 residual10 486.871 498.11失拟项 lost item7 43432 4783.250.142 5误差 error3 052.84763.2总和 total6.43E+0516
注:**表示极显著差异(P<0.01)。
Note:**means extremely significant difference (P<0.01).
回归方程决定系数R2=0.983 7,校正系数Adj-R2=0.962 7。该多项式表明,影响因素从大到小依次为前进速度>攻角>安装位置。可见,速度、攻角及安装位置对升力影响显著,三者间交互作用次要。
运用Design-expert软件的参数优化模块,以获得最大升力为目标进行解析。获得最优参数:当前进速度为0.631 m/s(1.227 kn)时,安装于中线位置靠后0.202 m处,攻角为25°,此时获得最大升力为1 067.8 N。
以此计算,桨翼在0.5~0.6 m力臂下能产生约534~641 N/m的俯仰纠正力矩,这个力矩能够在秒级产生角加速度并快速抑制姿态偏差。因此,将桨翼定位为“姿态/力矩补偿器”并配合差动控制、适当增大力臂与提高执行器带宽,可显著提升设备在接触式挖掘作业中的稳定性与鲁棒性。
4 讨论
4.1 桨翼水动力行为与折叠结构设计
本研究中基于数值仿真系统分析了浅海贝类采收装备桨翼的水动力行为,并提出了折叠式桨翼结构以降低非作业状态下的空间占用。结果表明,在前进速度0.631 m/s(1.227 kn)、桨翼安装于中线位置后移0.202 m处、攻角25°时,可获得最大升力为1 067.8 N,该数据为浅海装备的水动力设计与姿态控制提供了参数依据。
4.2 控制策略对比分析
本研究中以自平衡策略为基线对比,加入PID控制决策与模糊控制决策,仿真结果表明,在未加控制条件下,设备经扰动后姿态恢复过程较慢,测试中测得自平衡时间约50 s,峰值倾斜角接近88°。引入PID控制决策后,稳定时间缩短至23 s,峰值倾斜角降至约38°。在引入模糊控制算法后,稳定时间缩短至约17 s,峰值倾斜角降至约24°。与基线方案相比,模糊控制决策姿态稳定时间缩短66%,峰值姿态误差降低约73%。
4.3 翼型性能比较与优选
4种翼型的比较显示,流线型翼在升阻特性、稳定性和能量利用方面表现最佳,其升阻比稳定维持在 5~6 区间,升力曲线平稳且阻力较低,与张禹等[31]、Chauhan等[33]、Feng[34]关于流线轮廓提升阻比的研究一致。研究表明,与初期升力虽大但稳定性不足的船桨型及仿海龟型翼相比,流线型翼更适用于后续姿态控制优化。
桨翼对姿态稳定性的影响进一步表明,适度后移安装位置(约0.202 m)可有效平衡升力作用线与设备重心的力矩关系,从而减小俯仰波动并提升抗扰性能。尽管这一规律与胡克等[32]关于“前置翼更稳定”的滑翔机试验结论不同,但差异来源于驱动方式,滑翔机依赖重心调节,而本系统通过桨翼升力直接参与控制。与赵宝强[35]提出的采用小攻角固定翼以增强浮力驱动稳定性的方案相比,本研究的桨翼后移策略在升力增益与控制灵敏度间展现了更好的平衡性。
在确定翼型与安装位置后,进一步采用响应面法(response surface methodology,RSM)对攻角、速度和安装参数开展多目标优化。结果表明,攻角在20°~25°区间时桨翼在升力输出与姿态响应方面均保持良好性能,这与Bi等[36]、Dwiputera等[37]的CFD结果一致,Fei等[38]的风洞试验也证实安装几何参数对升力及失速边界具有显著影响,验证了本研究中模型的物理可靠性。
4.4 与传统研究的差异及未来展望
与以升阻比或能耗最小化为目标的传统优化研究不同,如Shen等[39]强调的升阻平衡,本研究更关注升力增益与姿态控制的协同机制,虽可能在能耗上存在一定牺牲,但显著提升了系统的响应效率和稳定性。Cao等[40]进一步指出,三维翼尖涡会导致升力衰减,该结论提醒本文二维仿真结果可能略高估升力水平,需在后续三维建模与原型试验中加以校正。
综合上述工作,本文构建了从翼型优选、安装位置优化、参数调控到响应验证的系统设计路径,并揭示了桨翼升力分布与姿态稳定性之间的内在耦合关系。基于动压直接产生控制力矩的特性,桨翼在低速拖航工况下可实现比传统舵面或重心调节更快速的姿态响应,具备更高的低速控制效率。同时,桨翼原型可通过金属加工或3D打印制造,并可在拖曳水槽中开展升力、力矩与姿态响应试验,结合IMU与六分力传感器,可进一步获得流固耦合数据以支持控制器设计。未来在波流耦合环境下仍需考虑升力滞后与动态增益变化,建议引入可调攻角机构或柔性翼结构以增强复杂工况下的稳定性与疲劳性能。本研究成果为浅海作业装备的水动力优化和自主稳定控制提供了理论框架与方法依据。
5 结论
1)本研究通过数值仿真验证了浅海贝类采收设备桨翼设计的可行性,并提出了可折叠桨翼结构,可有效降低非作业状态下的空间占用。通过翼型对比与参数优选,本系统确定了流线型桨翼在升力性能与姿态稳定性方面的综合优势。进一步的安装位置分析表明,桨翼布置于设备中线偏后时,可有效改善纵倾力矩分布并提升系统稳定性。在此基础上,仿真结果揭示,当前进速度0.631 m/s、攻角25°、安装位置中线后0.202 m处,可获得最大升力1 067.8 N。该结果为桨翼式水下设备的平衡结构设计与姿态控制提供了重要参考。
2)本研究中通过将桨翼参数优化与控制算法耦合,提出了面向浅海作业环境的高效稳定控制方案,不仅为贝类采收设备提供了可行的工程实现路径,也为水下拖曳类装备的桨翼式姿态稳定技术积累了可推广的仿真与优化方法。需要指出的是,当前研究仍基于理想流体假设和数值仿真结果,尚未考虑湍流、涡脱落及柔性结构耦合等非理想因素。未来将结合水池与海上试验,验证仿真模型的可靠性,并基于试验数据进一步优化实时控制算法,提高系统的动态响应与控制精度,以实现桨翼稳定控制技术的工程化应用。
[1] 代红梅,孙吉东,边陆军,等.菲律宾蛤仔室内育苗技术探讨[J].中国水产,2022(3):93-96.DAI H M,SUN J D,BIAN L J,et al.Discussion on indoor nursing techniques of Ruditapes philippinarum[J].China Fisheries,2022(3):93-96.(in Chinese)
[2] 农业农村部渔业渔政管理局,全国水产技术推广总站,中国水产学会.2024中国渔业统计年鉴[M].北京:中国农业出版社,2024.Bureau of Fisheries,Ministry of Agriculture and Rural Affairs,National Fisheries Technology Extension Center,China Society of Fisheries.2024 China fishery statistical yearbook[M].Beijing:China Agriculture Press,2024.(in Chinese)
[3] 农业农村部渔业渔政管理局,全国水产技术推广总站,中国水产学会.2023中国渔业统计年鉴[M].北京:中国农业出版社,2023.Bureau of Fisheries,Ministry of Agriculture and Rural Affairs,National Fisheries Technology Extension Center,China Society of Fisheries.2023 China fishery statistical yearbook[M].Beijing:China Agriculture Press,2023.(in Chinese)
[4] 农业农村部渔业渔政管理局,全国水产技术推广总站,中国水产学会.2022中国渔业统计年鉴[M].北京:中国农业出版社,2022.Bureau of Fisheries,Ministry of Agriculture and Rural Affairs,National Fisheries Technology Extension Center,China Society of Fisheries.2022 China fishery statistical yearbook[M].Beijing:China Agriculture Press,2022.(in Chinese)
[5] BUTLER F H.Method and apparatus for shellfish dredging[P].US:2204584A,1940-06-18.
[6] URRA J,GARC A T,GALLARDO-ROLD
 N H,et al.Discard analysis and damage assessment in the wedge clam mechanized dredging fisheries of the northern Alboran Sea (W Mediterranean Sea)[J].Fisheries Research,2017,187:58-67.
[7] SAITO B H.Ecological distribution of Halla okudai (Polychaeta:Lysaretidae) in the intertidal flats of Hiroshima[J].Journal of the Faculty of Applied Biological Science,Hiroshima University,1997,36(1):11-21.
[8] HWANG G S.Shellfish collection device including rotating cylinder-type shellfish selection device [P].KR:20210050225A·2021-05-07.
[9] 范大岳.国外贝类采捕机的发展[J].渔业机械仪器,1982(4):51-52.FAN D Y.Development of shellfish harvesters abroad[J].Fishery Machinery Instrument,1982(4):51-52.(in Chinese)
[10] 母刚,段富海,杨津宇,等.埋栖贝类采捕机研究进展[J].大连海洋大学学报,2020,35(1):19-30.MU G,DUAN F H,YANG J Y,et al.Research progress on burying shellfish harvesters:a review[J].Journal of Dalian Fisheries University,2020,35(1):19-30.(in Chinese)
[11] DESSUREAULT J G.“Batfish” a depth controllable towed body for collecting oceanographic data[J].Ocean Engineering,1976,3(2):99-111.
[12] KOTERAYAMA W,YAMAGUCHI S,NAKAMURA M,et al.A numerical study for design of depth,pitch and roll control system of a towed vehicle[C]//Proceedings of the International Ocean and Polar Engineering Conference.Osaka:ISOPE,1994:337-344.
[13] SCHUCH E M,LINKLATER A C,LAMBETH N W,et al.Design and simulation of a two stage towing system[C]//Proceedings of OCEANS 2005 MTS/IEEE.September 17-23,2005,Washington,DC,USA.IEEE,2006:1705-1712.
[14] MINOWA A,TODA M.Motion control of towed underwater vehicles with movable wings using a high-gain observer based approach[C]//2015 IEEE 10th Conference on Industrial Electronics and Applications (ICIEA).June 15-17,2015,Auckland,New Zealand.IEEE,2015:1893-1898.
[15] MINOWA A,TODA M.A high-gain observer-based approach to robust motion control of towed underwater vehicles[J].IEEE Journal of Oceanic Engineering,2019,44(4):997-1010.
[16] 加藤直三.鉛直および水平両方向に移動可能な水中曳航体に関する研究[J].日本造船学会論文集,1991(169):111-122.KATO N.Study on an underwater towed body movable in both vertical and horizontal directions[J].Journal of the Society of Naval Architects of Japan,1991(169):111-122.(in Japanese)
[17] XU S Y,WU J M,YANG X Y,et al.Trajectory tracking and hydrodynamics of a tethered underwater vehicle based on hybrid grid[J].Ocean Engineering,2021,241:110051.
[18] 许顺源,吴家鸣,马承华,等.带缆水下机器人转首控制及水动力分析[J].中国造船,2022,63(2):126-136.XU S Y,WU J M,MA C H,et al.Analysis of turning motion and hydrodynamic performance of tethered underwater robot[J].Shipbuilding of China,2022,63(2):126-136.(in Chinese)
[19] YANG X Y,WU J M,XU S Y.Study on dynamic response of underwater towed system in ship propeller wakes using a new hydrodynamic model[J].Ocean Engineering,2022,265:112599.
[20] YANG X Y,WU J M,LI Q L,et al.Numerical simulation of depth tracking control of an underwater towed system coupled with wave-ship interference[J].Journal of Marine Science and Engineering,2021,9(8):874.
[21] 吴家鸣,叶家玮.自主稳定可控制水下拖曳体的设计及控制性能[J].华南理工大学学报(自然科学版),2005,33(5):69-73.WU J M,YE J W.Design andcontrol performance of the self-stable controllable underwater towed vehicle[J].Journal of South China University of Technology (Natural Science Edition),2005,33(5):69-73.(in Chinese)
[22] 周宇超.浅海底播菲律宾蛤仔链齿-犁协同采收设备研究[D].大连:大连海洋大学,2024.ZHOU Y C.Research on chain teeth-plow cooperative harvesting equipment for shallow sea Manila clam culture[D].Dalian:Dalian Ocean University,2024.(in Chinese)
[23] 张志磊,郭飞宏,周炳洋,等.滩涂贝类采收设备自动驾驶滑移模型研究[J].智能化农业装备学报(中英文),2025,6(1):81-90.ZHANG Z L,GUO F H,ZHOU B Y,et al.Research onslip model of automatic driving of shellfish harvesting equipment in mudflat[J].Journal of Intelligent Agricultural Mechanization,2025,6(1):81-90.(in Chinese)
[24] 杨显原.尾诱导型水下拖曳体研发及其水动力与控制特性研究[D].广州:华南理工大学,2022.YANG X Y.Research and development of tail-induced underwater towed vehicle and its hydrodynamic and control characteristics[D].Guangzhou:South China University of Technology,2022.(in Chinese)
[25] 李晔,刘建成,徐玉如,等.带翼水下机器人运动控制的动力学建模[J].机器人,2005,27(2):128-131.LI Y,LIU J C,XU Y R,et al.Dynamics modeling for motion control of underwater vehicle with wing[J].Robot,2005,27(2):128-131.(in Chinese)
[26] ARIMA M,ICHIHASHI N,IKEBUCHI T.Motion characteristics of an underwater glider with independently controllable main wings[C]//OCEANS 2008 - MTS/IEEE Kobe Techno-Ocean.April 8-11,2008,Kobe,Japan.IEEE,2008:1-7.
[27] LI Y,SU Q L,YIN M L,et al.Nonlinear dynamics performance prediction of large AUV[C]//Proceedings of the 32nd Chinese Control Conference.July 26-28,2013,Xi’an,China.IEEE,2013:5802-5807.
[28] GAO T Z,LIN Y.Design and experiment of a fan-wing underwater vehicle[C]//2018 IEEE International Conference on Information and Automation (ICIA).August 11-13,2018,Wuyishan,China.IEEE,2019:1084-1088.
[29] DONG H J,WU Z X,CHEN D,et al.Development of a whale-shark-inspired gliding robotic fish with high maneuverability[J].IEEE/ASME Transactions on Mechatronics,2020,25(6):2824-2834.
[30] 邓佳俊.长航程水下滑翔机外形设计优化研究[D].天津:天津大学,2020.DENG J J.Research onshape design optimization of long-voyage underwater glider[D].Tianjin:Tianjin University,2020.(in Chinese)
[31] 张禹,李雀屏,杨国哲,等.水下滑翔机器人载体外形设计与优化[J].机械设计与制造,2010(10):148-150.ZHANG Y,LI Q P,YANG G Z,et al.Design andoptimum shape of underwater glider[J].Machinery Design &Manufacture,2010(10):148-150.(in Chinese)
[32] 胡克,俞建成,张奇峰.水下滑翔机器人载体外形设计与优化[J].机器人,2005,27(2):108-112,117.HU K,YU J C,ZHANG Q F.Design andoptimization of underwater glider shape[J].Robot,2005,27(2):108-112,117.(in Chinese)
[33] CHAUHAN M K,ZOPE M,GORREPATI S R.Parametric analysis of wing planforms to determine an optimal wing design[J].Aviation,2025,29(1):11-21.
[34] FENG Y D.A numerical study on the optimization of an airfoil design[J].Theoretical and Natural Science,2023,11(1):199-206.
[35] 赵宝强.水下滑翔机水平固定翼设计[J].舰船科学技术,2016,38(1):103-107.ZHAO B Q.The horizontal fixed wing design of underwater glider[J].Ship Science and Technology,2016,38(1):103-107.(in Chinese)
[36] BI X S,SHEN H L,ZHOU J,et al.Numerical analysis of the influence of fixed hydrofoil installation position on seakeeping of the planing craft[J].Applied Ocean Research,2019,90:101863.
[37] DWIPUTERA H,PRAWIRA N Y,ANDIRA M A,et al.Effect of angle of attack variation of stern foil on high-speed craft on various speed with computational fluid dynamics method[J].International Journal of Technology,2020,11(7):1359.
[38] FEI X F,GERMAN B,PATTERSON M D.Exploring the effects of installation geometry in high-lift propeller systems[C]//2018 AIAA Aerospace Sciences Meeting.Kissimmee,Florida.AIAA,2018:AIAA2018-0277.
[39] SHEN H L,XIAO Q,ZHOU J,et al.Design of hydrofoil for the resistance improvement of planing boat based on CFD technology[J].Ocean Engineering,2022,255:111413.
[40] CAO H P,XIE Y D,JI Z L.Three-dimensional modified cross-section hydrofoil design and performance study[J].Actuators,2025,14(5):217.