近年来,信息技术在水产养殖领域的应用日益深化[1-2],对推动产业转型升级及改造传统渔业生产方式发挥了显著作用,促进了生产模式向精准化与智能化方向发展[3]。然而,当前水产养殖业仍面临劳动力短缺、生态环境复杂、精细化管控要求提高等多重挑战[4-5],正处于从传统自动化向智慧化跨越的关键阶段。以往感知与分析相互分离的方式在处理非结构化水下环境时[6],会面临感知盲区大、决策鲁棒性差及执行柔性不足等问题,具身智能(embodied AI / embodied intelligence)作为人工智能的新兴范式,通过智能体物理实体与环境的实时交互产生智能行为[7-8],其感、知、行、学的一体化核心架构[9]与水产养殖中主动、低扰、自适应的操作需求高度契合,为水产养殖中复杂动态场景下的自主工作提供了新思路。
在水产养殖应用中,具身智能通过集成具身形态、多模态感知、决策大脑、控制小脑及持续学习机制,构建起高度耦合的物理闭环[10]。它以仿生机器鱼、水下机器人等为载体,利用水下世界模型与大规模预训练养殖专业模型,将任务指令转化为流场中的精准动作序列[11-12]。智能体通过仿生推进与柔性驱动技术,能够实现与生物体的无损交互及环境自适应调节[13],这种从仿真到现实的跨域进化能力,可推动养殖作业从单纯的被动监测向主动干预与精准管理的方式转变。
具身智能从局部自动化向全局无人化、自主化的方向演进[14],将成为推动水产养殖产业智能化发展的动力之一。本文阐述了具身智能的基本原理及系统框架,重点剖析复杂水环境下多模态感知、具身规划、物理交互控制与虚实迁移学习等关键技术,进一步阐述其在低侵扰监测、微环境解析与柔性采收等场景的应用进展,最后概述了当前技术瓶颈与行业挑战,并展望了未来趋势,以期为水产养殖业数智化转型提供理论参照与技术借鉴。
1 养殖中具身智能组成结构
具身智能具备物理实体,能够通过感知系统与水环境进行直接物理交互或操作,并在该过程中产生智能行为[7],属于一种复杂的集成系统。一个完整的具身智能系统主要由5个关键部分协同构成(图1),包括形态、感知、决策(大脑)、控制(小脑)及自主学习[15]。具身形态是系统的物理载体[16],决定具身(本体)的外在表现和交互模式,而具身是实现特定具身形态的物理实体和技术载体,通过具有一定自由度的机械结构或柔性组织提供基本的操作功能。具身感知是系统与环境的信息之间的桥梁,通过主动视觉及多模态传感器获取环境信息[17]。在决策与控制层面,具身大脑(决策)完成高层任务规划与语义推理功能,具身小脑(控制)通过实时运动控制算法,实现系统动作的动态平衡与精准控制[10]。具身学习是通过世界模型与仿真到现实迁移技术,推动系统在复杂动态环境中,实现端到端的进化与自适应调节[18]。
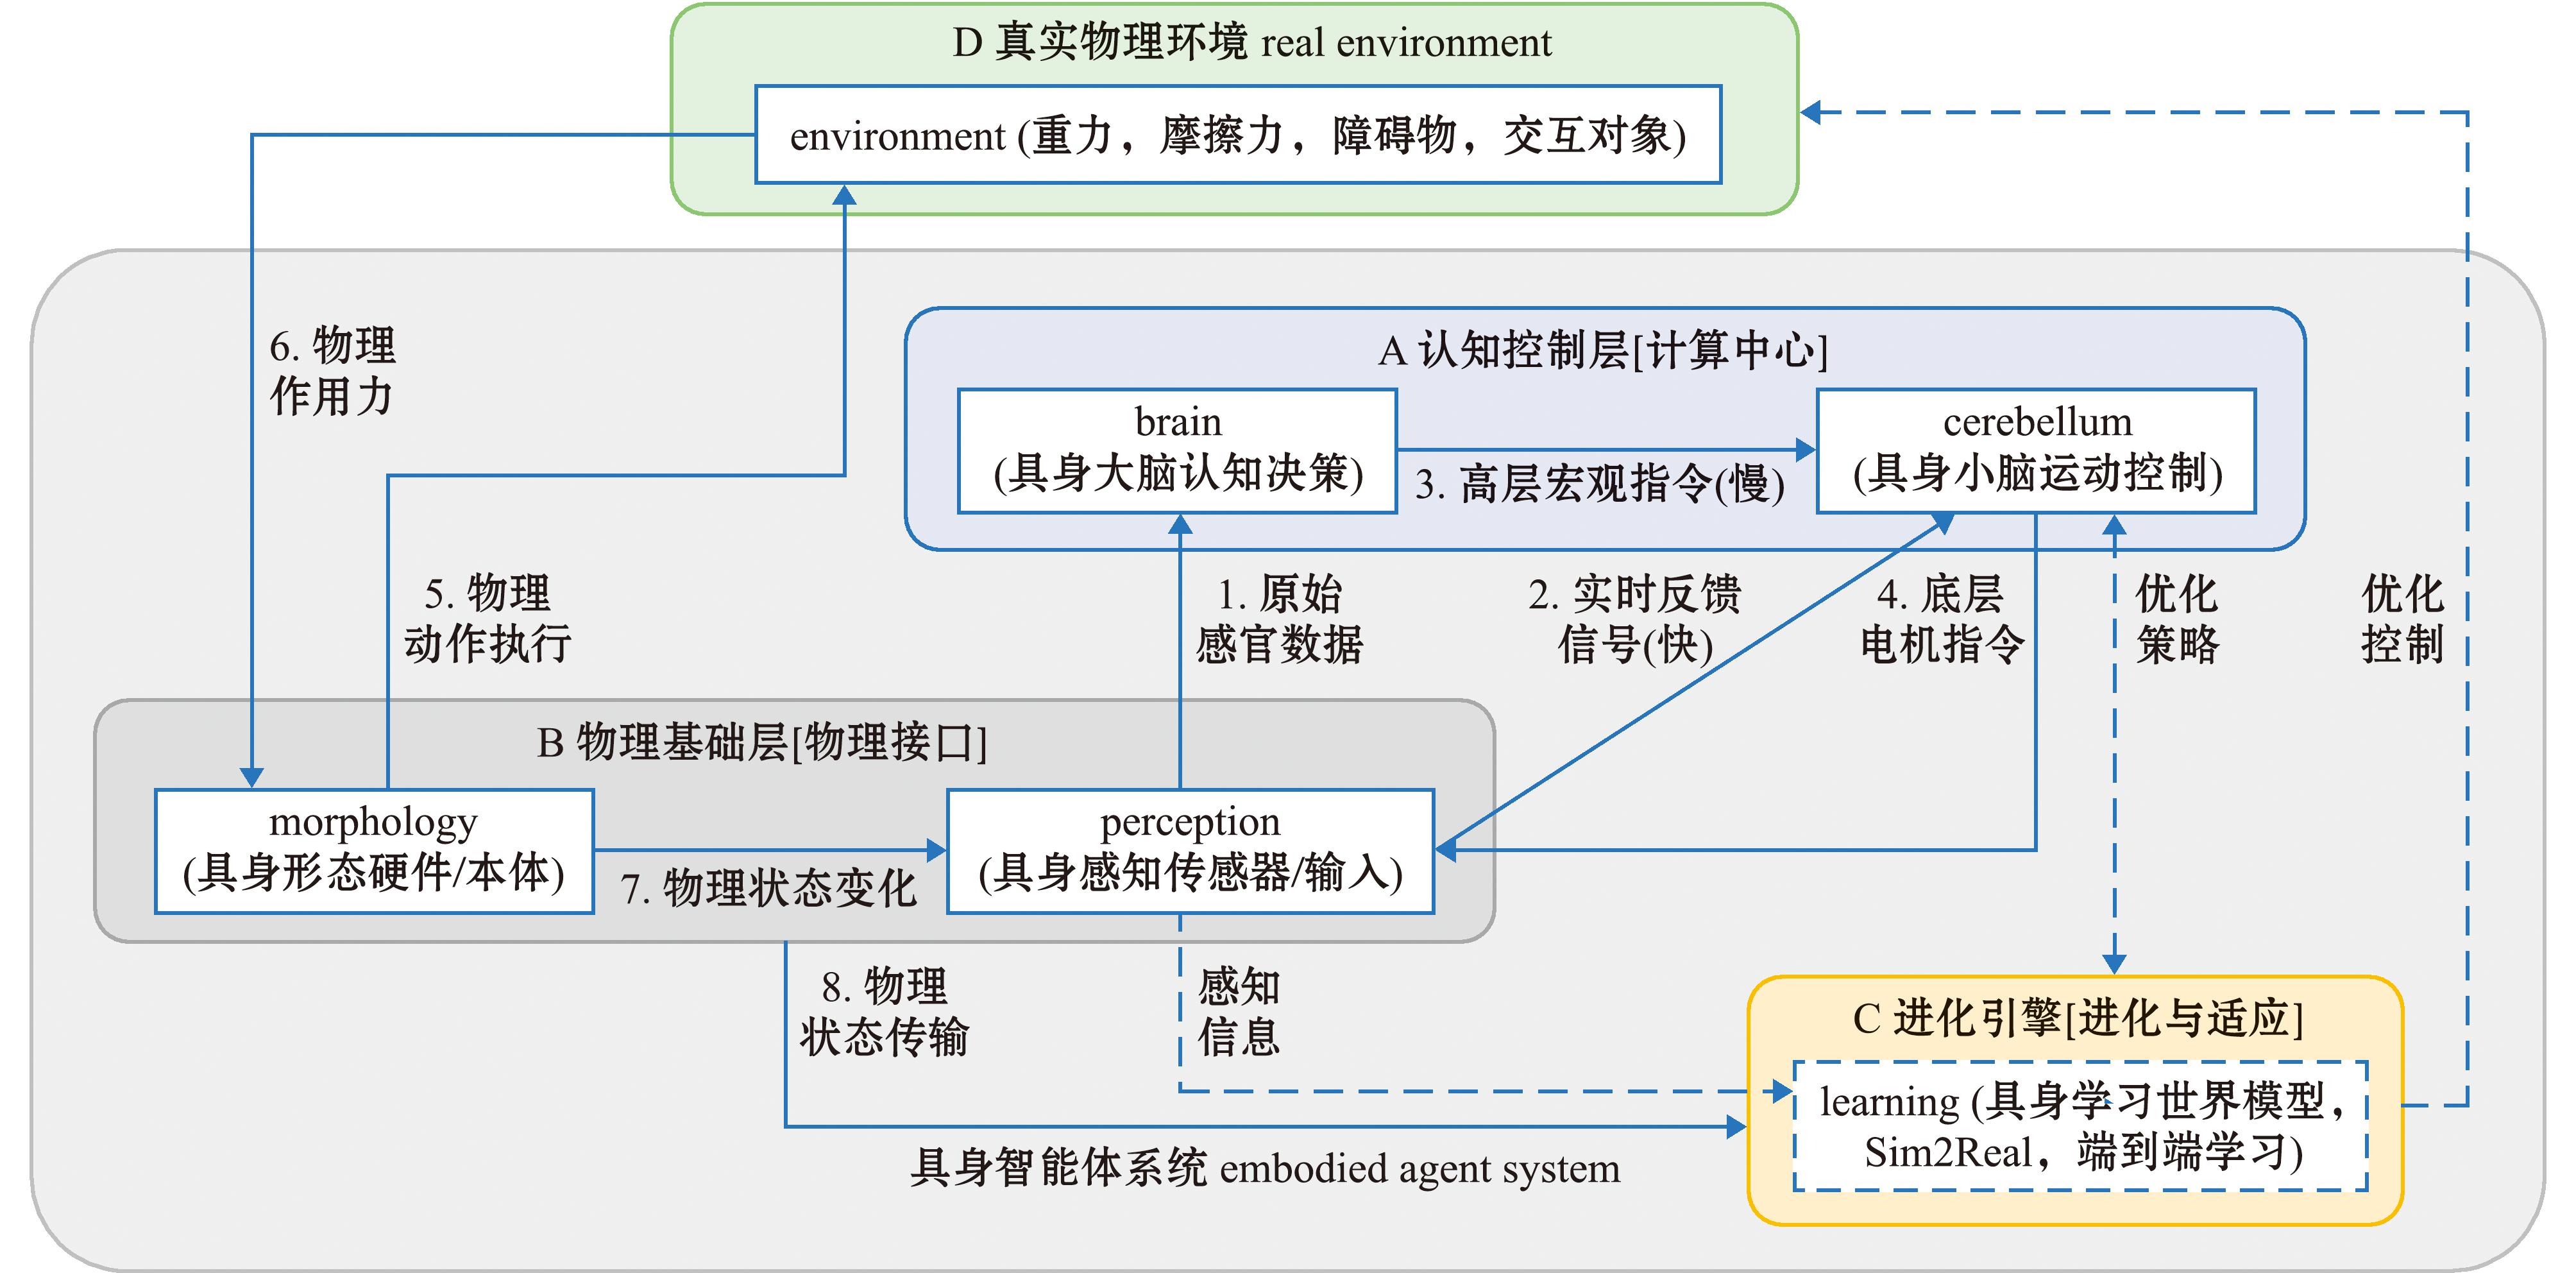
图1 水产养殖中具身智能组成关系结构
Fig.1 Structural composition of embodied intelligence in aquaculture
具身智能是一个完整的“感知-决策-执行”闭环系统[17],在水产养殖中,认知控制层是系统的核心,包括具身大脑、具身小脑,其可以根据感知数据作出投喂、巡检、疾病预警等养殖决策,并生成精准的运动控制指令。物理基础层通过类似水下机器人、智能网箱等“具身形态”搭载传感器,采集水质、鱼类行为、网箱状态等多源数据。系统感知的数据经过处理后,应用到避障、调整姿态等实时反馈控制,也会用于支持进化引擎持续学习与优化世界模型,实现从仿真到养殖环境的适应与升级。整个系统在真实的养殖环境中通过物理作用力驱动执行的硬件或本体,完成巡检、投喂、清理等养殖任务,形成高效、自适应、可持续的水产养殖智能化技术[19]。
在水产领域的应用中,形态是承载作业任务的物理基础,感知是获取水下信息的关键桥梁,大脑是统筹生产流程与逻辑决策的核心,小脑是保障稳定运行与精准操控的根基,而学习则是系统适应环境动态变化的持续驱动力。
2 具身智能养殖关键技术
具身智能本体深度具备“感、知、行、学”的能力,在水产养殖中它通过视觉、声学与化学传感器实现多模态具身感知[15],实现对生物特征、养殖环境的深度语义解析(图2)。具身智能体通过基础模型与水下世界模型进行具身决策与规划[13,20],实现复杂任务的自主分解,以及日常工作中的自主导航。在执行控制层面,具身智能体结合仿生推进、柔性机械臂,以及集群协作,完成本体在强扰动流场中精细物理交互。通过高保真的物理仿真和强化学习完成虚实迁移,使本体在实际作业中具备在线反馈、持续进化的自适应能力。
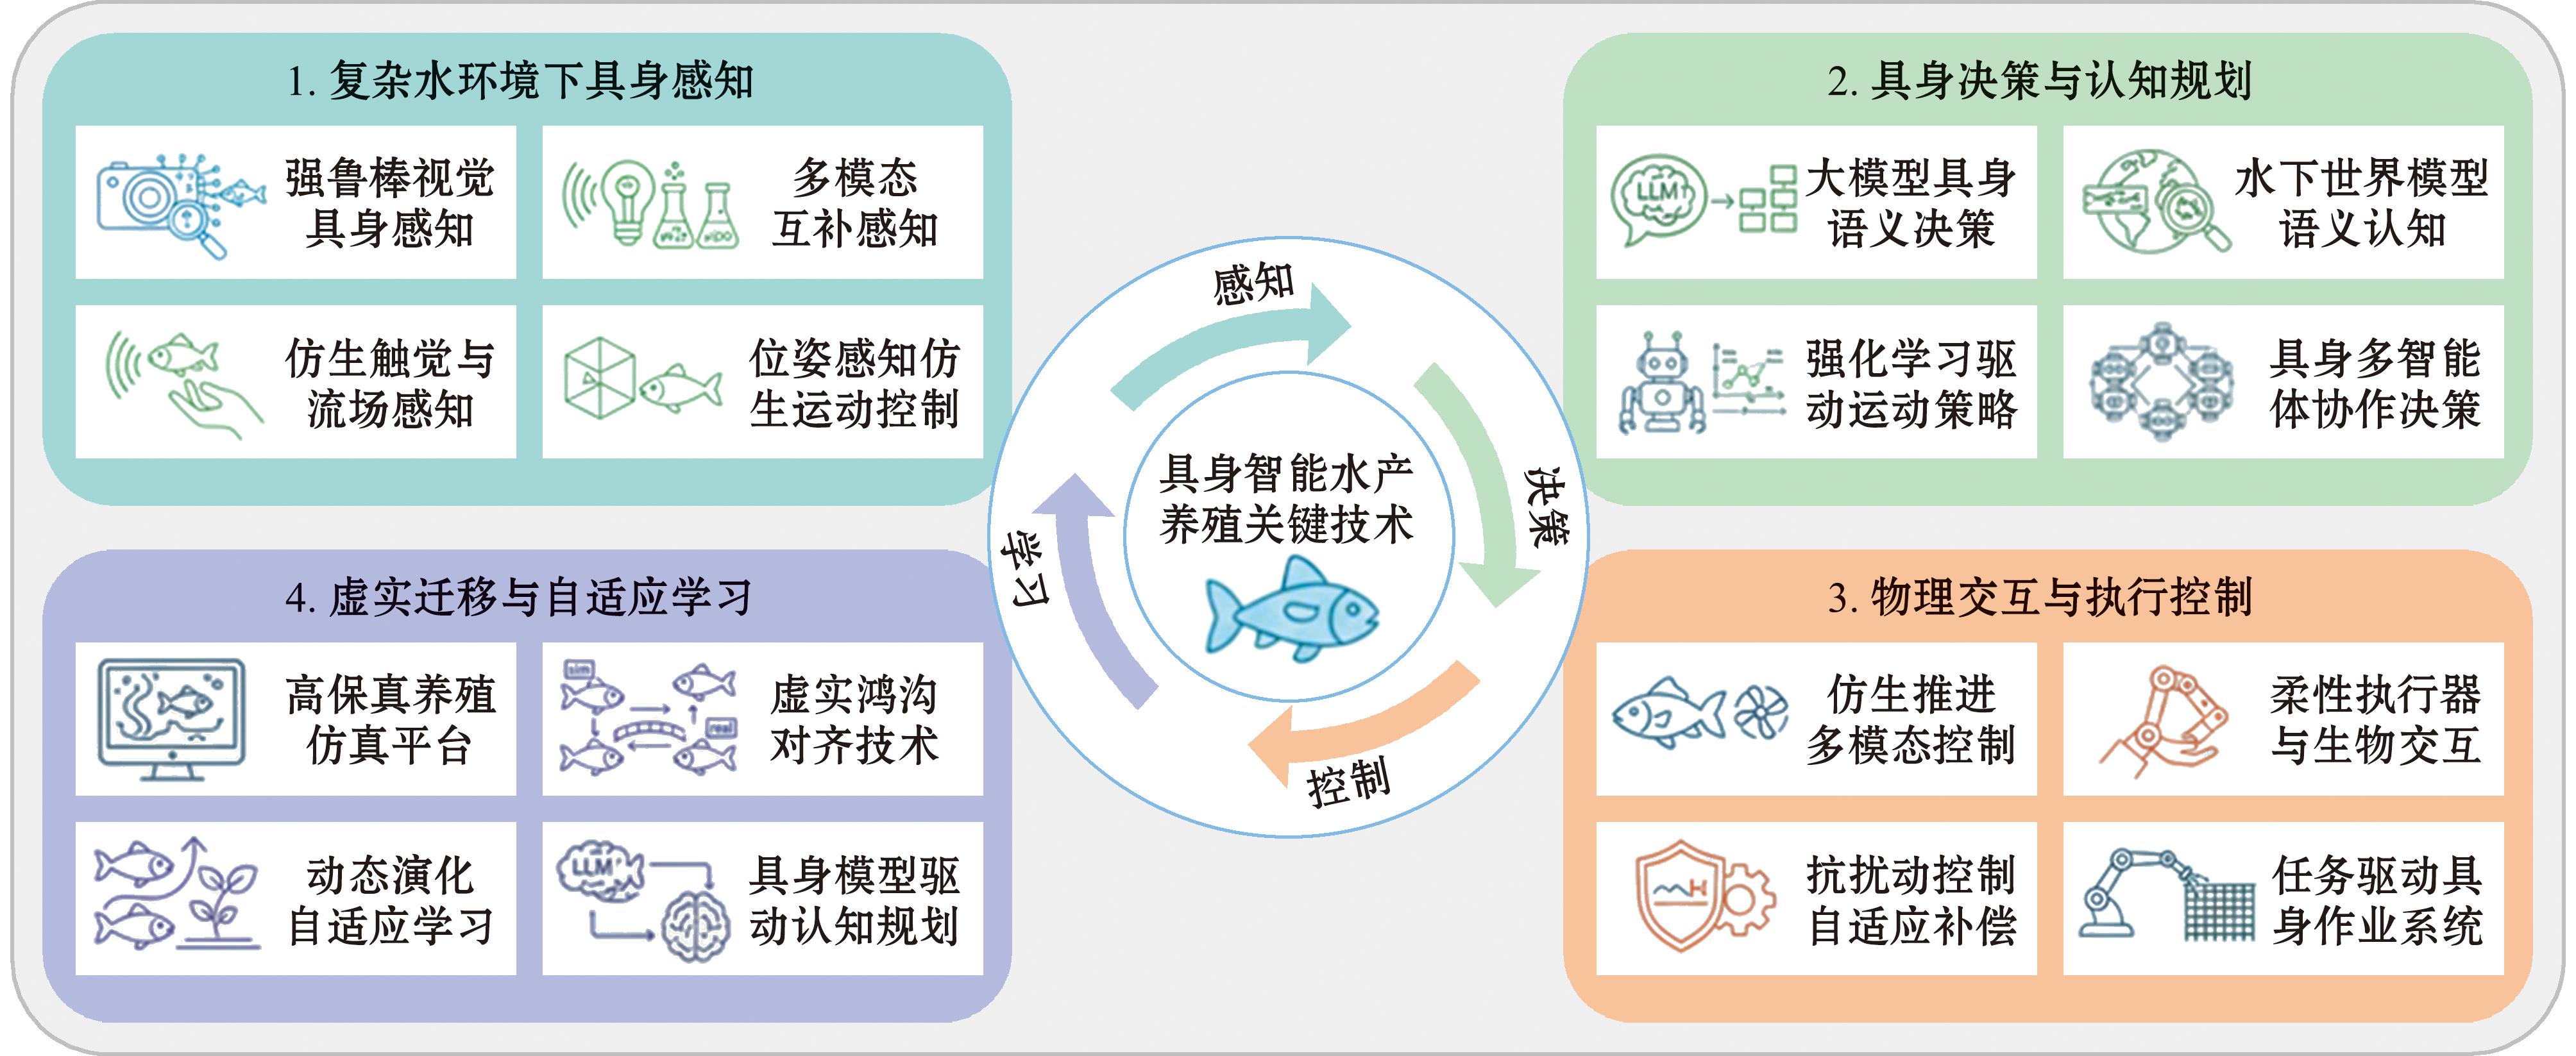
图2 水产养殖中具身智能关键技术
Fig.2 Key technologies of embodied intelligence in aquaculture
2.1 复杂水环境下的具身感知
水产养殖的水下环境中光线吸收与散射可造成偏色、模糊及低照度等现象[21],具身视觉技术突破被动接收图像的局限,智能体通过集成生成对抗网络或自注意力机制,对退化图像进行物理建模并实现图像还原[22],结合深度学习轻量化算法,针对网箱巡检中的病害鱼体、网衣破损等进行实时感知,还可根据养殖中检测鱼类[23]、清理死鱼及病鱼等任务需求,动态调整焦距与补光强度,增强本体在动态水域中的视觉稳健性。在水体浑浊或光照缺失的养殖环境中,通常利用前视声呐进行轮廓搜索,与近距离的光学视觉[24]及水质传感器数据进行时空同步,建立环境与行为的关联模型。
具身智能在水产养殖中区别于传统自动化,能够对物理接触与流体环境深度感知。通过模拟鱼类侧线系统,利用柔性压力传感器阵列感知水流速度与紊流变化[25],仿生机器鱼等具身载体能够在强流环境下维持姿态稳定。在设施维修或海参采收等精细化任务中,集成动三维态场景流感知(3D dynamic scene flow sensing,3D-DSFS)等仿生触觉传感器使机器人具备了抓取力反馈能力[26],实现与生物体及养殖设施的无损交互,极大拓宽了智能机器人在脆弱生态环境中的作业边界[27]。
具身智能的本体具备精确的自我位姿感知与低扰动运动能力,以减少对养殖对象的应激干扰。通过双目立体视觉或单目深度估计,智能体能实现对鱼类个体的精准定位,确保自主避障的精度。在执行机构上,趋向于采用全向驱动(omnidirectional)设计与模仿鱼类尾鳍(body/caudal fin propulsion,BCF)或胸鳍(median/paired fin propulsion,MPF)的仿生推进模式(图3)[28-30],结合改进型红嘴蓝鹊优化算法(improved red-billed blue magpie optimization,IRBMO)等进行流体载荷补偿,使机器人在狭窄的网箱空间内既能实现低能耗巡航,又能通过本体感知实时抵御洋流侧向力,确保作业的稳定性与高效性。
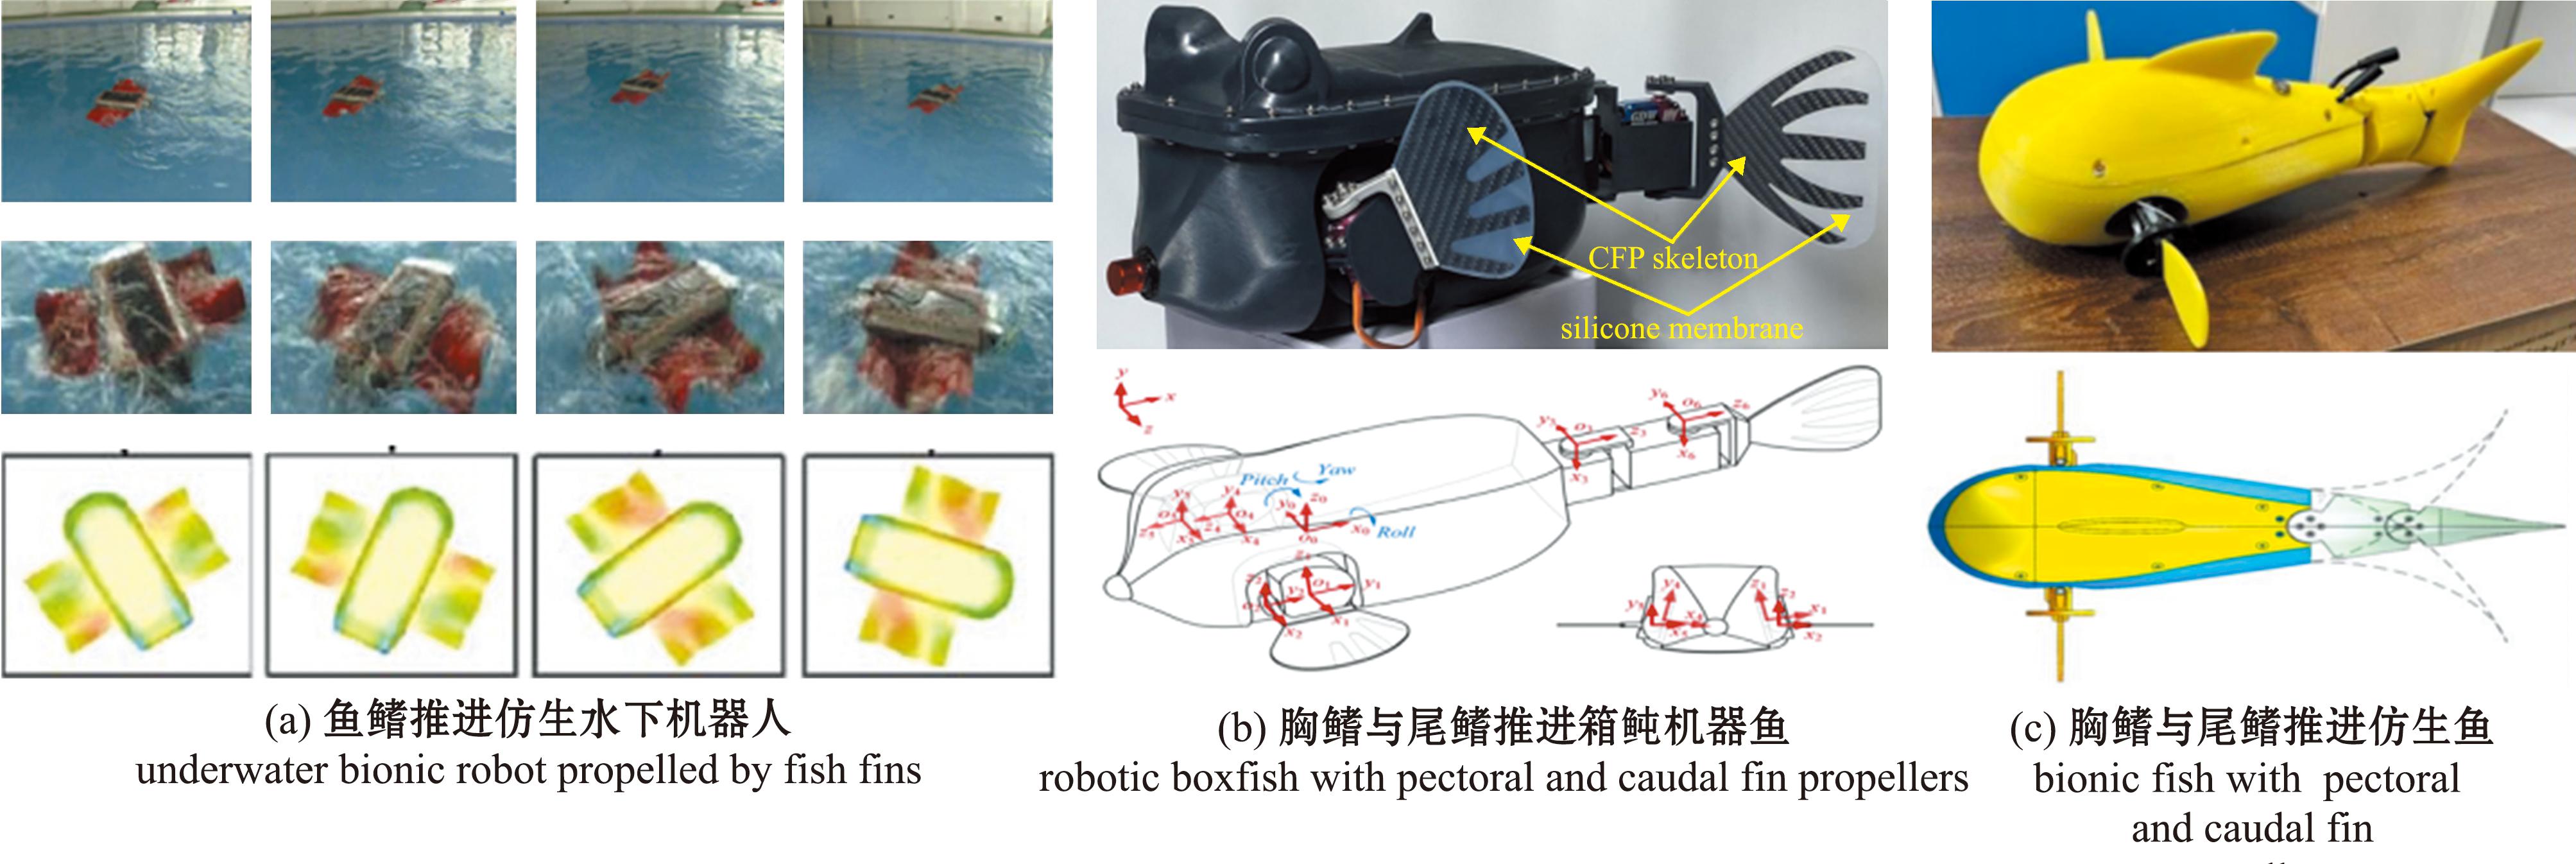
图3 BCF和MPF仿生推进方式
Fig.3 BCF and MPF bionic propulsion methods
2.2 具身决策与认知规划
具身智能通过集成语言模型作为其高层控制器,将类似“检查网箱破损”的人类模糊的自然语言指令,转化为可执行的原子动作序列,利用思维链推理结合实时视觉反馈,使智能体在动态水下环境中具有逻辑推理和纠错能力。AquaChat/ AquaChat++集成大语言模型的创新型遥控无人潜水器框架(图4),实现基于自然语言指令的智能自适应网箱巡检,解决传统ROV在水产养殖巡检中操作复杂、自主性低问题[31],框架允许系统在环境极度浑浊时主动与人类交互确认,将常识知识映射到机器人的运动空间,提升任务规划的智能化水平[32]。具身智能可构建对水下物理世界的内部预测模型,即“世界模型”,以预判动作后果、水流扰动或鱼群行为,通过语义SLAM技术与生成式仿真[33],智能体能够建立包含网箱、管线及生物污损的3D语义地图,预测柔性网箱在波浪下的形变,动态调整巡检路径以防止缠绕,并结合能耗最优规划,在复杂流场中选择阻力最小的作业姿态,实现对养殖环境的高维认知与主动探索,有助于推动无人化、少人化深海养殖监测与设施安全运维。
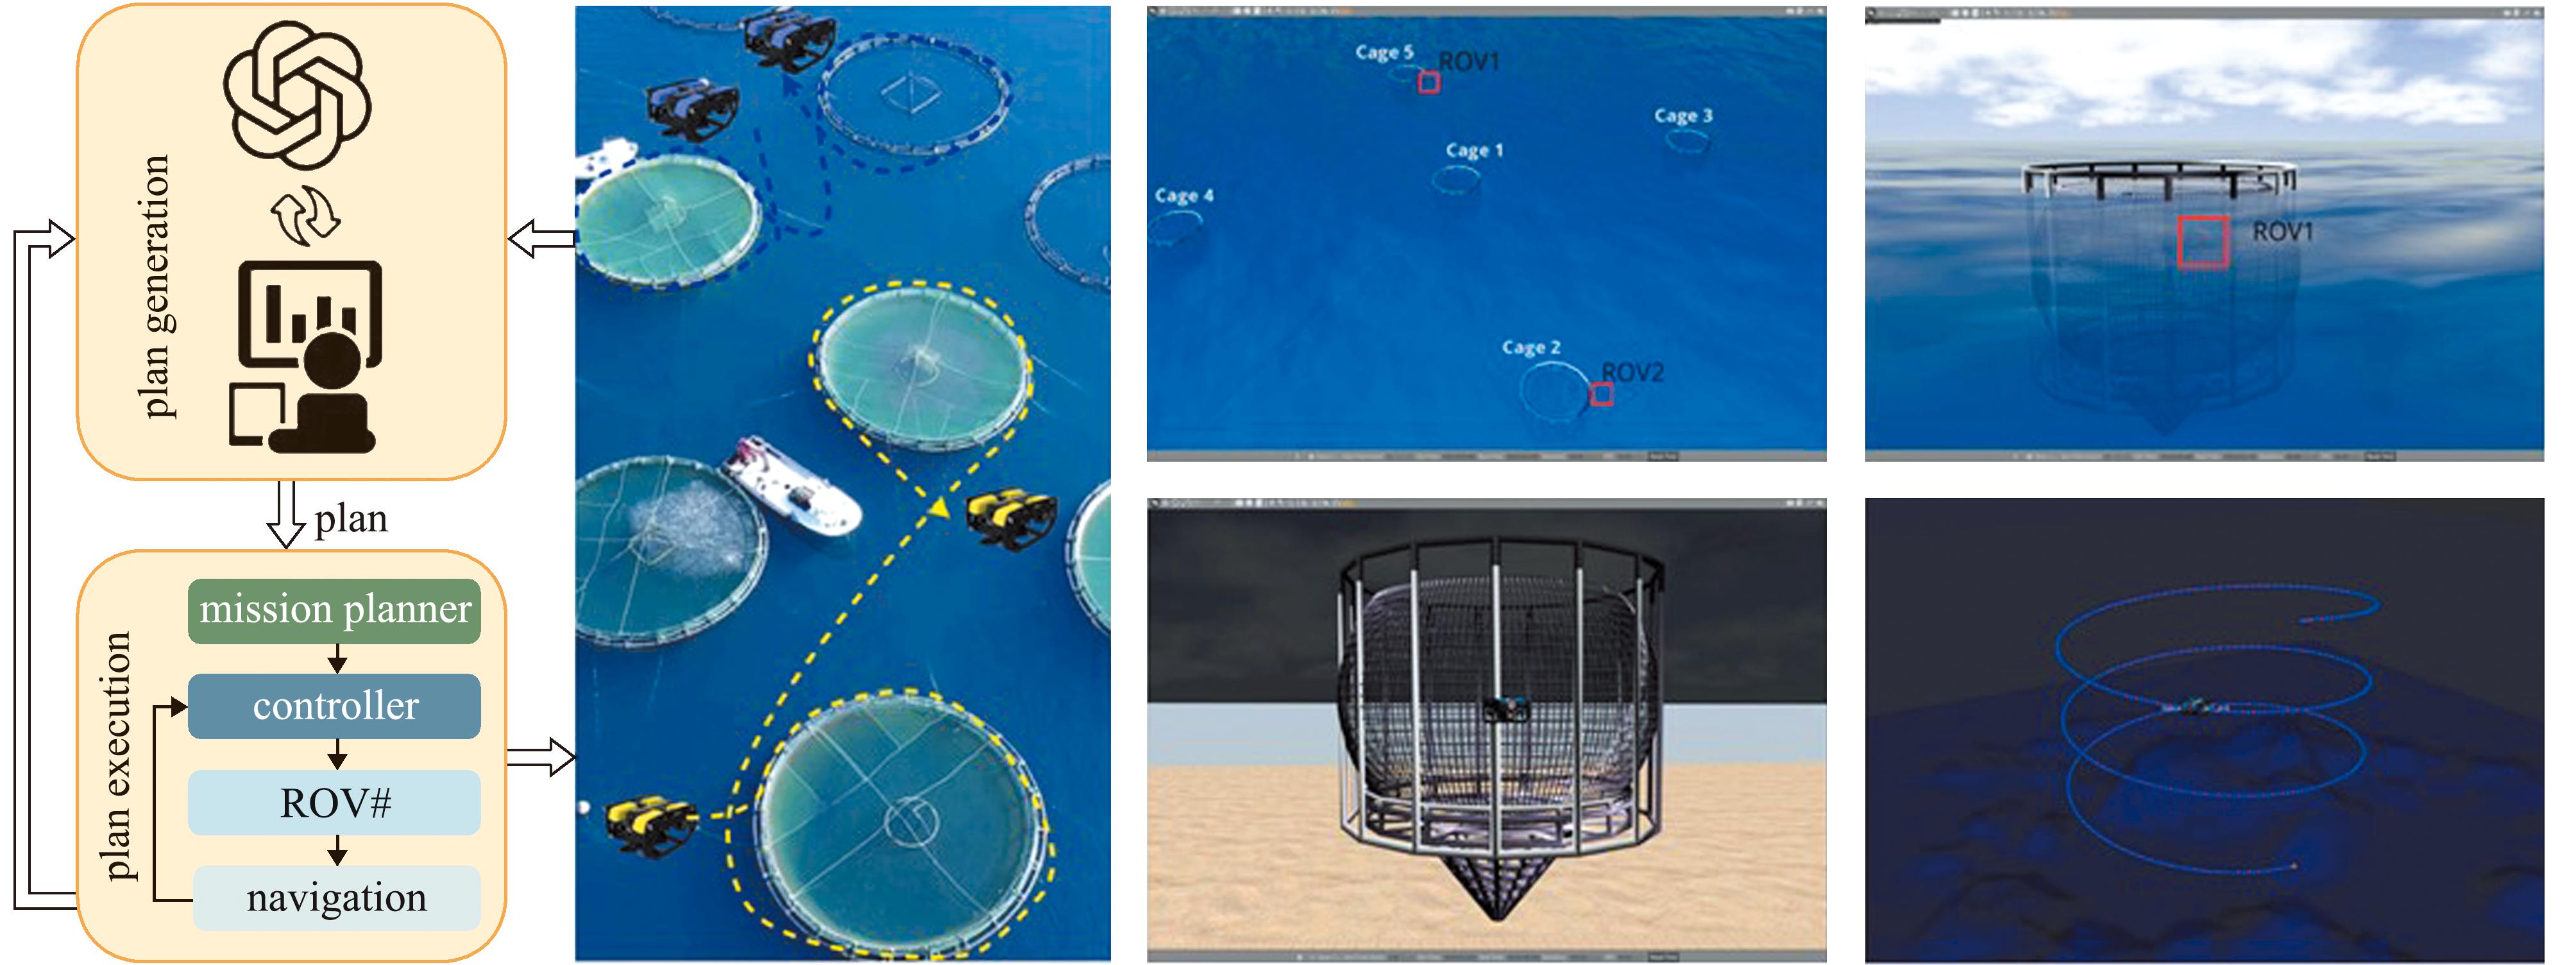
图4 基于自然语言指令的智能自适应网箱巡检[32]
Fig.4 Intelligent adaptive cage inspection based on natural language instructions[32]
在强扰动、低能见度的非结构化养殖区,具身智能强调通过“试错学习”实现感知到动作的端到端映射。深度确定性策略梯度(deep deterministic policy gradient,DDPG)[34]、近端策略优化(proximal policy optimization,PPO)[35]等深度强化学习算法,训练智能体在强洋流干扰下保持稳定航行,并能在高密度养殖区实现毫米级的精准避障。这种策略规划不再依赖脆弱的传统数学建模,而是直接将视觉或声呐输入转化为推力控制指令,提高机器人在面对动态鱼群和复杂工况时的响应速度与鲁棒性。
具身智能的多智能体协作是深远海大型养殖平台发展趋势,可通过分布式决策协议实现无人艇、潜水器、智能浮标等异构机器人的全局共识[36]。每个智能体基于局部感知自主决策,同时共享障碍物与目标信息,实现覆盖范围最大化的协同巡检。系统根据各载体的具身续航、存储、灵活性等能力动态分配任务权重,完成大型网箱清理与异构协作任务,是未来智慧养殖走向规模化、自动化的潜在方向。
2.3 物理交互与执行控制
具身智能体在水产养殖中逐渐由传统推进向仿生运动转型,通过模仿鱼类的波动或振动模式来降低对生物的应激干扰。利用中央模式发生器(central pattern generator,CPG)模拟水生生物的神经节律[37],控制多关节仿生鱼实现高效、低能耗的游动。软体机器鱼在仿生肌肉、电液驱动(hydraulically amplified self-healing electrostatic,HASEL)等软体机器人技术的驱动下移动或作业(图5)[38],其防水封装策略在水下驱动场景中具有良好适用性[39-40]。在清洗网衣等任务中,系统利用力/位混合控制(hybrid force/position control)与柔性压力传感器,确保在移动中对网面保持恒定正压力[41-42],既能高效清理生物污损,又避免了对网绳的二次物理损伤。
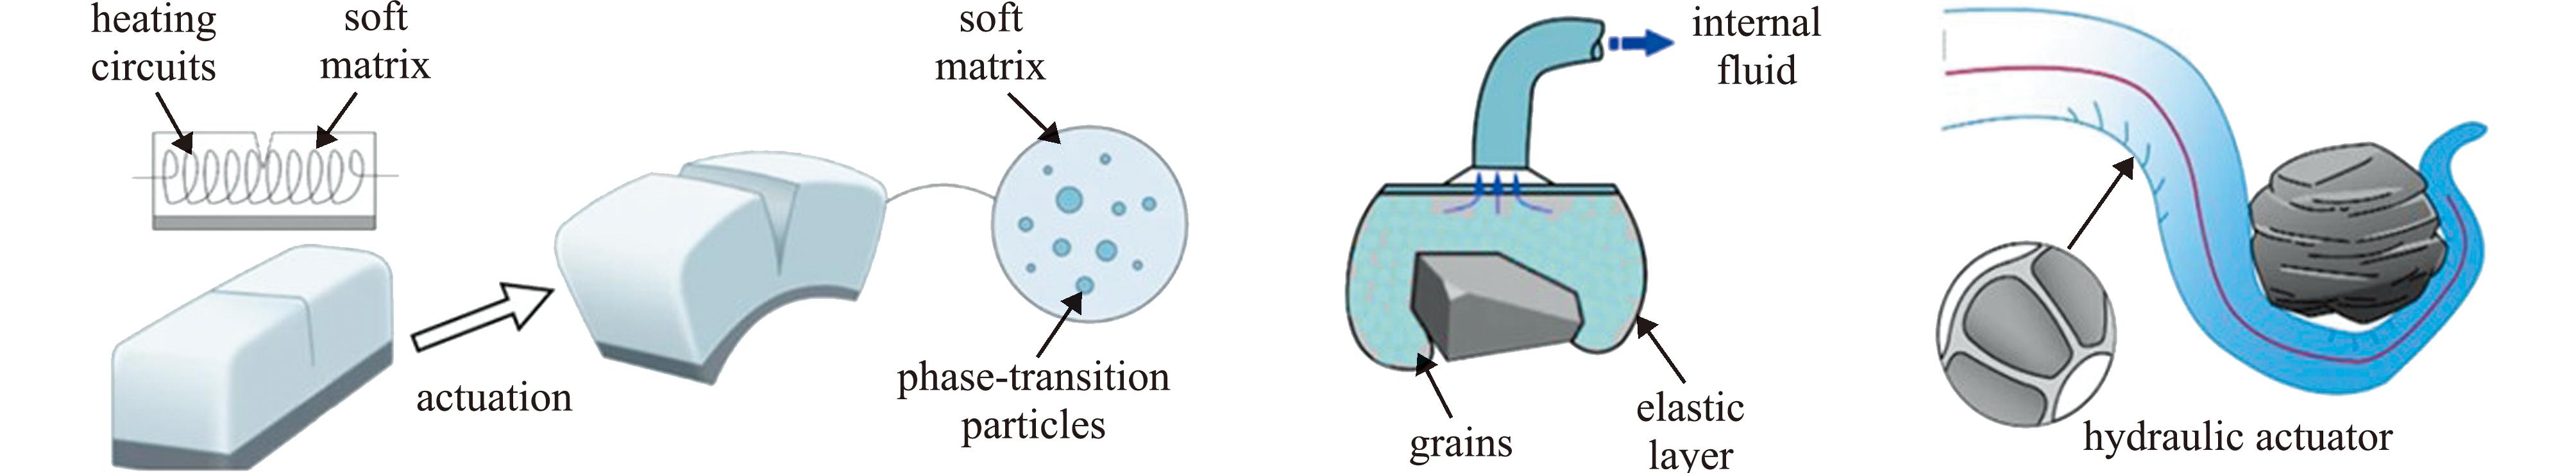
图5 软体机器鱼仿生肌肉与电液驱动
Fig.5 Soft robotic fish bionic muscles and electro-hydraulic drive
针对深远海网箱中持续的洋流、波浪扰动及网箱变形,具身控制算法强调对未建模流体动力学的实时补偿。通过学习增强的自适应鲁棒控制与滑模扰动观测器(sliding mode control with sliding perturbation observer,SMCSPO),智能体能够实时预测流场变化并重构控制律[43-44]。当部分推进器被海藻缠绕失效时,智能体能基于当前的物理构型调整剩余执行器的输出,确保在强流环境中仍能维持作业姿态与路径跟踪精度[32,45]。在面对形状不规则的柔性网箱时,智能体利用主动感知(active perception)自主调整视角,结合实时形变估计,实现在任意角度和深度下的高压水射流清洗或网目修复[46],完成了从单纯“观察”到复杂“干预”的转变。
2.4 虚实迁移与自适应学习
虚实迁移依赖于能精准复现水力学与光学特征的仿真环境,前沿平台MarineGym、HoloOcean等通过集成物理渲染与 GPU 加速动力学,实现了与真实水下无人潜航器高保真模拟[47-48],将复杂的浮力、流体阻力及光散射模型进行整合训练,为具身智能体在进入真实养殖网箱前积累“数字化作业经验”。为克服仿真环境与真实养殖场在流场扰动、水体浑浊度上的差距,具身智能采用物理对齐与视觉域随机化技术,通过ChainQueen可微分物理模块,利用极少量的真实轨迹数据自动微调仿真中的摩擦系数与控制增益[49]。在感知层面,研究人员利用 OceanSim 等框架结合特征解耦技术,将真实混浊图像转化为仿真中的清晰特征流[50]。此策略使机器人学习到鲁棒的本质特征,在面对复杂养殖环境时,有望实现高效的零样本策略迁移。
水产养殖环境具有显著的季节性与动态性,如海藻附着导致水阻增加或网箱形变等,具身智能体需要具备“边工作边学习”的终身进化能力。通过在线迭代感知策略(IPP)与元学习(Meta-Learning)算法,智能体能在执行任务时根据受力反馈实时调整推进频率,实现能耗最优的姿态控制[51-52]。当发生传感器受损故障时,系统能结合自适应导航算法实时纠偏,确保在不确定环境下的作业连续性与安全性[53]。数字孪生驱动的持续学习模式下,多模态模型与机器人底层执行器深度耦合[54-55],使机器人能够在虚拟空间中预演水产养殖作业中的高风险流程,验证安全性后再下发指令,实现了从机械化作业到具备环境洞察力的“智能具身”转变。
3 具身智能水产养殖应用场景
具身智能将改变传统的被动监测养殖模式(图6),通过仿生静默监测与柔性作业,降低人工干扰引发的应激反应,保护养殖系统的生态,提升动物福利;将感知从单一信号提升至多模态交互,实现从“图像像素”到“行为语义”的深度解析,为智能养殖提供高分辨率、高价值的决策支持;以精准采选与自动化运维替代高风险、低效率的人工作业,推动渔业向数智化、可持续化方向发展。
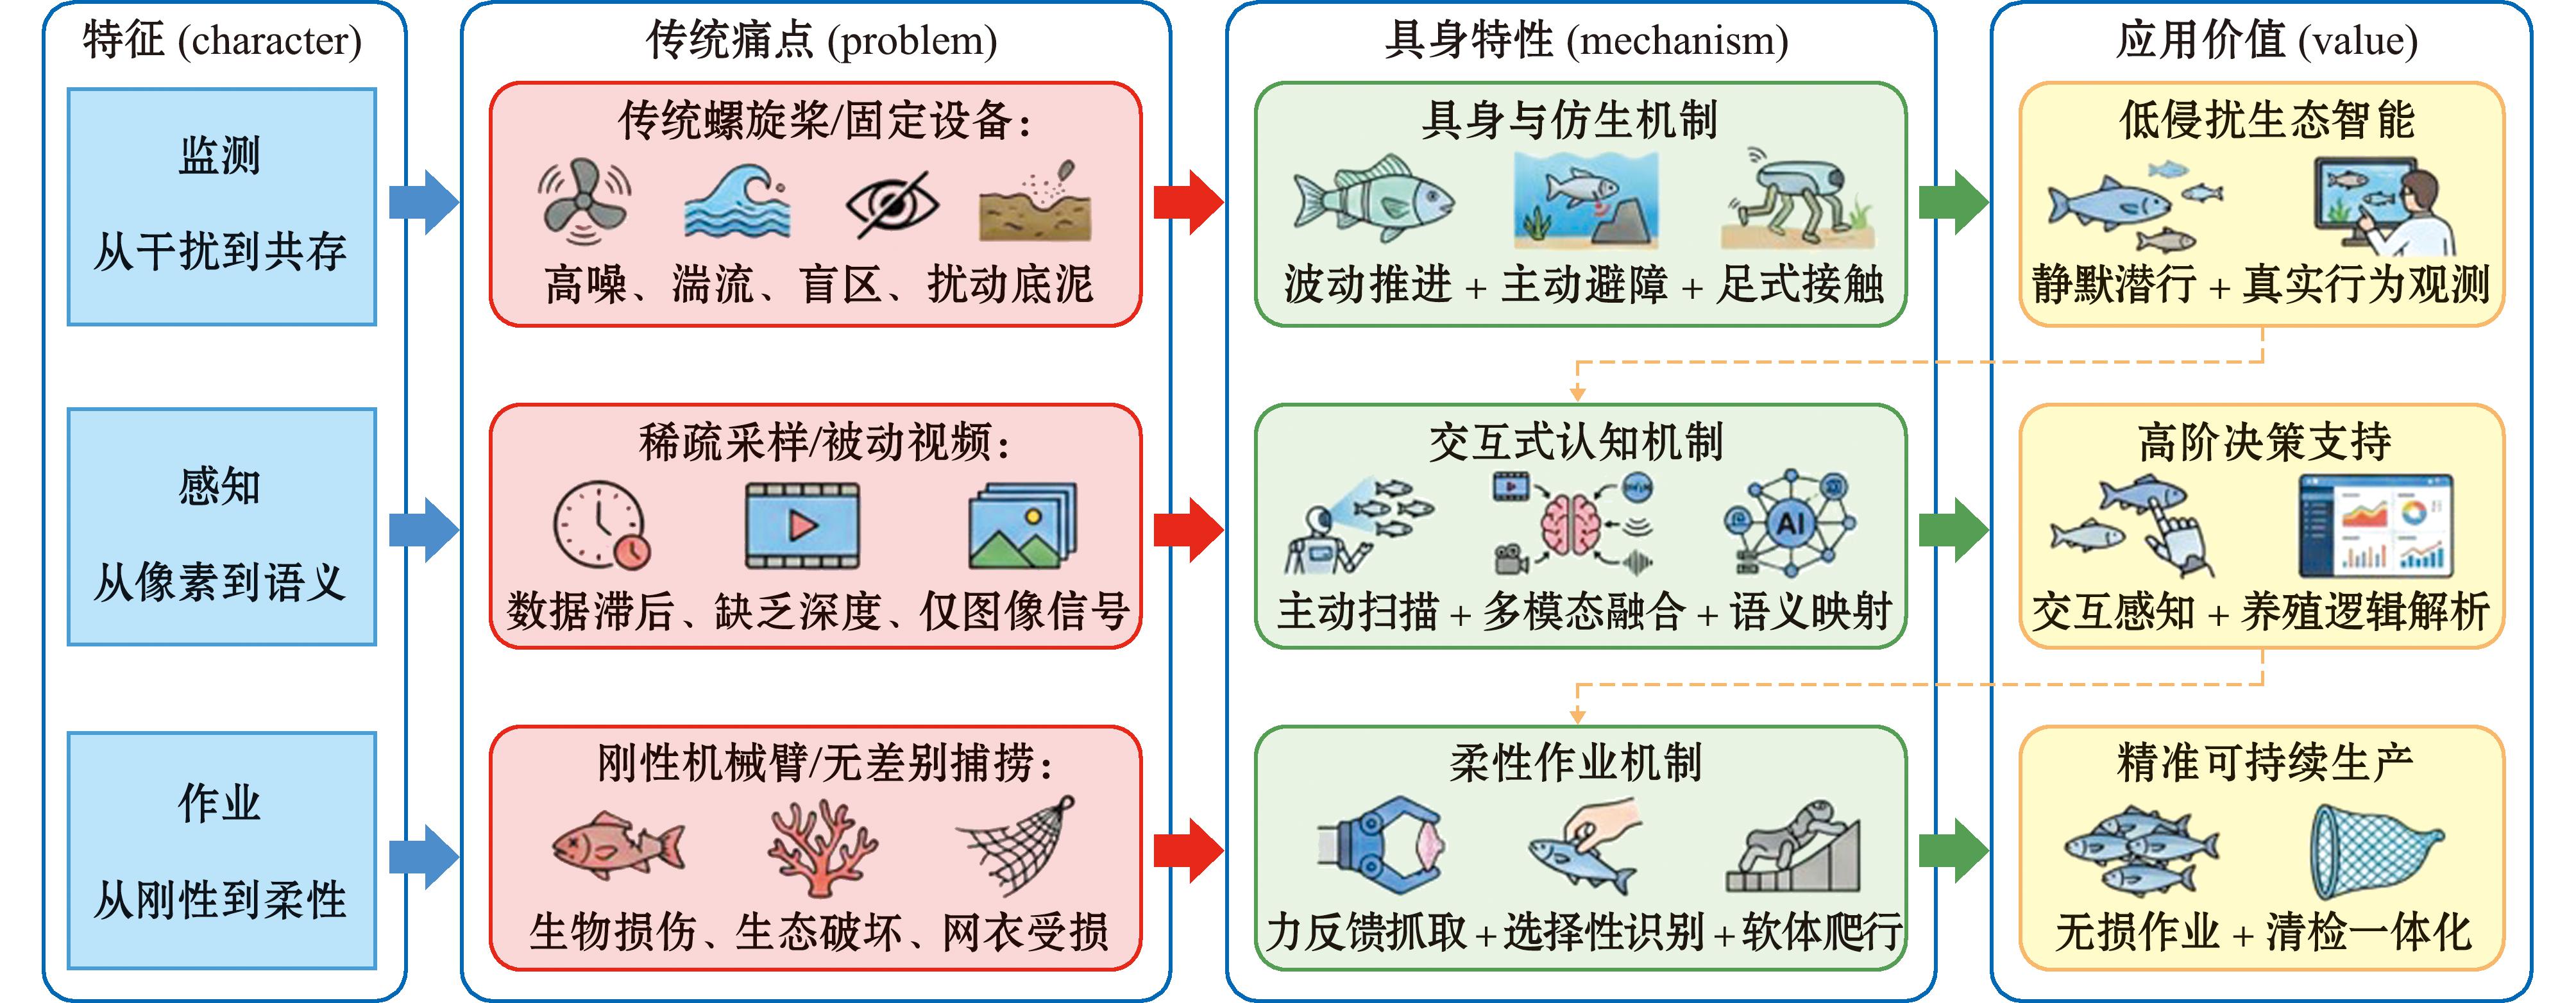
图6 具身智能水产养殖应用
Fig.6 Embodied intelligence applications in aquaculture
3.1 低侵扰式的主动监测
3.1.1 仿生动力学与低扰动推进 传统深水监测设备常依赖螺旋桨推进,其高速旋转易产生高强度噪声与湍流,成为水产养殖中重要的生物应激源,可能导致鱼群应激反应、生长抑制甚至死亡,具身智能载体仿生机器鱼,通过模拟生物推进机制来应对这种情况。这种“静默潜行”能力使得智能体能深入鱼群内部,近距离观测鱼类社交行为、摄食活动及健康状况,而不引发群体逃避反应[56]。通过将计算流体力学模型嵌入具身控制算法,机器鱼可精准调节摆动频率与幅度,在维持高效运动性能的同时,将水体流体扰动降至最低,从而为研究鱼类自然行为提供高度真实的原位观测视角[57]。
3.1.2 主动感知与智能观测路径规划 传统固定于网箱边缘的监测设备易受遮挡与光照条件限制,形成感知盲区。具身智能机器人基于主动视觉技术,实时评估视觉信息的不确定性,在目标被遮挡、水体较浑浊或处于逆光环境时,自主规划运动轨迹、绕越障碍或调整观测位姿,以获取高质量图像数据[58],自主完成定位并对网衣缺陷进行检测(图7)。主动感知机制消除监测死角,提升系统在动态环境中的鲁棒性,在执行目标抓取定位或病鱼精细观察时,机器人可通过避障、调整观测角度等微动作优化自身姿态,获得最佳观测视角[59]。任务驱动的自主运动策略,将感知过程从被动随机采样转为自主的系统性探索,提高复杂养殖环境下监测任务的精度与可靠性。
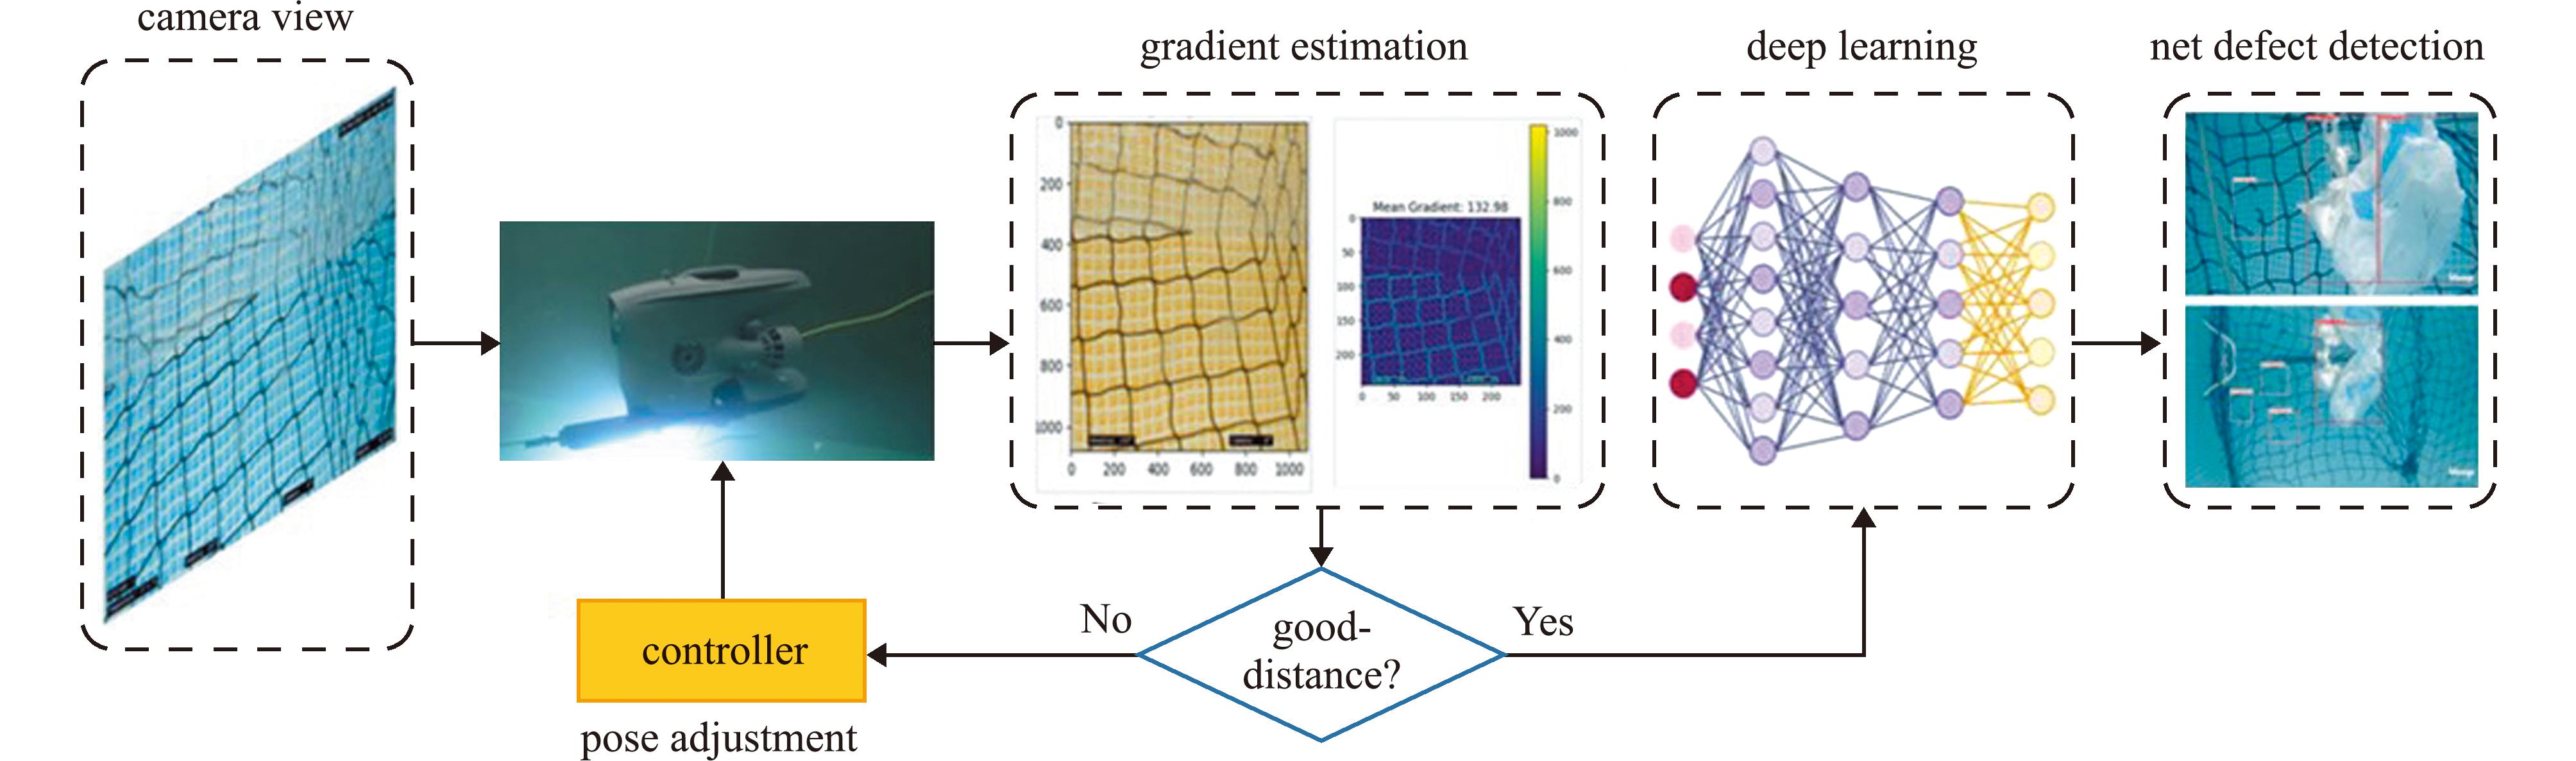
图7 自主定位与网衣缺陷检测[58]
Fig.7 Autonomous positioning and fishing net defect detection[58]
3.1.3 生态友好型运动控制 养殖池底清淤与监测作业通常扰动较大,螺旋桨也会搅动底泥,导致水体浑浊,从而使光学传感器信号衰减甚至失效。足式行走的具身智能机器人通过强化学习实现动态避障,支持对水底环境的微环境监测[60],机器人采用步态运动,通过离散点接触在池底行进,接触面积小且不产生上抽水流,能减轻对底泥的搅动,保持水体透明度以保障视觉监测质量。基于强化学习的实时避障算法机器人能敏锐感知周围游动鱼群,在复杂的网箱空间内预测鱼体运动轨迹,进行路径修正以避免碰撞[61-62]。这种对生物个体与生态环境的极小干扰,在完成监测任务的同时,维护了养殖系统的物理稳定。
3.2 微环境探测与行为语义提取
3.2.1 点位感知与全域主动扫描 传统传感器多采用固定式布局监测养殖水体,一般采样点位稀疏,难以准确捕捉因光照梯度、残饵分布及鱼群聚集所形成的空间异质性[63]。仿生机器鱼能自主运动,通过路径规划实现对养殖区域的全域动态扫描,从而克服传统传感器易受水流边界效应、存在物理死角或水体分层干扰的局限。机器鱼融入鱼群的主动感知策略,能识别鱼群核心区与边缘区之间的细微环境梯度差异,获取更具生物学意义的微环境参数[64]。水产养殖环境属于典型的非平稳动态系统[65],其中溶解氧波动、代谢物扩散及鱼群应激响应均具有高度瞬态特征。固定式监测设备受空间与采样频率限制,常面临显著的监测滞后问题。具身智能体可精准定位投饵区、鱼群聚集区等关键动态区域,执行高频采样[66]。当系统识别到微环境参数异常趋势时,智能体可触发自适应反馈机制,即时增加采样密度或调整探测轨迹,从而实现对环境动态变化的高分辨率实时捕捉。
3.2.2 近距离交互与多维时空感知融合 具身智能有交互特性,其仿生载体能对目标鱼类进行近距离跟踪[67-69],可通过受控的诱导性物理交互融入生物社群。在伴随鱼群运动的过程中,智能体可同步记录个体在不同流场条件下的摆尾频率、运动轨迹偏移及对外界刺激的响应。近距离交互式数据采集能有效提取固定视角难以观测的微观表型特征,如体表微小病灶与鳃盖运动频率等生理指标。通过设计视觉、听觉、水流,以及饵料等多方式诱导实验[70-72],智能体可量化评估鱼群的集群凝聚力与社会行为模式。具身交互可获取多维数据,蕴含物理约束与时间序列关联的结构化信息,为构建生物动力学模型、解析个体运动与群体行为演化机制提供基础,实现从被动观测到交互感知的模式变化。
3.2.3 行为语义映射与养殖逻辑解析 具身智能从鱼类运动观测转变为行为意图识别,通过其交互逻辑构建底层视觉特征与高层养殖语义的认知关系,实现从像素信号到行为语义的映射。系统不仅捕获鱼群的瞬时运动信息,还获取温度、溶氧、氨氮变化,以及摄食活动等具体环境背景进行综合解析。基于区域分割模型[73-74],具身智能把复杂的视觉动态解译为饥饿程度、缺氧应激、惊扰逃逸等明确的行为语义。在复杂养殖环境中智能体长期积累高阶语义提取的具身经验,视觉语言模型将学习泛化到不同任务、对象、实体形态与环境中[75],通过多模态探索行为来感知目标属性并进行分类[76],反映运动模式与生理状态之间的关系,通过转换机制,海量冗余图像数据被滤除,留下高度凝练的养殖决策语义。养殖监测从传统的“图像描述”阶段,转变为“语义理解”的智能诊断方式,提升养殖管理的科学化水平与决策时效性。
3.3 精准柔性的渔获采收与网箱清理
3.3.1 柔性反馈无损抓取 传统的刚性机械臂在水下作业时,常因作用力过大或接触界面过硬,导致鱼类、海参、螃蟹等生物表皮损伤,从而降低其经济价值。具身智能系统与仿生柔性抓取器相结合,实现从机械夹持到包裹式抓取(图8)的范式转变,通过超柔顺(ultragentle)且灵巧的操控,实现对脆弱海洋生物样本的无损采样与精细作业[77-79]。本体模拟人类手指的力反馈机制,通过集成压力传感器,实时感知目标生物的硬度与形态,并动态调节抓取力[78]。在捕捞海参、鲍鱼等高价值易损海产时,机器人能够实现接触式操作而不造成损伤,确保生物体的完整性[79]。具身智能系统可借助柔性末端执行器轻柔固定鱼体,在不引起应激或轻微伤害的前提下,完成黏液采样、精准施药或电子标记等操作,从而构建起一道生物安全防护屏障。
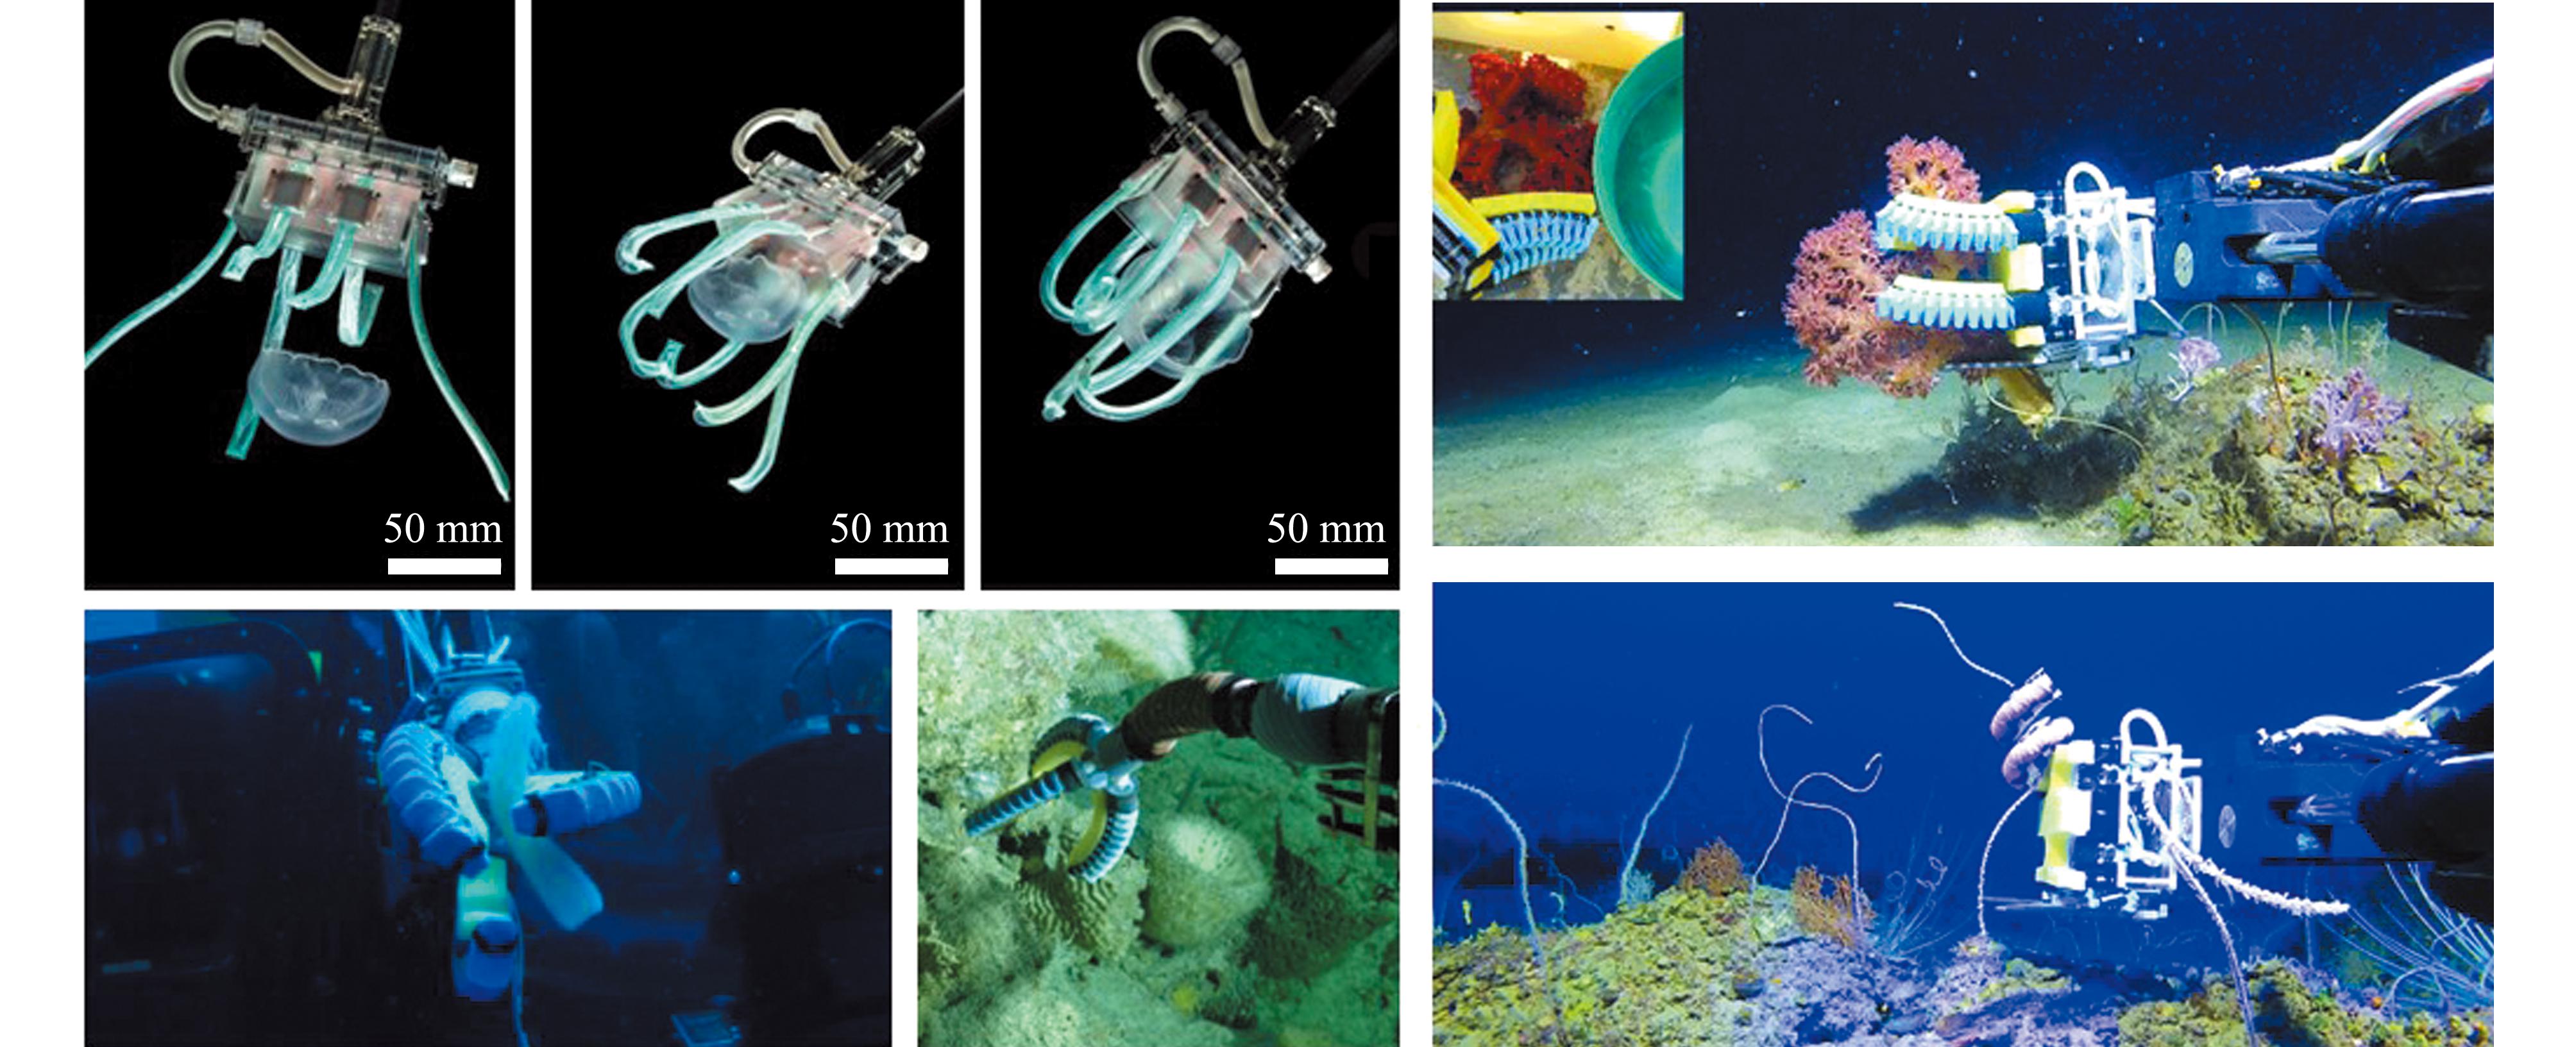
图8 仿生柔性抓取器包裹式抓取[77-79]
Fig.8 Bionic flexible gripper enveloping grasp[77-79]
3.3.2 精准选择性采摘与可持续捕捞 具身智能视觉感知与自主决策能力,使养殖中的采收模式从传统的无差别捕捞转变为精准选择性采摘。在海参、扇贝等底栖生物采捕中,具身机器人能够代替高风险的潜水员作业,自主识别礁石缝隙中的目标[80]。通过深度学习算法,系统可以根据预设目标的尺寸大小、健康状况、色泽等生物学标准进行实时筛选[81-82],自主判断目标是否达到采收标准,实现“只摘达标的,留下生长的”。这种智能化的剥离与采摘过程[83],不仅保护未成熟个体的生长环境,更有效避免了对海底生态系统的破坏。在复杂的养殖环境中,机器人能够自主规划路径,精准定位目标,这种观察、识别、采摘结合的具身特性[84-85],大幅提升了作业效率,可保障养殖周期的可持续性与产出的高质量。
3.3.3 柔性化网箱清理与协同检测 水产养殖网箱长期浸没于海水中,易附着藻类、贝类等生物,阻碍水体交换并增加网箱结构负荷[86-87]。具身智能系统引入软体机器人,吸附于柔性网衣表面,依托传感器感知附着物粗糙度与运动阻力,自主调整清理力度与频次[46],柔性刷洗方式在有效清除顽固附着物的同时,避免损伤网衣纤维结构。清理过程中,系统可同步执行网箱巡检任务,在复杂的网箱内外自主移动,检测网衣破损、缝隙或缆绳疲劳等情况[88]。清理与检测结合方式,将事后修复转为事前预防,可延长养殖设施使用寿命,并维护养殖环境的物理安全性。
4 问题与展望
4.1 存在的问题
4.1.1 具身智能的感知退化机理与融合挑战 复杂的水产养殖环境情况下,具身智能应用面临感知能力削弱的问题。水体光学特性存在强散射与非线性吸收,使得水下相机拍摄的影像存在色彩变化、对比度缺失和非线性失真,传统的特征提取算法在处理这种高浊度、弱光照场景时容易失效[22],造成鱼群的细微行为或病害特征难以精准捕捉。养殖环境的非结构化特征、网衣的动态变化、缆绳的纵横交错,以及生物体的密集重叠等[89],使智能体在进行语义解析时出现感知不确定性。养殖监测中视觉感知不足,需要集成声学、压力及触觉等多源感知,但应用中声学信号易受洋流波动与作业噪声的干扰,且压力传感器在较高水压力下会产生精度漂移,生物附着现象也会削弱传感器灵敏度,这将导致多模态数据在时空对齐上存在滞后与偏差,影响特征协同与深度融合。感知层面的信息碎片化,制约智能体对养殖场景的深度语义理解,影响其自主作业的实现。
4.1.2 边缘受限环境下具身智能应用困境 具身智能在水产养殖环境下,高性能神经网络的计算资源受到本体的物理限制,为维持流线型机身以减小流体阻力并保持浮力平衡,水下机器人的载荷空间非常有限,难以集成高性能GPU硬件,导致复杂的深度学习模型在边缘端无法部署[90]。水产养殖中存在鱼群应激反应、环境突变等动态不确定性因素,需要系统具备即时反应能力,然而水下无线声学或蓝绿光通信低带宽与高延迟[91],依赖云端算力支撑困难,迫使决策主要在边缘侧完成。虽然轻量化模型能在一定程度上缓解实时性压力,但往往以牺牲模型的感知深度和决策精度为代价,难以应对复杂的非结构化养殖任务。具身智能体有限的边缘算力[92]、交互时滞等,限制了其智能交互的优势。
4.1.3 本体适应性与软硬件协同效果不佳 具身智能本质在于大脑算法与本体结构深度协同,但在高压、强腐蚀且高动态的水下环境中,适配性面临严苛要求[90]。执行器设计存在刚性与柔性需求权衡,传统的刚性执行器虽能抵御强洋流冲击[93],但在非结构化的网箱环境中缺乏精细避障与柔性微操作能力。仿生软体执行器具备出色的环境顺应性,但在深海高压环境下极易发生物理形变,导致运动补偿模型失效,作业精度下降。物理环境对本体侵蚀具有破坏性,海水的高盐、腐蚀与严重的生物附着现象,会破坏精密机械的密封性,从根本上改变智能体的质量分布、流线形态及转动惯量。本体参数变化使得在实验室环境下训练的控制模型,在真实环境中流体动力学控制逻辑与实际物理反馈产生偏差,会出现软硬件协同问题。并且,传感器老化或附着物遮蔽会导致感知数据失真,引发“数据漂移”,外形与质量变化会改变水动力特性,导致控制模型与实体脱节,引发模型失配,导致预训练模型失效,降低自主作业精度与可靠性,增加系统的故障率与维护成本。
4.1.4 水产养殖场景中跨域泛化困难 具身智能通过与物理环境的交互而得到增强,目前主流的Isaac Gym、MuJoCo 等仿真平台[94-95],在处理复杂的流固耦合效应时,难以精准复现真实渔场中的紊流、洋流波动,以及流体对智能体动作的非线性干扰。在虚拟环境中训练出的避障、抓取或路径规划模型,在真实动态水域,可能因无法适应真实环境而失效。并且,算法表现出场景依赖与泛化能力缺失,水产养殖场景具有高度的异质性,在低盐度、弱光照、静水环境的陆基池塘中训练出的行为策略,难以直接迁移至高盐度、大风浪、高水压的深海网箱中。总之,不同场景间环境参数差异,使得智能体的决策逻辑在面对跨介质或跨工况任务时产生语义与动力学失配,造成环境参数建模不精、动态扰动模拟不足导致的决策逻辑失效。
4.2 水产养殖应用展望
4.2.1 深度语义感知与动态自主适应 具身智能正推动水产养殖监测从被动观测向主动感知方向发展。传统模式下,固定传感器仅能捕捉碎片化的离散数据,难以应对复杂多变的水下环境,具身智能将赋予本体主观能动性,通过多模态融合感知技术,智能体不仅能识别水质、网衣破损等宏观指标,更能洞察鱼类摄食欲望、应激反应等细微的生物语义信息,推动精准养殖发展。在面对非结构化的水下空间和复杂的流体动力学问题时,具身智能可通过强化学习与生成式AI的结合,摆脱对预设规则的依赖。智能体可根据洋流波动、能见度变化,自主规划最优巡检路径并调整运动姿态。这种从机械执行任务到动态适应环境的转变,有望在恶劣环境条件下,使养殖作业依然能够保持高可靠性与连续性,为全天候、无人化的深远海养殖提供技术支撑。
4.2.2 仿生和谐共生与灵巧操控作业 具身智能通过仿生学设计,具备鱼类形态与运动特征,具身智能体能够自然地融入鱼群,减少传统机械设备产生的噪声和视觉冲击对鱼类造成的应激反应,实现物理实体与生物环境的和谐共存。具身智能软硬件协同操控能力,在复杂的水下生产场景中,不仅能观测,更能精细作业。智能体利用高自由度的仿生机械臂,将实现对受损网衣的自主缝补,或对海参、鲍鱼等高价值底栖生物进行非破坏性的精准捕捞。这种灵巧的作业能力有望取代高风险、高强度的潜水员人工劳作,将机器人的应用边界从简单的巡检[96],拓展到复杂的维护与收获作业。通过对残饵和排泄物的实时监控与清理,具身系统将主动干预局部水质,维护养殖环境生态。
4.2.3 个体行为监测与精准干预策略 具身智能将水产养殖的管理尺度从群体细化到个体,其移动能力将实现对个体鱼的近距离行为监测。通过追踪个体的摄食行为、游泳姿态及健康状况,建立详尽的鱼类行为档案。基于强化学习算法,智能喂饲系统不再是机械地定时定量投喂,而是根据鱼群在三维空间中的聚散状态和活跃程度,动态调整投喂轨迹、数量与频率。精准的干预策略能降低饵料系数,减少饲料浪费,将从源头缓解因余饵分解导致的水体富营养化问题。在疾病防控方面,具身智能在疫情初期识别出异常个体,并采取针对性隔离或处理措施,实现预防为主的精准干预管理模式。具身智能将使养殖过程能够始终处于最优生长曲线范围内,在减少环境负荷的同时,最大化实现单位水体的产出效益。
4.2.4 全要素数据资产化与数字化转型 具身智能设备不仅是作业工具,更是移动的数字化生产要素采集终端,在与养殖环境的交互中,智能体能捕捉包括触觉力觉、三维空间位姿、多光谱影像在内的多维物理数据[97],为构建高保真数字养殖孪生模型提供条件,使得虚拟养殖场能够精准映射真实水下状态,这种数据资产化过程,将改变传统渔业依赖经验的决策模式。交互数据为水产品全生命周期的质量溯源提供底层支持,提升产品的品牌价值,并为养殖风险评估、保险精算及碳汇交易测算等提供数据基础。具身智能通过将生物资产数字化、作业过程标准化、管理决策智能化,驱动传统水产养殖业向现代工业化模式转型,提升产业的抗风险能力,为构建智慧养殖提供全方位的数据赋能。
5 结论
本文系统综述了具身智能在水产养殖中的应用框架、关键技术及具体实践,并对其面临的挑战与发展趋势进行了分析,具身智能为传统养殖业向精准化、智能化转型提供全新的技术范式。尽管具身智能水产养殖应用前景广阔,当前发展仍面临严峻挑战,其解决需要多源传感、材料科学、控制算法与人工智能等技术的跨学科深度融合。具身智能的养殖深化应用,不仅是推动水产养殖降本增效、实现可持续发展的核心驱动力,更是构建未来无人化、生态和谐型智慧渔业的关键基础,它将引领水产养殖业完成深刻的数智化转型,为保障全球食物安全与生态健康养殖提供强有力的科技保障。
[1] 韩欣冉,李子牛,张胜茂.自动投饵技术在水产养殖中的应用进展[J].渔业信息与战略,2025,40(2):98-109.HAN X R,LI Z N,ZHANG S M.Reviews on the application of automatic feeding technology in aquaculture[J].Fishery Information &Strategy,2025,40(2):98-109.(in Chinese)
[2] 顾家辉,张胜茂,杨家朋.循环水养殖智能控制系统组成与技术现状浅析[J].工业控制计算机,2026,39(1):17-18,21.GU J H,ZHANG S M,YANG J P.Composition and status of intelligent control system for recirculating water aquaculture[J].Industrial Control Computer,2026,39(1):17-18,21.(in Chinese)
[3] 刘世晶,李国栋,涂雪滢,等.水产养殖生产信息化技术发展研究[J].渔业现代化,2021,48(3):1-9.LIU S J,LI G D,TU X Y,et al.Research on the development of aquaculture production information technology[J].Fishery Modernization,2021,48(3):1-9.(in Chinese)
[4] 唐荣,沈逸,许鹏,等.池塘养殖全自动精准投饲系统设计与应用[J].农业工程学报,2021,37(9):289-296.TANG R,SHEN Y,XU P,et al.Design and application of the automatic precision feeding system of pond aquaculture[J].Transactions of the Chinese Society of Agricultural Engineering,2021,37(9):289-296.(in Chinese)
[5] 姜春霞,黎平,李森楠,等.海南东寨港海水和沉积物中抗生素抗性基因污染特征研究[J].生态环境学报,2019,28(1):128-135.JIANG C X,LI P,LI S N,et al.Pollution characteristics of antibiotic resistance genes in seawater and sediment of Dongzhai Harbor,Hainan Province[J].Ecology and Environment Sciences,2019,28(1):128-135.(in Chinese)
[6] 夏英凯,朱明,曾鑫,等.水产养殖水下机器人研究进展[J].华中农业大学学报,2021,40(3):85-97.XIA Y K,ZHU M,ZENG X,et al.Progress of underwater robots for aquaculture[J].Journal of Huazhong Agricultural University,2021,40(3):85-97.(in Chinese)
[7] REN L,DONG J B,LIU S,et al.Embodied intelligence toward future smart manufacturing in the era of AI foundation model[J].IEEE/ASME Transactions on Mechatronics,2025,30(4):2632-2642.
[8] KWON W,BAEK S,BAEK J,et al.Reinforced intelligence through active interaction in real world:a survey on embodied AI[J].International Journal of Control,Automation and Systems,2025,23(6):1597-1612.
[9] PRESCOTT T J,MONTES GONZ LEZ F M,GURNEY K,et al.A robot model of the basal ganglia:behavior and intrinsic processing[J].Neural Networks,2006,19(1):31-61.
[10] 刘永奎,王芊骥,朱子璐,等.具身智能工业机器人:体系架构、关键技术与案例研究[J].计算机集成制造系统,2025,31(12):4513-4541.LIU Y K,WANG Q J,ZHU Z L,et al.Embodied artificial intelligent industrial robot:system architecture,key technologies and case study[J].Computer Integrated Manufacturing Systems,2025,31(12):4513-4541.(in Chinese)
[11] 白辰甲,许华哲,李学龙.大模型驱动的具身智能:发展与挑战[J].中国科学:信息科学,2024,54(9):2035-2082.BAI C J,XU H Z,LI X L.Embodied-AI with large models:research and challenges[J].Scientia Sinica (Informationis),2024,54(9):2035-2082.(in Chinese)
[12] LI T,ZHANG C Z,ZHANG G B,et al.Conducting eco-hydraulic simulation experiments using embodied intelligent fish[J].Physics of Fluids,2025,37(3):031910.
[13] 徐凯,赵航,胡瑞珍,等.面向柔性制造的具身智能综述[J].机器人,2025,47(4):581-624.XU K,ZHAO H,HU R Z,et al.Embodied intelligence for flexible manufacturing:a survey[J].Robot,2025,47(4):581-624.(in Chinese)
[14] 袁依格,何卓丰,李威,等.具身智能驱动的智能制造应用发展研究[J].中国工程科学,2025,27(3):67-82.YUAN Y G,HE Z F,LI W,et al.Development of intelligent manufacturing driven by embodied intelligence[J].Strategic Study of Chinese Academy of Engineerng,2025,27(3):67-82.(in Chinese)
[15] LIU H P,GUO D,CANGELOSI A.Embodied intelligence:a synergy of morphology,action,perception and learning[J].ACM Computing Surveys,2025,57(7):1-36.
[16] ZAHEDI K,AY N.Quantifying morphological computation[J].Entropy,2013,15(5):1887-1915.
[17] 苗中华,朱子煜,张伟,等.具身智能农业机器人关键技术与发展趋势[J].农业机械学报,2025,56(9):212-239.MIAO Z H,ZHU Z Y,ZHANG W,et al.Key technologies and development trends of embodied intelligence agricultural robots[J].Transactions of the Chinese Society for Agricultural Machinery,2025,56(9):212-239.(in Chinese)
[18] 张伟男,刘挺.具身智能的研究与应用[J].智能系统学报,2025,20(1):255-262.ZHANG W N,LIU T.Research and application of embodied intelligence[J].CAAI Transactions on Intelligent Systems,2025,20(1):255-262.(in Chinese)
[19] 卫培刚,曹姗姗,刘继芳,等.具身智能农业机器人:关键技术、应用分析、挑战与展望[J].智慧农业(中英文),2025,7(4):141-158.WEI P G,CAO S S,LIU J F,et al.Embodied intelligent agricultural robots:key technologies,application analysis,challenges and prospects[J].Smart Agriculture,2025,7(4):141-158.(in Chinese)
[20] 刘阳,柏永杰,林倞.面向人机物高效融合与协作的具身智能技术体系[J].机器人,2025,47(4):559-580.LIU Y,BAI Y J,LIN L.Technological system for embodied intelligence towards efficient integration and coordination of human,robot,and physical world[J].Robot,2025,47(4):559-580.(in Chinese)
[21] 李佳康,张胜茂,吴祖立,等.养殖水体中校色卡识别与色彩变化分析[J].渔业信息与战略,2024,39(1):49-60.LI J K,ZHANG S M,WU Z L,et al.Identification and analysis of color changes in aquaculture waters using color checker[J].Modern Fisheries Information,2024,39(1):49-60.(in Chinese)
[22] ISLAM M J,XIA Y Y,SATTAR J.Fast underwater image enhancement for improved visual perception[J].IEEE Robotics and Automation Letters,2020,5(2):3227-3234.
[23] 刘洋,张胜茂,王书献,等.水族馆鱼类目标检测网络优化研究[J].渔业现代化,2022,49(3):89-98.LIU Y,ZHANG S M,WANG S X,et al.Research on optimization of aquarium fish target detection network[J].Fishery Modernization,2022,49(3):89-98.(in Chinese)
[24] WANG Y T,SONG G L,JIAO H F,et al.Multimodal fusion-based detection for small-scale underwater target tracking using acoustic-optical imaging[J].IEEE/ASME Transactions on Mechatronics,2025,30(6):4034-4045.
[25] LIU G J,WANG M M,WANG A Y,et al.Research on flow field perception based on artificial lateral line sensor system[J].Sensors,2018,18(3):838.
[26] LI R B,ZHANG C,WANG Z,et al.Self-supervised 3D scene flow estimation and motion prediction using local rigidity prior[J].IEEE Transactions on Pattern Analysis and Machine Intelligence,2024,46(12):8106-8122.
[27] JO Y,PARK Y,SON H I.A suction cup-based soft robotic gripper for cucumber harvesting:Design and validation[J].Biosystems Engineering,2024,238:143-156.
[28] QIU H C,CHEN L K,MA X S,et al.Analysis of heading stability due to interactions between pectoral and caudal fins in robotic boxfish locomotion[J].Journal of Bionic Engineering,2023,20(1):390-405.
[29] LIU W,DU Y,HU W,et al.Experimental analysis of pectoral and caudal fin synergistic propulsion in a bionic robotic fish[J].Journal of Applied Fluid Mechanics,2026,19(2):171-181.
[30] ZHOU H,HU T J,XIE H B,et al.Computational and experimental study on dynamic behavior of underwater robots propelled by bionic undulating fins[J].Science China Technological Sciences,2010,53(11):2966-2971.
[31] AKRAM W,DIN M U,SAAD A,et al.AquaChat:an LLM-guided ROV framework for adaptive inspection of aquaculture net pens[J].Aquacultural Engineering,2025,111:102607.
[32] SAAD A,AKRAM W,HUSSAIN I.AquaChat++:LLM-assisted multi-ROV inspection for aquaculture net pens with integrated battery management and thruster fault tolerance[J].Ocean Engineering,2026,343:123223.
[33] SAUDER J,BANC-PRANDI G,MEIBOM A,et al.Scalable semantic 3D mapping of coral reefs with deep learning[J].Methods in Ecology and Evolution,2024,15(5):916-934.
[34] HADI B,KHOSRAVI A,SARHADI P.Cooperative motion planning and control of a group of autonomous underwater vehicles using twin-delayed deep deterministic policy gradient[J].Applied Ocean Research,2024,147:103977.
[35] HASANKHANI A,TANG Y F,VANZWIETEN J.Integrated path planning and control through proximal policy optimization for a marine current turbine[J].Applied Ocean Research,2023,137:103591.
[36] 王昊天,何田.智能原生决策:数字空间中的智能进化[J].计算,2025,1(8):46-52.WANG H T,HE T.AI-native decision-making:intelligence evolution in digital space[J].Computing Magazine of the CCF,2025,1(8):46-52.(in Chinese)
[37] YAN S Z,WU Z X,WANG J,et al.Efficient cooperative structured control for a multijoint biomimetic robotic fish[J].IEEE/ASME Transactions on Mechatronics,2021,26(5):2506-2516.
[38] LI G R,WONG T W,SHIH B,et al.Bioinspired soft robots for deep-sea exploration[J].Nature Communications,2023,14:7097.
[39] ZHANG Y Z,LI W B,LIU F R,et al.A Manta Ray-inspired fast-swimming soft electrohydraulic robotic fish[J].IEEE Robotics and Automation Letters,2024,9(9):8043-8050.
[40] WANG R Q,ZHANG C,ZHANG Y W,et al.Fast-swimming soft robotic fish actuated by bionic muscle[J].Soft Robotics,2024,11(5):845-856.
[41] ZHANG Z T,XIANG F H,MEI D Q,et al.Waterproof and flexible aquatic tactile sensor with interlocked ripple structures for broad range force sensing (adv.mater.technol.2/2024)[J].Advanced Materials Technologies,2024,9(2):2470007.
[42] LIU Y C,CHEN Y B,LIU Z J,et al.A bioinspired 3D tactile force sensor under deep-sea high hydrostatic pressure environments for underwater robotic adaptive grasping[J].ACS Applied Materials &Interfaces,2026,18(1):2662-2674.
[43] KIM H H,LEE M C,CHO H J,et al.SMCSPO-based robust control of AUV in underwater environments including disturbances[J].Applied Sciences,2021,11(22):10978.
[44] GUO L Y,ZHOU R,GUO Q C,et al.Spatial trajectory tracking of underactuated autonomous underwater vehicles by model-data-driven learning adaptive robust control[J].Journal of Marine Science and Engineering,2025,13(6):1151.
[45] WANG X,XU J,LIU P.Adaptive non-singular integral terminal sliding mode-based fault tolerant control for autonomous underwater vehicles[J].Ocean Engineering,2023,267:113299.
[46] LIU H,JIANG C H,CHEN J H,et al.Research advances in marine aquaculture net-cleaning robots[J].Sensors,2024,24(23):7555.
[47] POTOKAR E,LAY K,NORMAN K,et al.HoloOcean:a full-featured marine robotics simulator for perception and autonomy[J].IEEE Journal of Oceanic Engineering,2024,49(4):1322-1336.
[48] CHU S G,HUANG Z B,LI Y T,et al.MarineGym:a high-performance reinforcement learning platform for underwater robotics[C]//2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS).October 19-25,2025,Hangzhou,China.IEEE,2025:17146-17153.
[49] HU Y M,LIU J C,SPIELBERG A,et al.ChainQueen:a real-time differentiable physical simulator for soft robotics[C]//2019 International Conference on Robotics and Automation (ICRA).May 20-24,2019,Montreal,QC,Canada.IEEE,2019:6265-6271.
[50] SONG J Y,MA H Y,BAGOREN O,et al.OceanSim:a GPU-accelerated underwater robot perception simulation framework[C]//2025 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS).October 19-25,2025,Hangzhou,China.IEEE,2025:1526-1533.
[51] YAO Q F,MENG L H,ZHANG Q F,et al.Learning-based propulsion control for amphibious quadruped robots with dynamic adaptation to changing environment[J].IEEE Robotics and Automation Letters,2023,8(12):7889-7896.
[52] JIA P,GONG J W,NIE L H,et al.IPP:interactive policy planning with adaptive trajectory optimization and joint conditional prediction[J].IEEE Transactions on Consumer Electronics,2025,PP(99):1.
[53] GHARIB M R,FARD M A,KOOCHI A.Error analysis of dead reckoning navigation system by considering uncertainties in an underwater vehicle’s sensors[J].Journal of Navigation,2024,77(1):18-36.
[54] LIN Y H,CHIANG C H,YU C M,et al.Intelligent docking control of autonomous underwater vehicles using deep reinforcement learning and a digital twin system[J].Expert Systems with Applications,2026,296:129085.
[55] YANG X B,GAO J,WANG P,et al.Digital twin-based pursuit-evasion gaming strategy optimization for underwater robot grasping[J].Applied Soft Computing,2025,175:112993.
[56] ZHANG S W,QIAN Y,LIAO P,et al.Design and control of an agile robotic fish with integrative biomimetic mechanisms[J].IEEE/ASME Transactions on Mechatronics,2016,21(4):1846-1857.
[57] SUN B A,LI W K,WANG Z Y,et al.Recent progress in modeling and control of bio-inspired fish robots[J].Journal of Marine Science and Engineering,2022,10(6):773.
[58] AKRAM W,DIN M U,HESHMAT M,et al.Active vision-based real-time aquaculture net pens inspection using ROV[J].Scientific Reports,2025,15:32690.
[59] FØRE M,O’BRIEN E M,KELASIDI E.Deep learning methods for 3D tracking of fish in challenging underwater conditions for future perception in autonomous underwater vehicles[J].Frontiers in Robotics and AI,2025,12:1628213.
[60] PICARDI G,ASTOLFI A,CHATZIEVANGELOU D,et al.Underwater legged robotics:review and perspectives[J].Bioinspiration &Biomimetics,2023,18(3):031001.
[61] TONG R,FENG Y K,WANG J,et al.A survey on reinforcement learning methods in bionic underwater robots[J].Biomimetics,2023,8(2):168.
[62] YUAN J Y,WANG H J,ZHANG H H,et al.AUV obstacle avoidance planning based on deep reinforcement learning[J].Journal of Marine Science and Engineering,2021,9(11):1166.
[63] PARRA L,SENDRA S,GARC A L,et al.Design and deployment of low-cost sensors for monitoring the water quality and fish behavior in aquaculture tanks during the feeding process[J].Sensors,2018,18(3):750.
[64] MANAWADU U A,DE ZOYSA M,PERERA J D H S,et al.Altering fish behavior by sensing swarm patterns of fish in an artificial aquatic environment using an interactive robotic fish[J].Sensors,2023,23(3):1550.
[65] DEBNATH C.Environmental impact assessment of stocking density in bamboo cage aquaculture:examining water quality dynamics,stress biomarkers,and ecosystem response in a subtropical forest water body of Northeast India[J].Environmental Monitoring and Assessment,2025,197(4):442.
[66] LEI L R,TANG Y,ZHANG W D,et al.YOLO-PWSL-enhanced robotic fish:an integrated object detection system for underwater monitoring[J].Applied Sciences,2025,15(13):7052.
[67] ZHONG Y,CHEN Y D,WANG C C,et al.Research on target tracking for robotic fish based on low-cost scarce sensing information fusion[J].IEEE Robotics and Automation Letters,2022,7(3):6044-6051.
[68] 李鹏龙,张胜茂,沈烈,等.具有双层路由注意力机制的YOLOv8血鹦鹉目标检测与追踪方法[J].大连海洋大学学报,2024,39(2):318-326.LI P L,ZHANG S M,SHEN L,et al.YOLOv8 blood parrot object detection and tracking method with dual-layer routing attention mechanism[J].Journal of Dalian Ocean University,2024,39(2):318-326.(in Chinese)
[69] 裴凯洋,张胜茂,樊伟,等.基于计算机视觉的鱼类视频跟踪技术应用研究进展[J].海洋渔业,2022,44(5):640-647.PEI K Y,ZHANG S M,FAN W,et al.Research progress of fish video tracking application based on computer vision[J].Marine Fisheries,2022,44(5):640-647.(in Chinese)
[70] 古小威,张胜茂,杨胜龙,等.养殖鱼类数据集生命周期及质量控制探讨[J].大连海洋大学学报,2025,40(5):873-886.GU X W,ZHANG S M,YANG S L,et al.Quality control and data lifecycle management for farmed fish datasets[J].Journal of Dalian Ocean University,2025,40(5):873-886.(in Chinese)
[71] 何雨霜,王琢,肖进,等.基于计算机视觉的鱼类智能投喂方法研究进展[J].中国农机化学报,2025,46(7):198-205.HE Y S,WANG Z,XIAO J,et al.Research progress of fish intelligent feeding methods based on computer vision[J].Journal of Chinese Agricultural Mechanization,2025,46(7):198-205.(in Chinese)
[72] 王嘉浩,徐开达,周永东,等.基于350Hz单频音的条石鲷音响驯化效果研究[J].浙江海洋大学学报(自然科学版),2022,41(5):429-435.WANG J H,XU K D,ZHOU Y D,et al.Research on the effect of acoustic taming of Oplegnathus fasciatus based on 350Hz single-frequency sound[J].Journal of Zhejiang Ocean University (Natural Science Edition),2022,41(5):429-435.(in Chinese)
[73] CRUZ J,BACA L,CASTILLO R,et al.Image segmentation and measurement of trout using a convolutional neural network and transformer architecture[J].Applied Sciences,2025,15(12):6873.
[74] LI D S,ZHAO S W,HU J Z,et al.An underwater image segmentation model for complex scenes in aquaculture using vision Transformer[J].Computers and Electronics in Agriculture,2025,238:110764.
[75] KAWAHARAZUKA K,OH J,YAMADA J,et al.Vision-language-action models for robotics:a review towards real-world applications[J].IEEE Access,2025,13:162467-162504.
[76] ZHANG X H,AMIRI S,SINAPOV J,et al.Multimodal embodied attribute learning by robots for object-centric action policies[J].Autonomous Robots,2023,47(5):505-528.
[77] GALLOWAY K C,BECKER K P,PHILLIPS B,et al.Soft robotic grippers for biological sampling on deep reefs[J].Soft Robotics,2016,3(1):23-33.
[78] PHILLIPS B T,BECKER K P,KURUMAYA S,et al.A dexterous,glove-based teleoperable low-power soft robotic arm for delicate deep-sea biological exploration[J].Scientific Reports,2018,8:14779.
[79] SINATRA N R,TEEPLE C B,VOGT D M,et al.Ultragentle manipulation of delicate structures using a soft robotic gripper[J].Science Robotics,2019,4(33):eaax5425.
[80] ZHANG K Y,LI Z Y,GAO Y,et al.LMC-YOLO:a lightweight underwater benthic organism detection network with multi-scale feature extraction[J].Journal of Real-Time Image Processing,2025,22(4):162.
[81] 张胜茂,李佳康,唐峰华,等.基于深度学习的鱼类养殖监测研究进展[J].农业工程学报,2024,40(5):1-13.ZHANG S M,LI J K,TANG F H,et al.Research progress on fish farming monitoring based on deep learning technology[J].Transactions of the Chinese Society of Agricultural Engineering,2024,40(5):1-13.(in Chinese)
[82] 李鹏龙,张胜茂,沈烈,等.基于深度学习的鱼类跟踪技术研究进展[J].渔业现代化,2024,51(2):1-13.LI P L,ZHANG S M,SHEN L,et al.Research progress in fish tracking technology based on deep learning[J].Fishery Modernization,2024,51(2):1-13.(in Chinese)
[83] 蒋绍博,吴玉玮,丁海旭,等.水下捕捞机械手结构设计与研究[J].机械研究与应用,2020,33(1):116-120.JIANG S B,WU Y W,DING H X,et al.Structural design and research on the underwater fishing manipulator[J].Mechanical Research &Application,2020,33(1):116-120.(in Chinese)
[84] GUAN X P,SHI L Y,GE H R,et al.Development,design,and improvement of an intelligent harvesting system for aquatic vegetable Brasenia schreberi[J].Agronomy,2025,15(6):1451.
[85] HUANG H,JIANG T,BIAN X Y,et al.Object detection and multiple objective optimization manipulation planning for underwater autonomous capture in oceanic natural aquatic farm[J].Journal of Field Robotics,2025,42(5):2095-2123.
[86] 高璠,任宪刚,孙树政,等.生物附着对高密实度网衣阻力特性的影响[J].中国海洋大学学报,2025,55(2):45-56.GAO F,REN X G,SUN S Z,et al.Resistance characteristics of high-density net influenced by biological adhesion[J].Periodical of Ocean University of China,2025,55(2):45-56.(in Chinese)
[87] 吕旭宁,蒋增杰,方建光,等.黄斑篮子鱼(Siganus oramin)对北方养殖网箱网衣附着藻类的生物清除作用[J].渔业科学进展,2017,38(5):50-56.LÜ X N,JIANG Z J,FANG J G,et al.Biological control of macroalgae fouled on the net of marine cage using Siganus oramin in northern China[J].Progress in Fishery Sciences,2017,38(5):50-56.(in Chinese)
[88] WU Y H,LIU J C,WEI Y G,et al.Intelligent control method of underwater inspection robot in netcage[J].Aquaculture Research,2022,53(5):1928-1938.
[89] HAOBIJAM B,HUANG Y P,CHANG Y S,et al.Transforming sustainable aquaculture:synergizing fuzzy systems and deep learning innovations[J].International Journal of Fuzzy Systems,2024,26(8):2536-2552.
[90] HASAN K,AHMAD S,LIAF A F,et al.Oceanic challenges to technological solutions:a review of autonomous underwater vehicle path technologies in biomimicry,control,navigation,and sensing[J].IEEE Access,2024,12:46202-46231.
[91] LI Z,LI W K,SUN K,et al.Recent progress on underwater wireless communication methods and applications[J].Journal of Marine Science and Engineering,2025,13(8):1505.
[92] 杨东旭,张胜茂,戴阳,等.边缘计算技术及其在渔业智能化装备中的应用浅析[J].渔业现代化,2025,52(4):1-14.YANG D X,ZHANG S M,DAI Y,et al.Analysis of edge computing technology and its application in intelligent fishery equipments[J].Fishery Modernization,2025,52(4):1-14.(in Chinese)
[93] ALQALEIBY H,HAJJ M R.Thrust-efficiency limits of a swimming tail with variable chordwise flexural rigidity[J].Scientific Reports,2025,15:4471.
[94] GU S D,GRUDZIEN KUBA J,CHEN Y P,et al.Safe multi-agent reinforcement learning for multi-robot control[J].Artificial Intelligence,2023,319:103905.
[95] ZANATTA L,BARCHI F,MANONI S,et al.Exploring spiking neural networks for deep reinforcement learning in robotic tasks[J].Scientific Reports,2024,14:30648.
[96] 巴尧骥,唐峰华,吴祖立,等.水下机器人技术在渔业中的应用及展望[J].海洋渔业,2025,47(5):671-689.BA Y J,TANG F H,WU Z L,et al.Application and prospects of underwater robotics in fisheries[J].Marine Fisheries,2025,47(5):671-689.(in Chinese)
[97] 巴尧骥,唐峰华,张胜茂,等.无人船技术发展现状及其在渔业中的应用[J].大连海洋大学学报,2024,39(5):888-904.BA Y J,TANG F H,ZHANG S M,et al.Current status of development and application of unmanned vessel technology in fisheries:a review[J].Journal of Dalian Ocean University,2024,39(5):888-904.(in Chinese)